 1 / 4
使用 ReBeL 机器人自主采摘苹果


硬件价格:
DOF
9
最大负载
2
kg
重复定位精度
0.1
mm
使用 igus ReBeL 自主采摘水果:高效与可持续
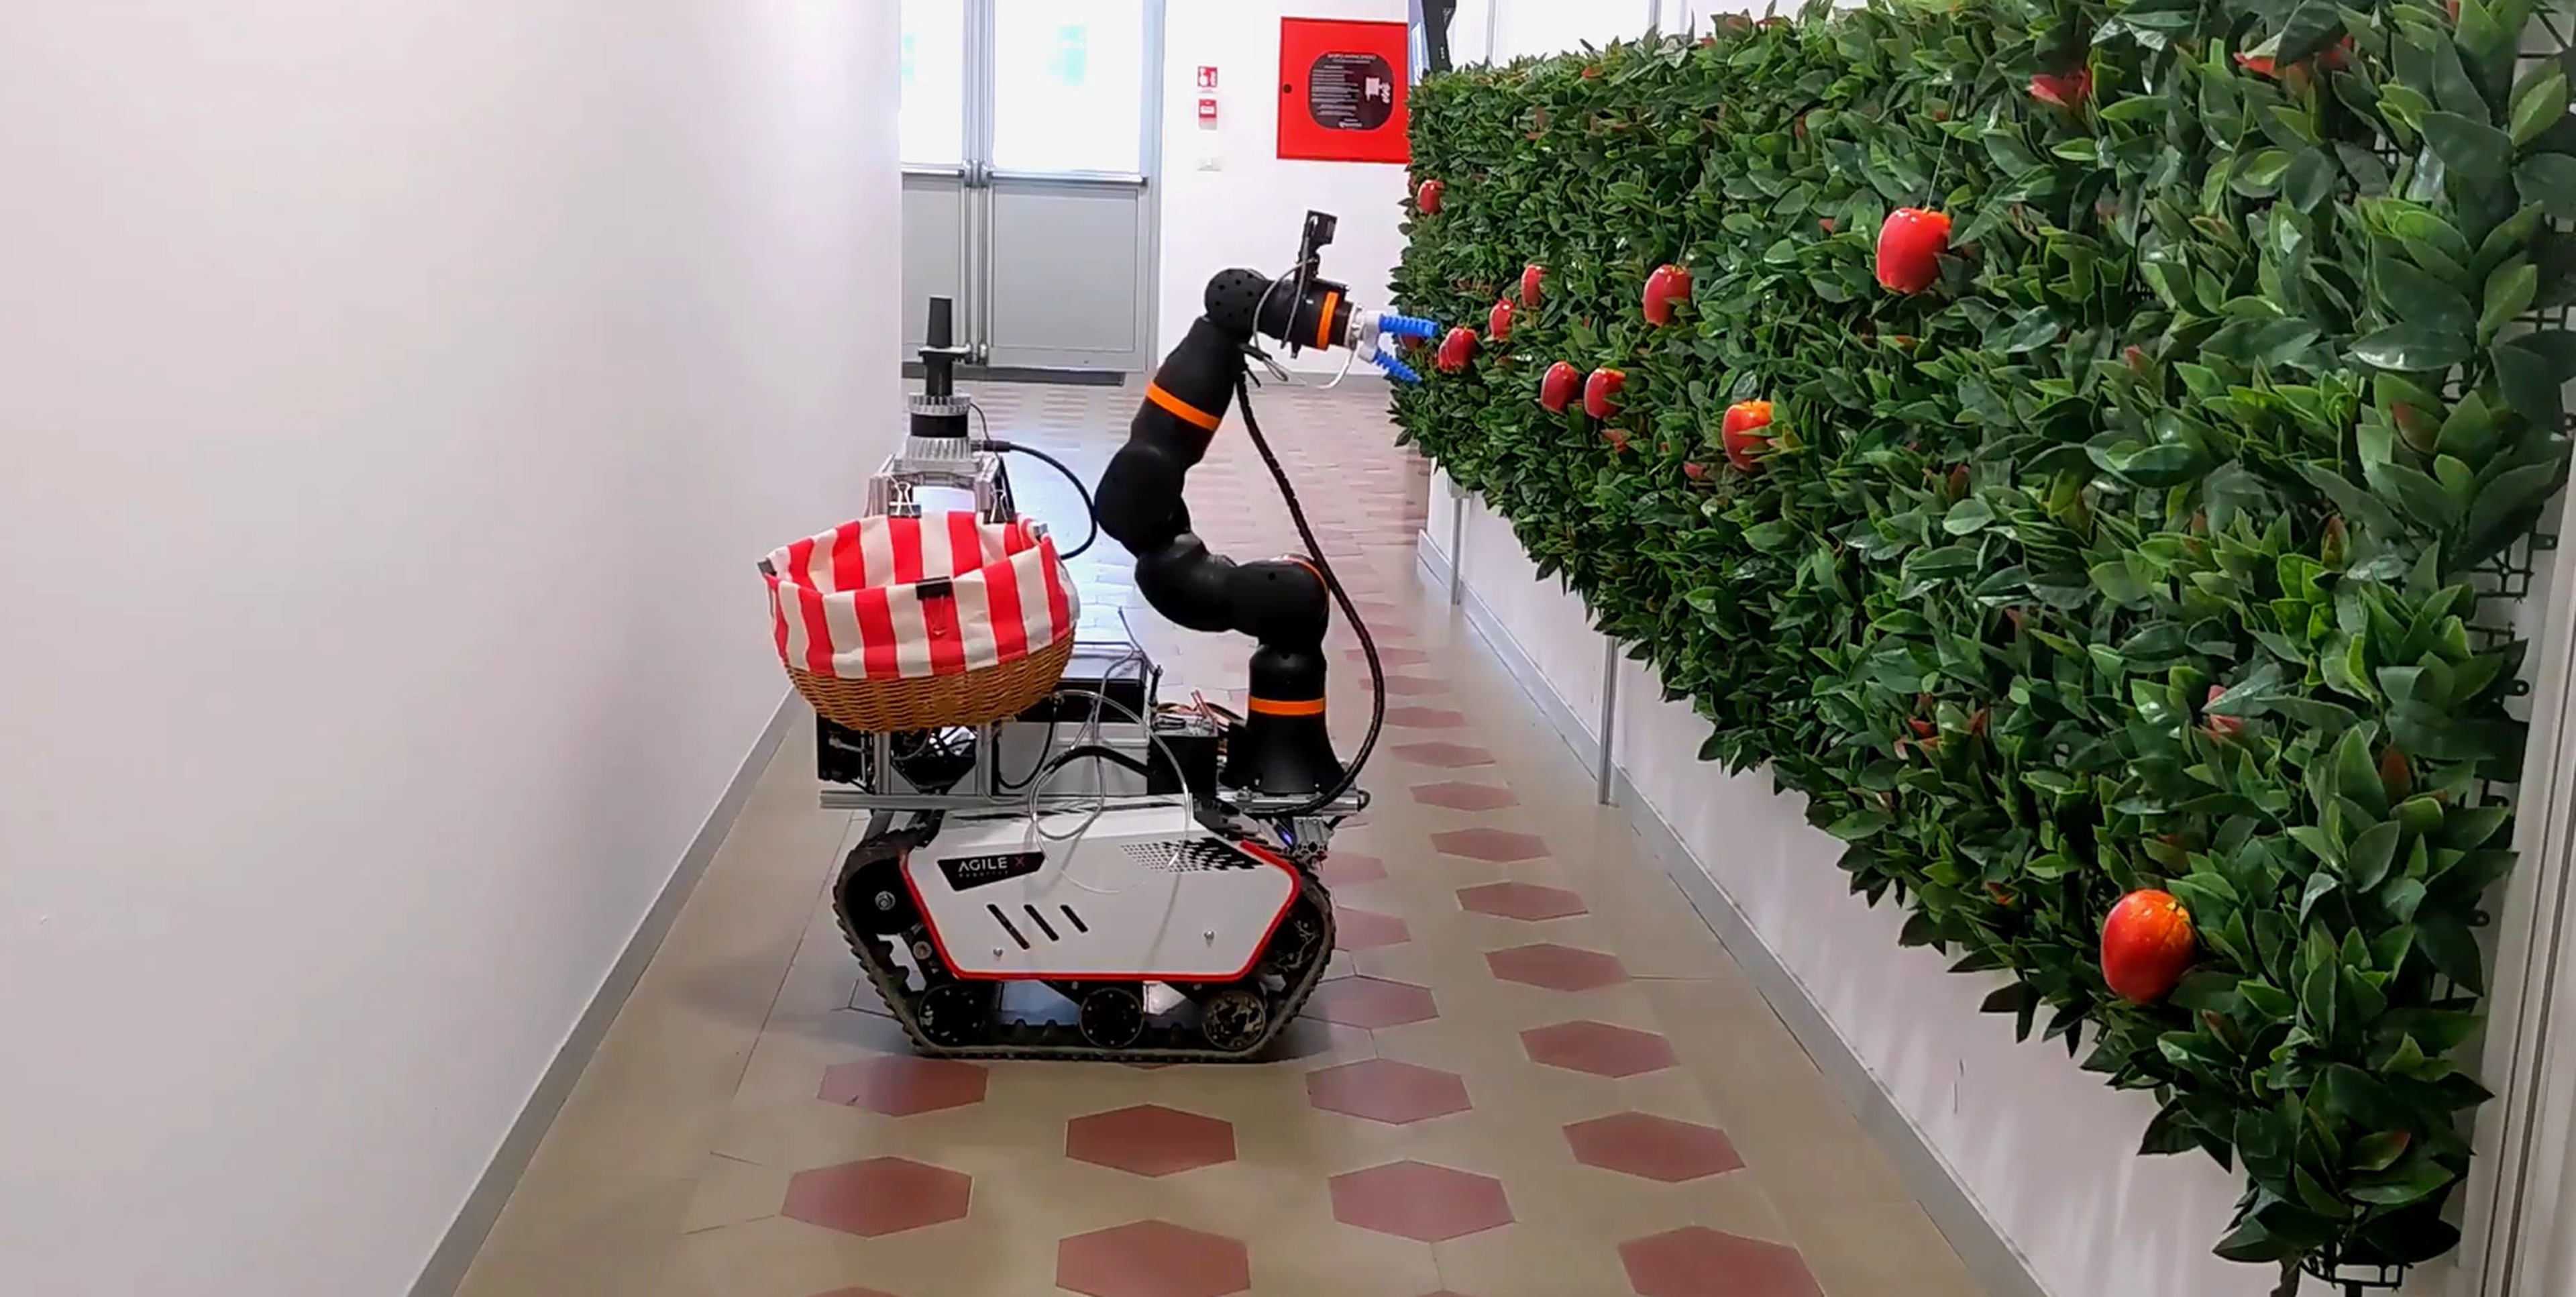
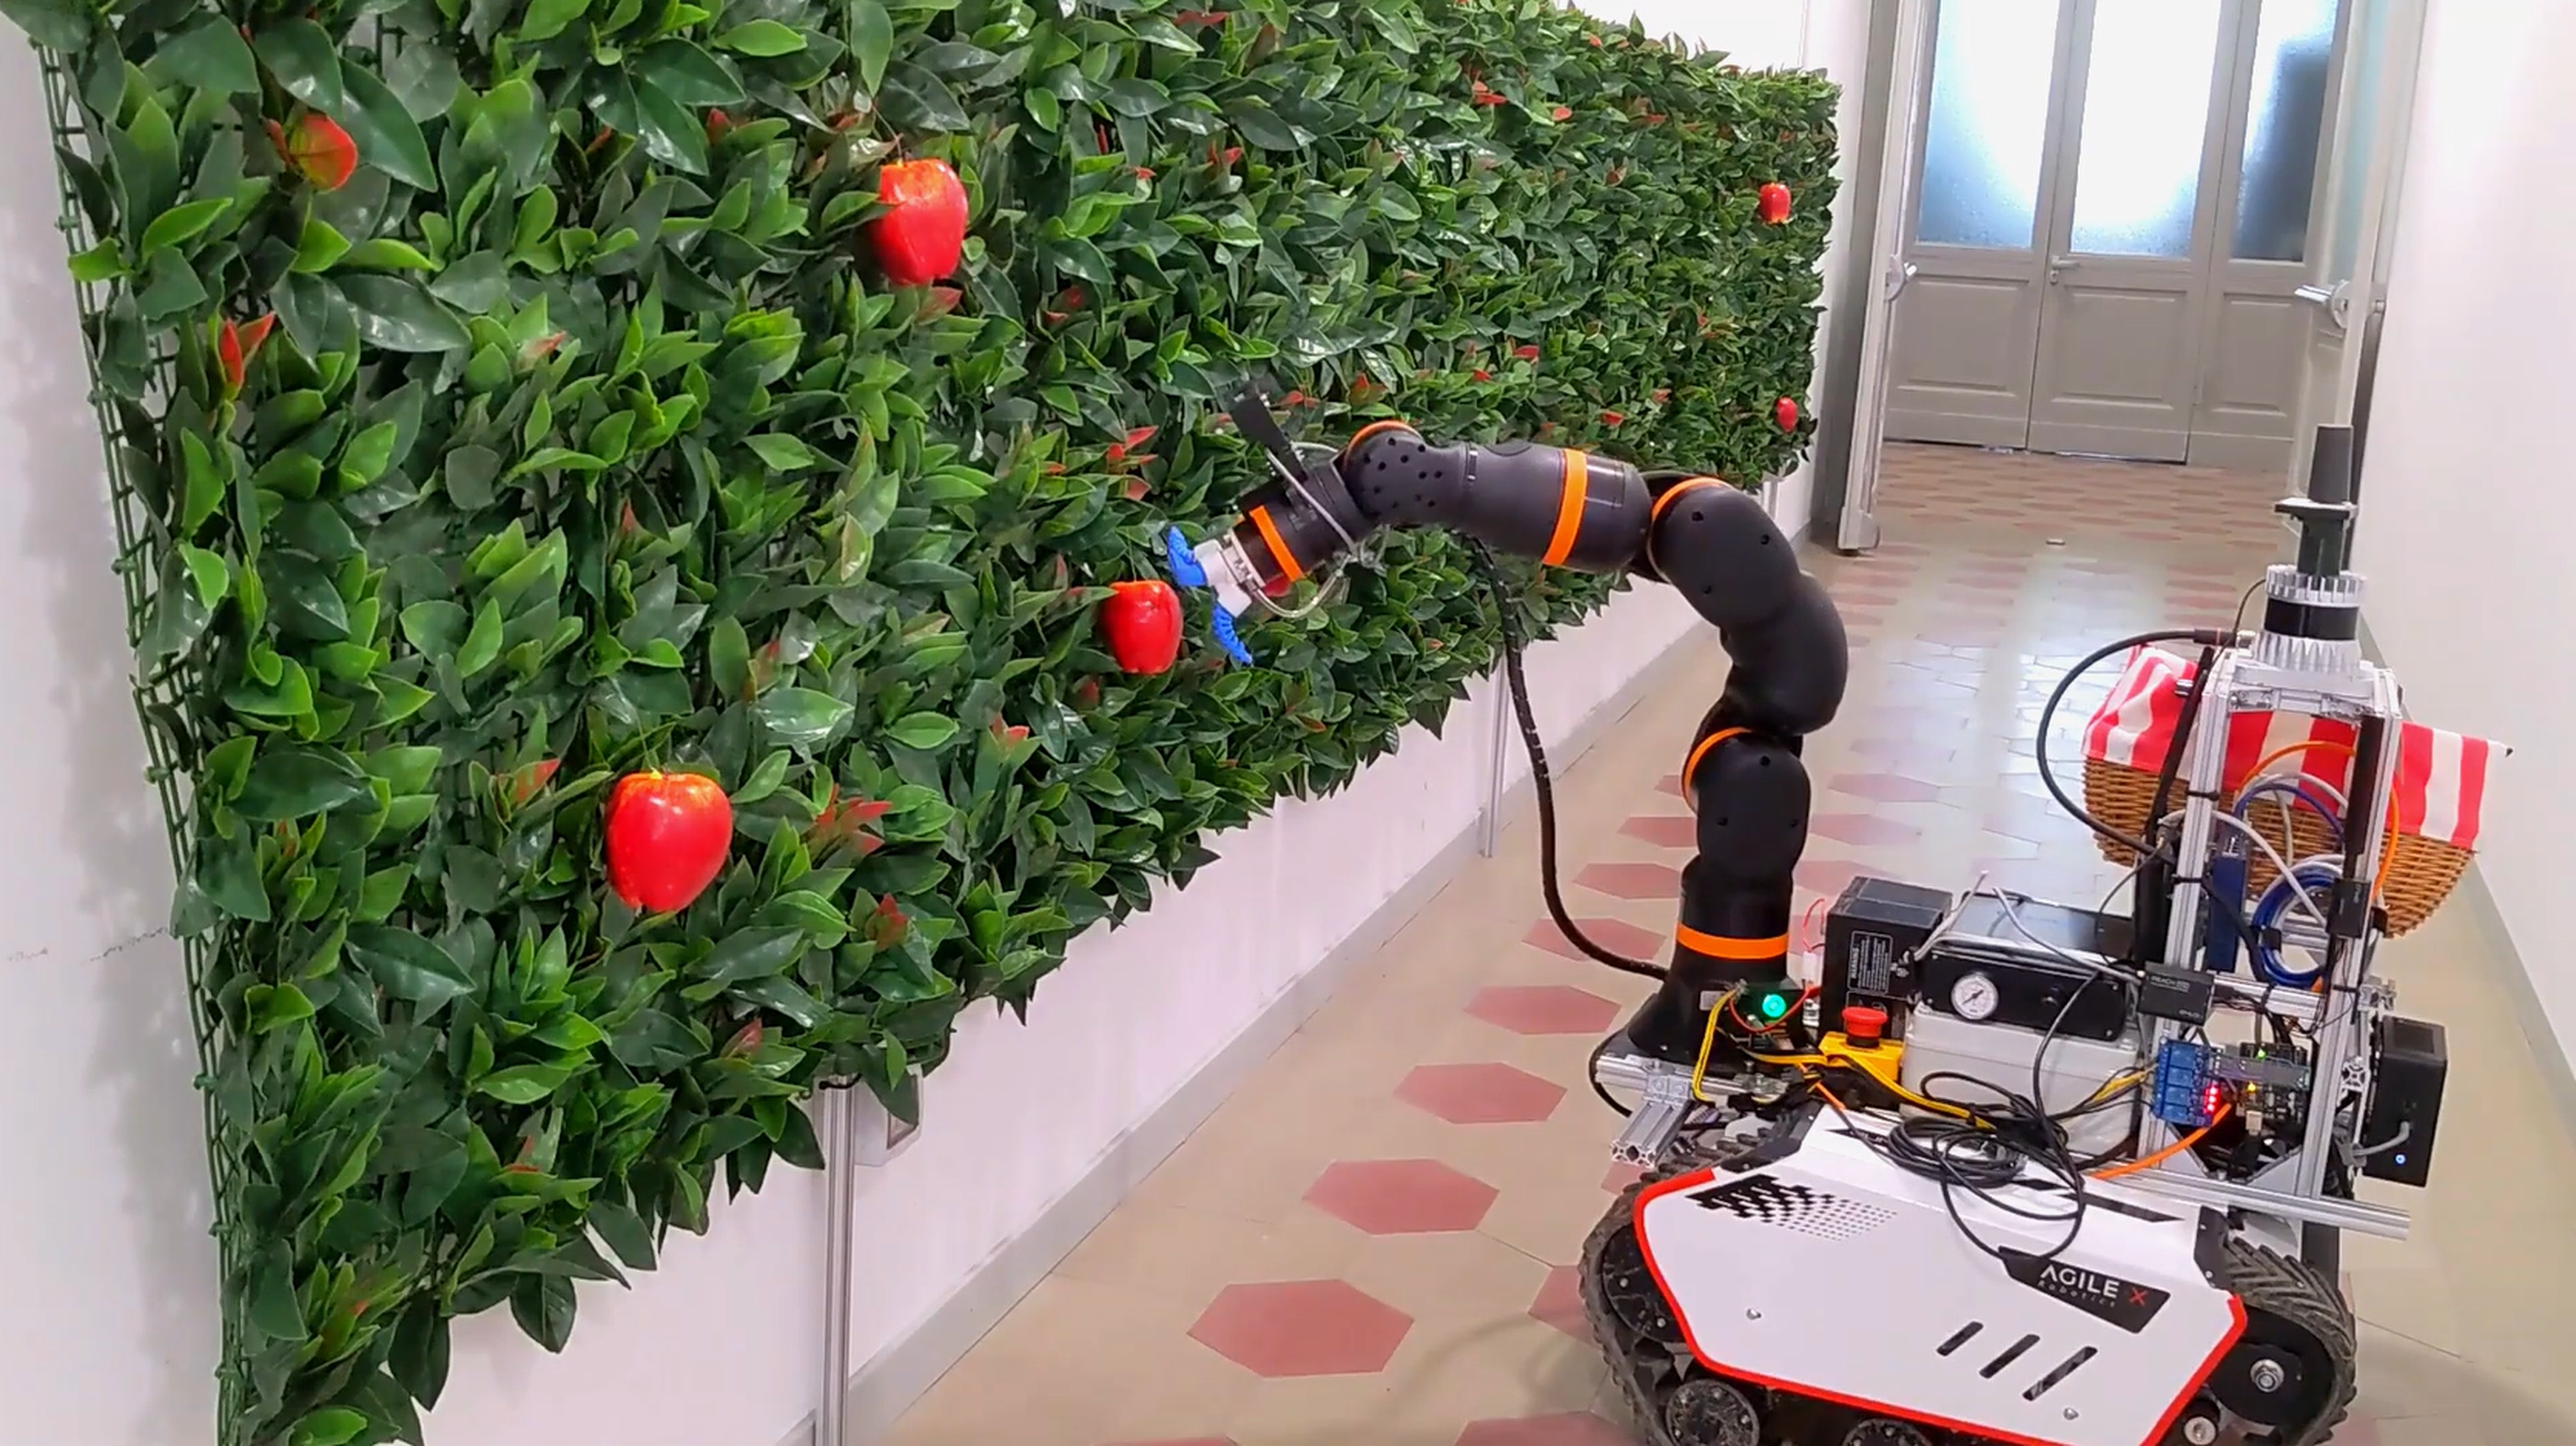
在商业化果园中采摘成熟果实属于劳动密集型工作,成本高昂,且常常在人体工学和果实品质方面带来挑战。该研究项目推出了一套自主水果采摘系统,采用配备 igus ReBeL 6-DOF 机械臂的移动机器人平台。该系统专为棚架式苹果园设计,可沿果树行自主导航,通过立体深度相机识别成熟苹果,并使用软体气动夹爪进行轻柔采摘,将果实损伤降到最低。
应用场景是什么?
该系统实现了结构化果园中的水果采摘自动化,解决了这项任务重复性强、时效要求高的问题。它结合先进的传感技术与精准的机器人动作,无需人工干预即可高效完成采摘。
解决方案有哪些优势?
缓解劳动力短缺:降低对人工的依赖,同时降低成本。
提升效率:可连续作业,最大化产量并减少作物损失。
品质保障:采摘过程中不损伤果实,提升整体产品质量。
机器人有哪些优势?
igus ReBeL 6-DOF 机械臂性能出色:
精准抓取:轻柔处理苹果,确保品质优良。
不知疲倦地作业:全天候工作,优化采摘时机。
可持续性:降低能耗,推动环境友好型农业。
以自动化水果采摘推动农业创新
这套自主水果采摘系统将机器人技术、传感技术与自动化相结合,为果园管理带来变革。它缓解劳动力短缺、提升果实品质并提高效率,为可持续且高性价比的农业实践开辟道路,兼顾生产效率与劳动者的福祉。
3个组件