Dobot ATOM-W | 轮式人形机器人
亮点
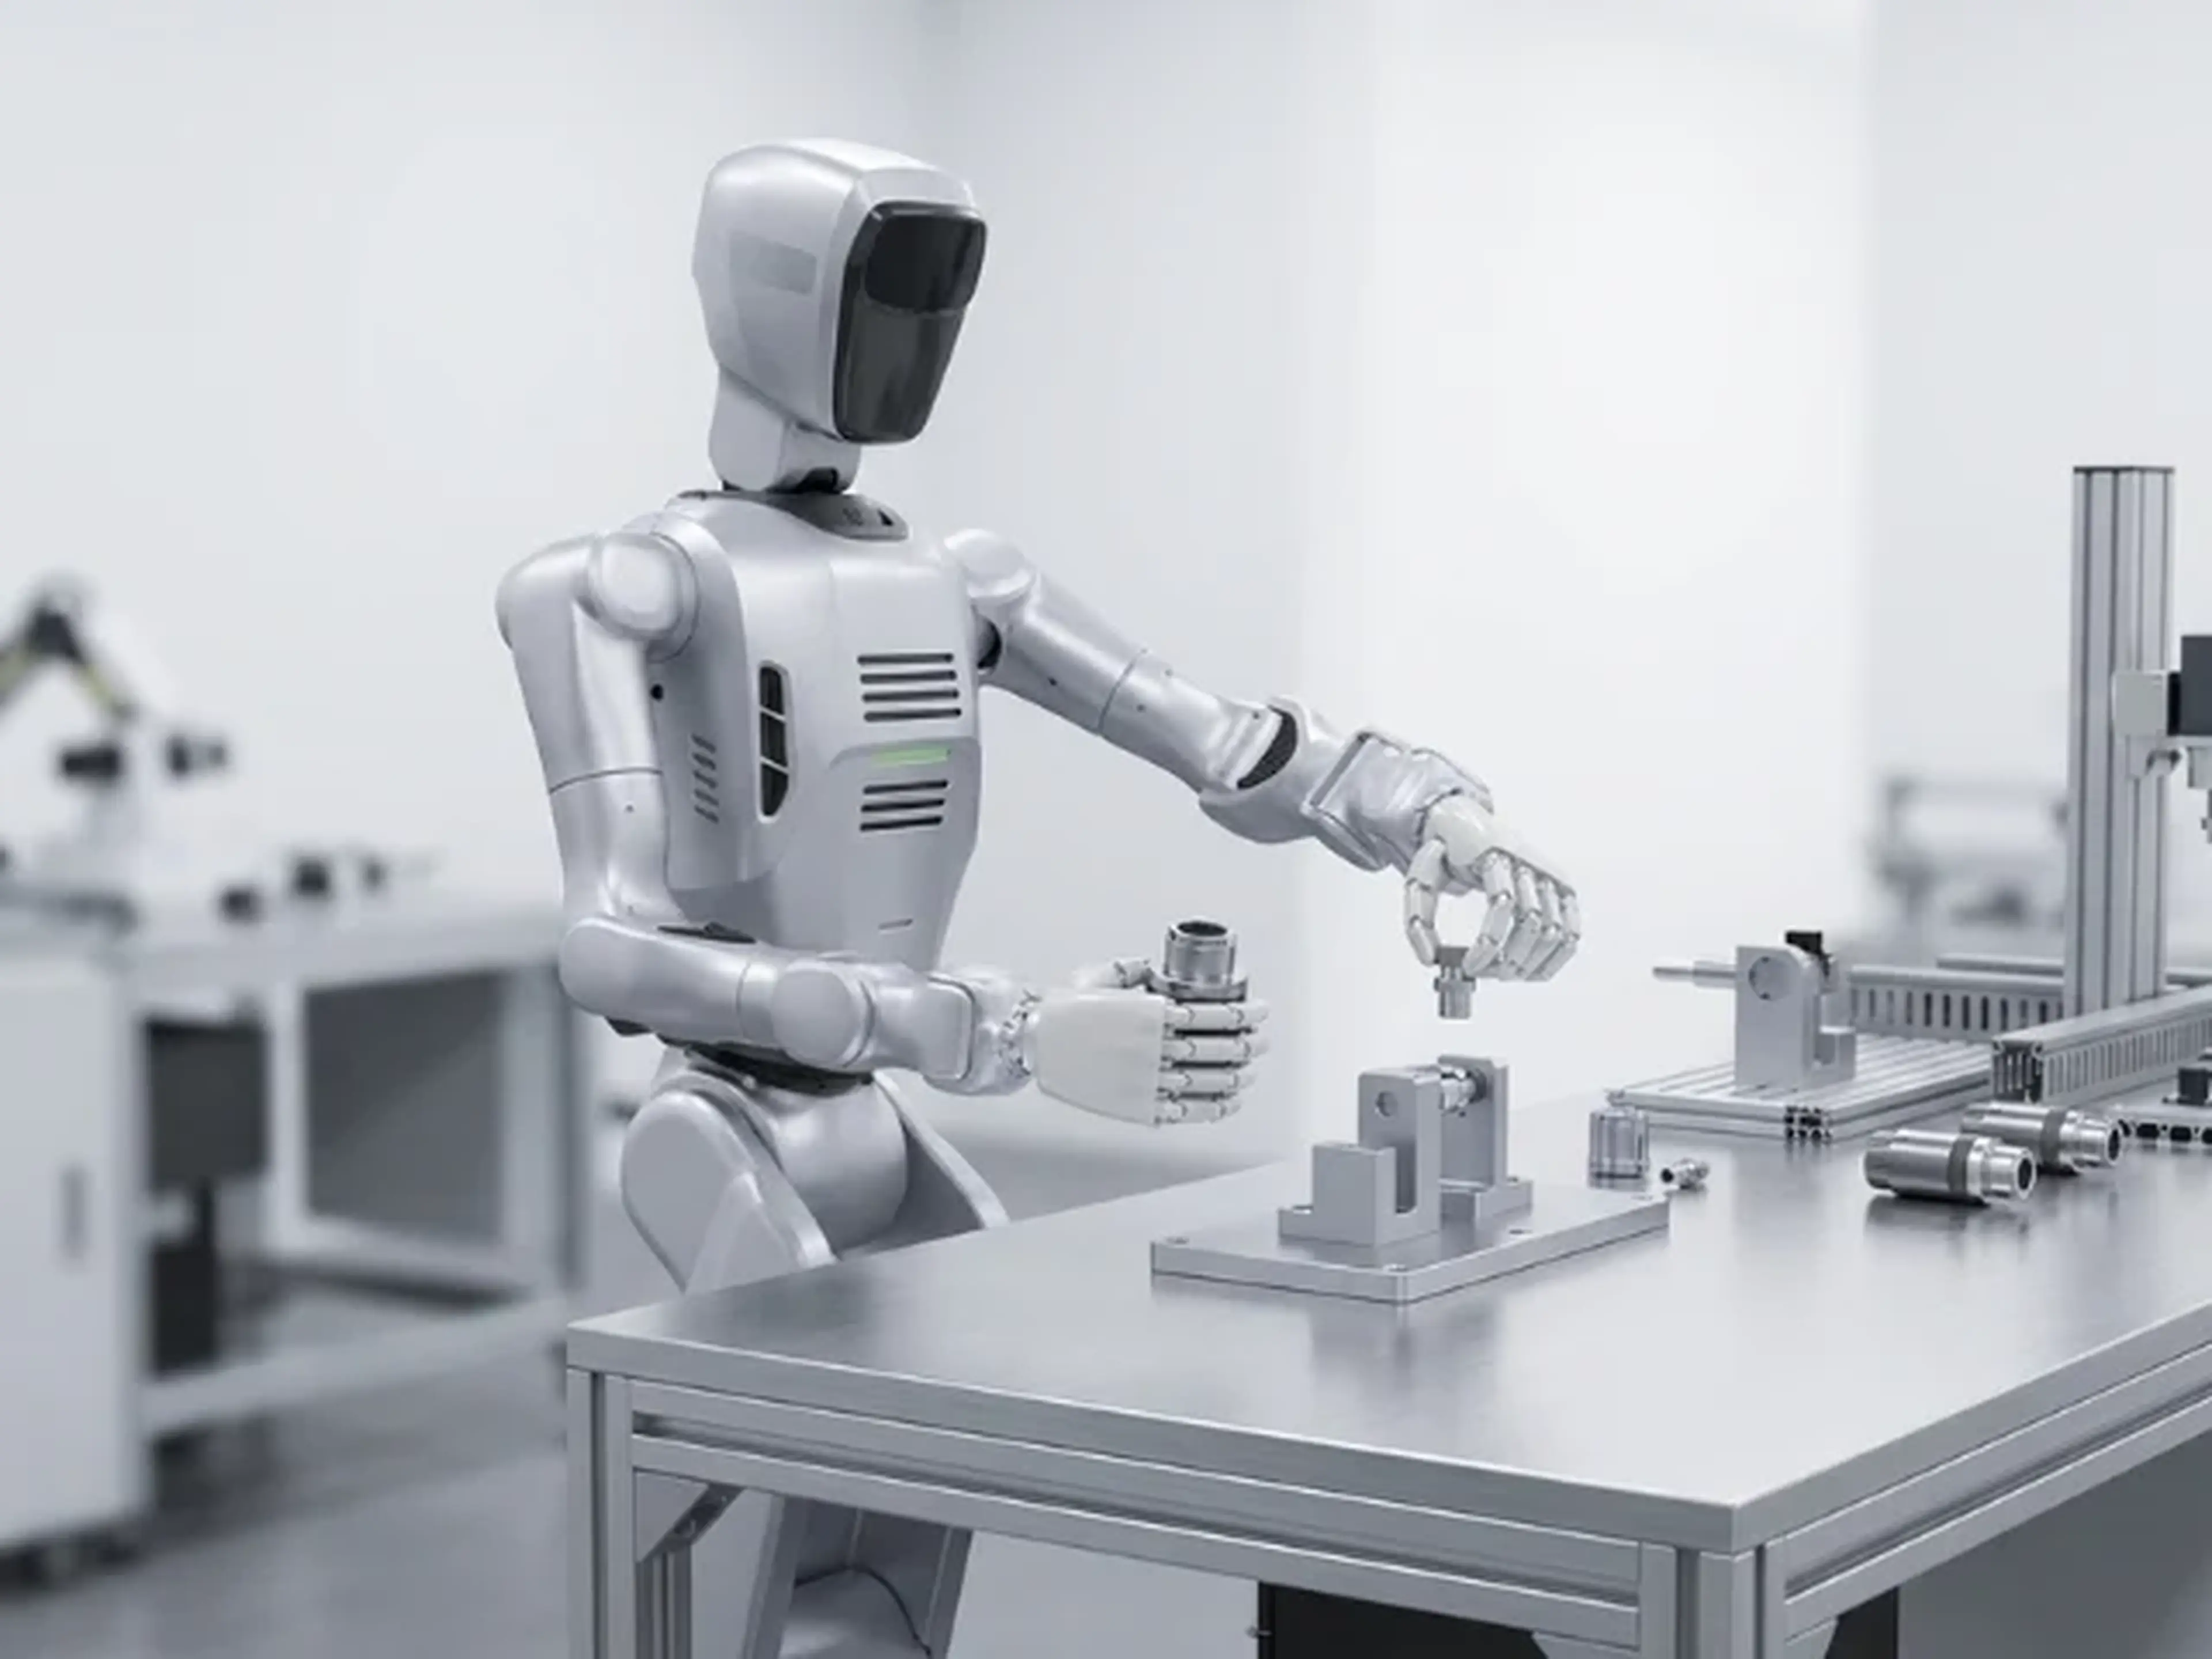
搭载双 7 轴机械臂,实现移动高精度操作
越疆 DOBOT ATOM-W 将自主移动能力与高精度双臂机器人的性能融为一体。配备两台 7 轴机械臂,单臂工作半径 600mm,可协同完成物料作业,例如在不同工位之间拾取、托持、对准以及转运工件。单臂额定负载 3.5kg,重复定位精度 ±0.05mm;本体导航定位精度 ±10mm,特别适用于同时需要移动灵活性与高重复操作能力的场景。腰部具备 4 个自由度,进一步扩大作业空间;在不选配末端手爪的情况下整机共 20 个自由度,能够在紧凑的生产环境中实现出色的运动能力。
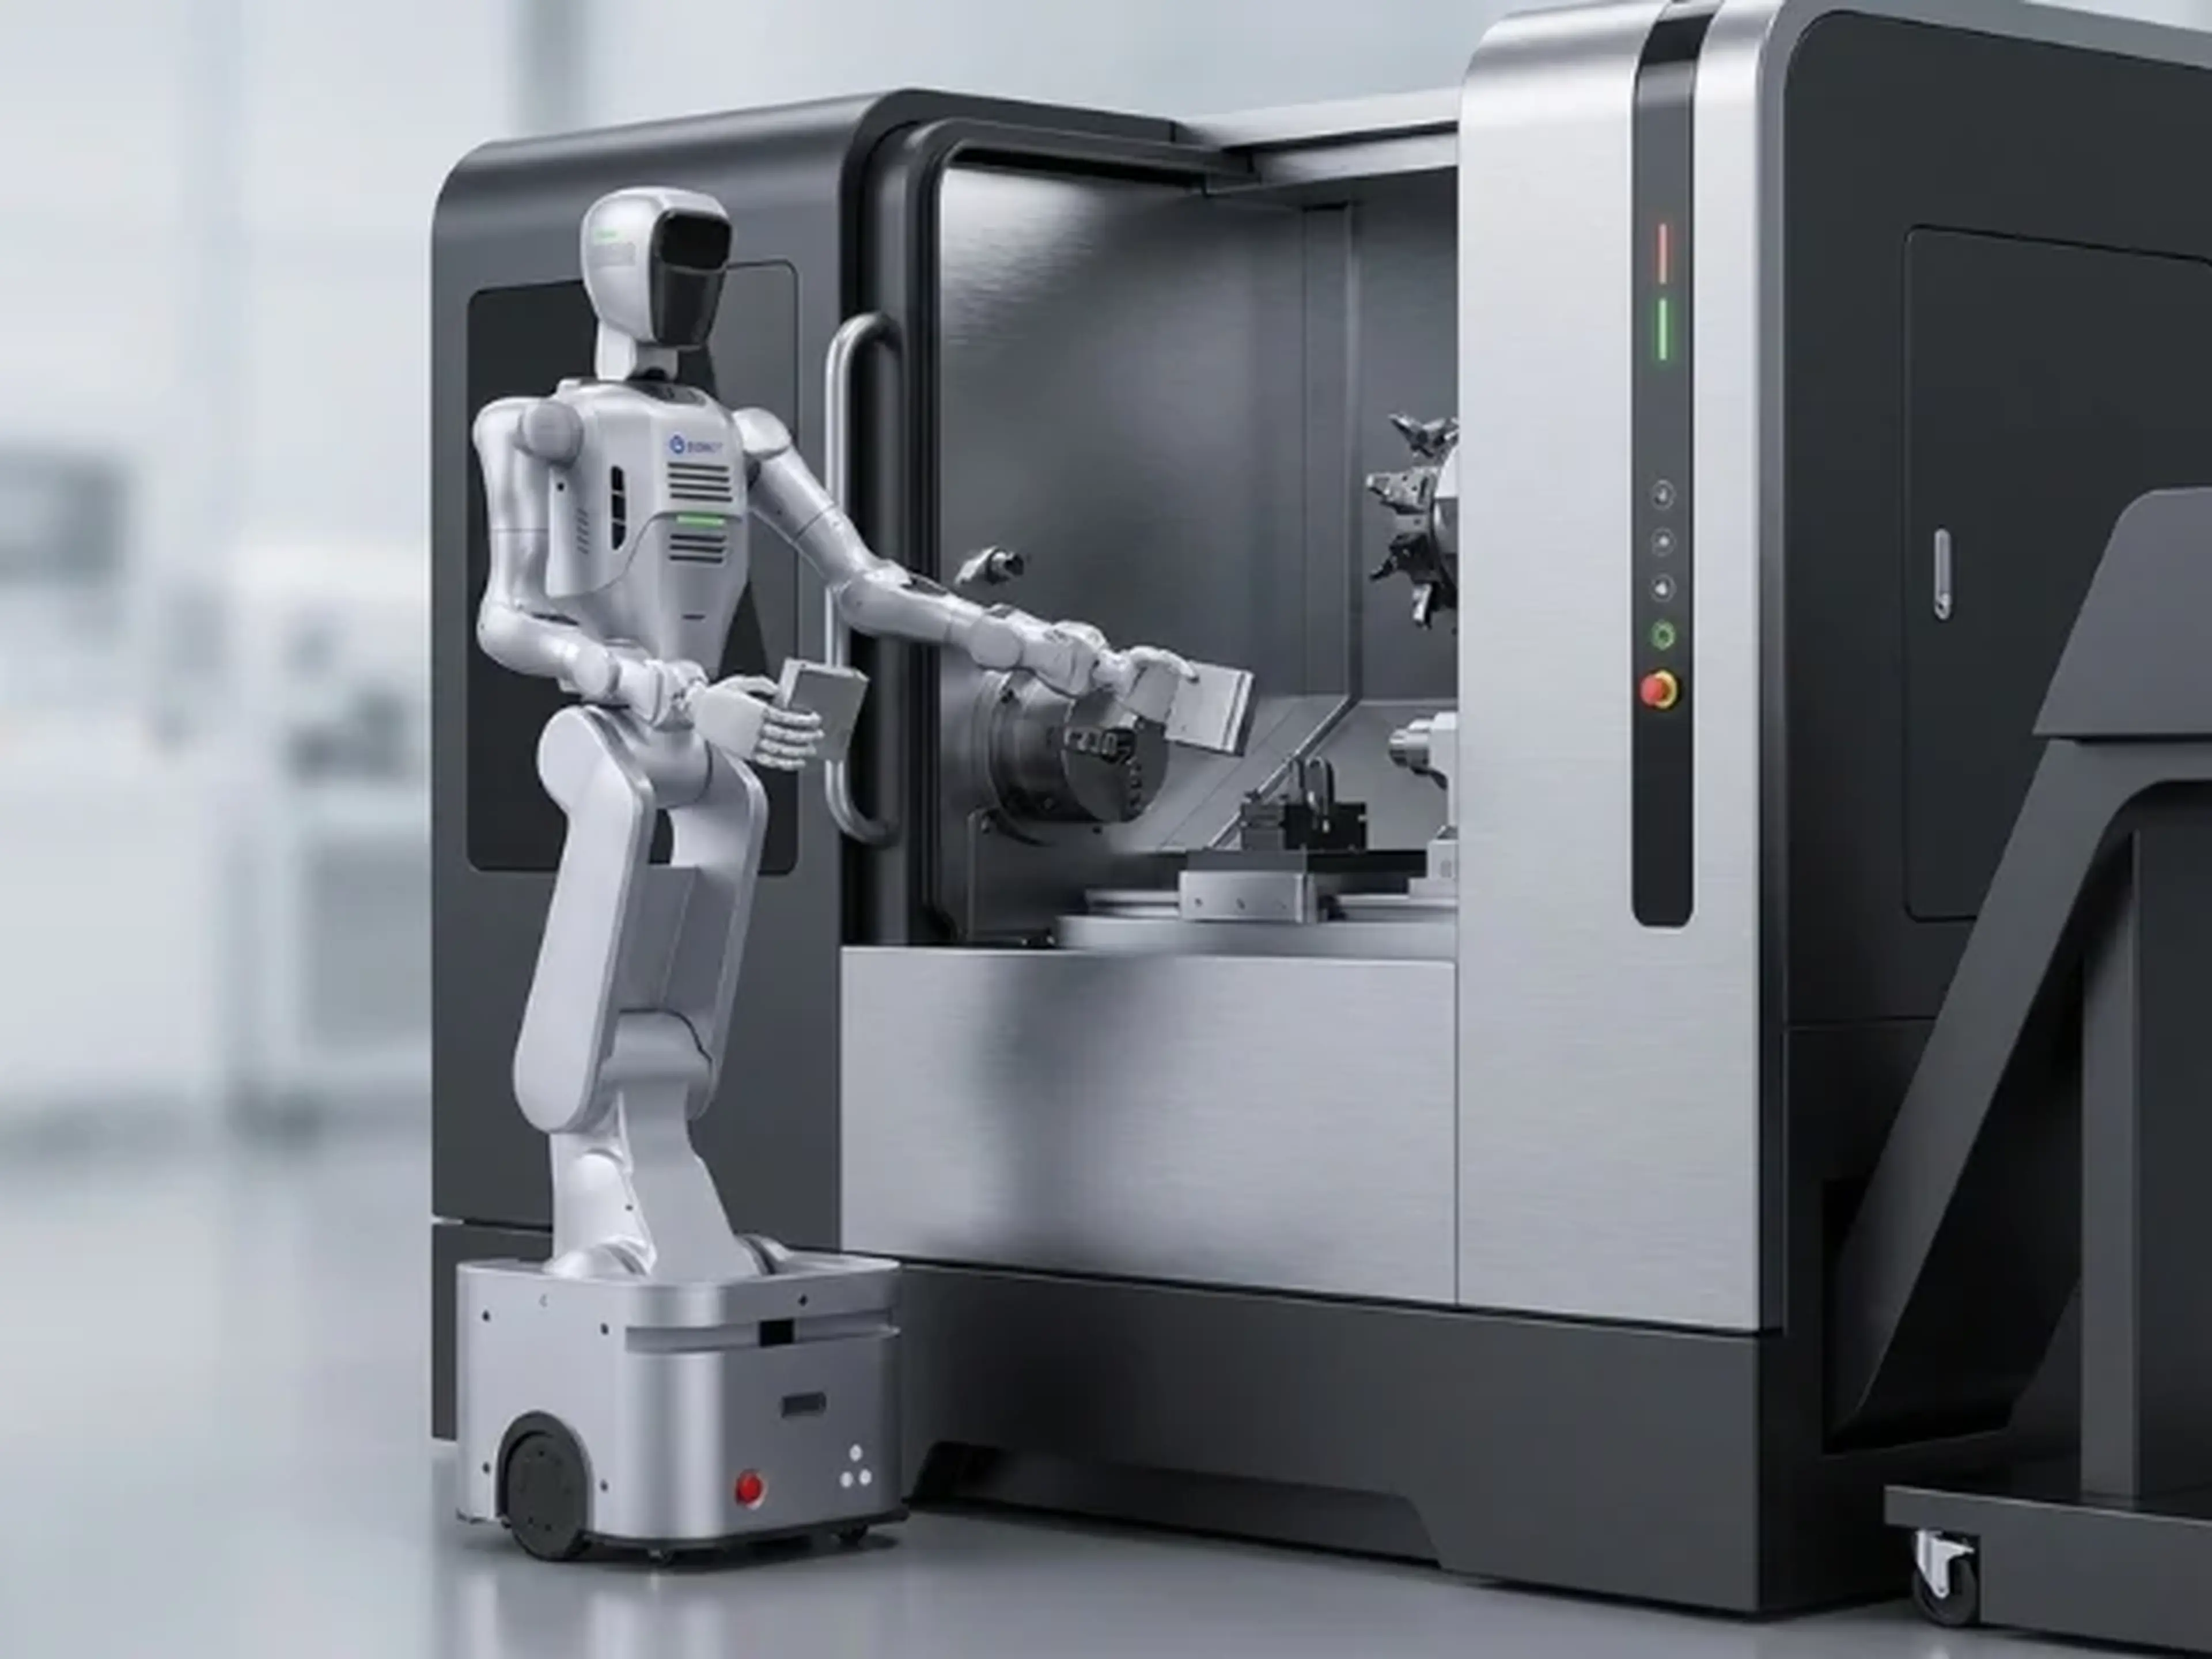
狭小作业空间内的自主导航
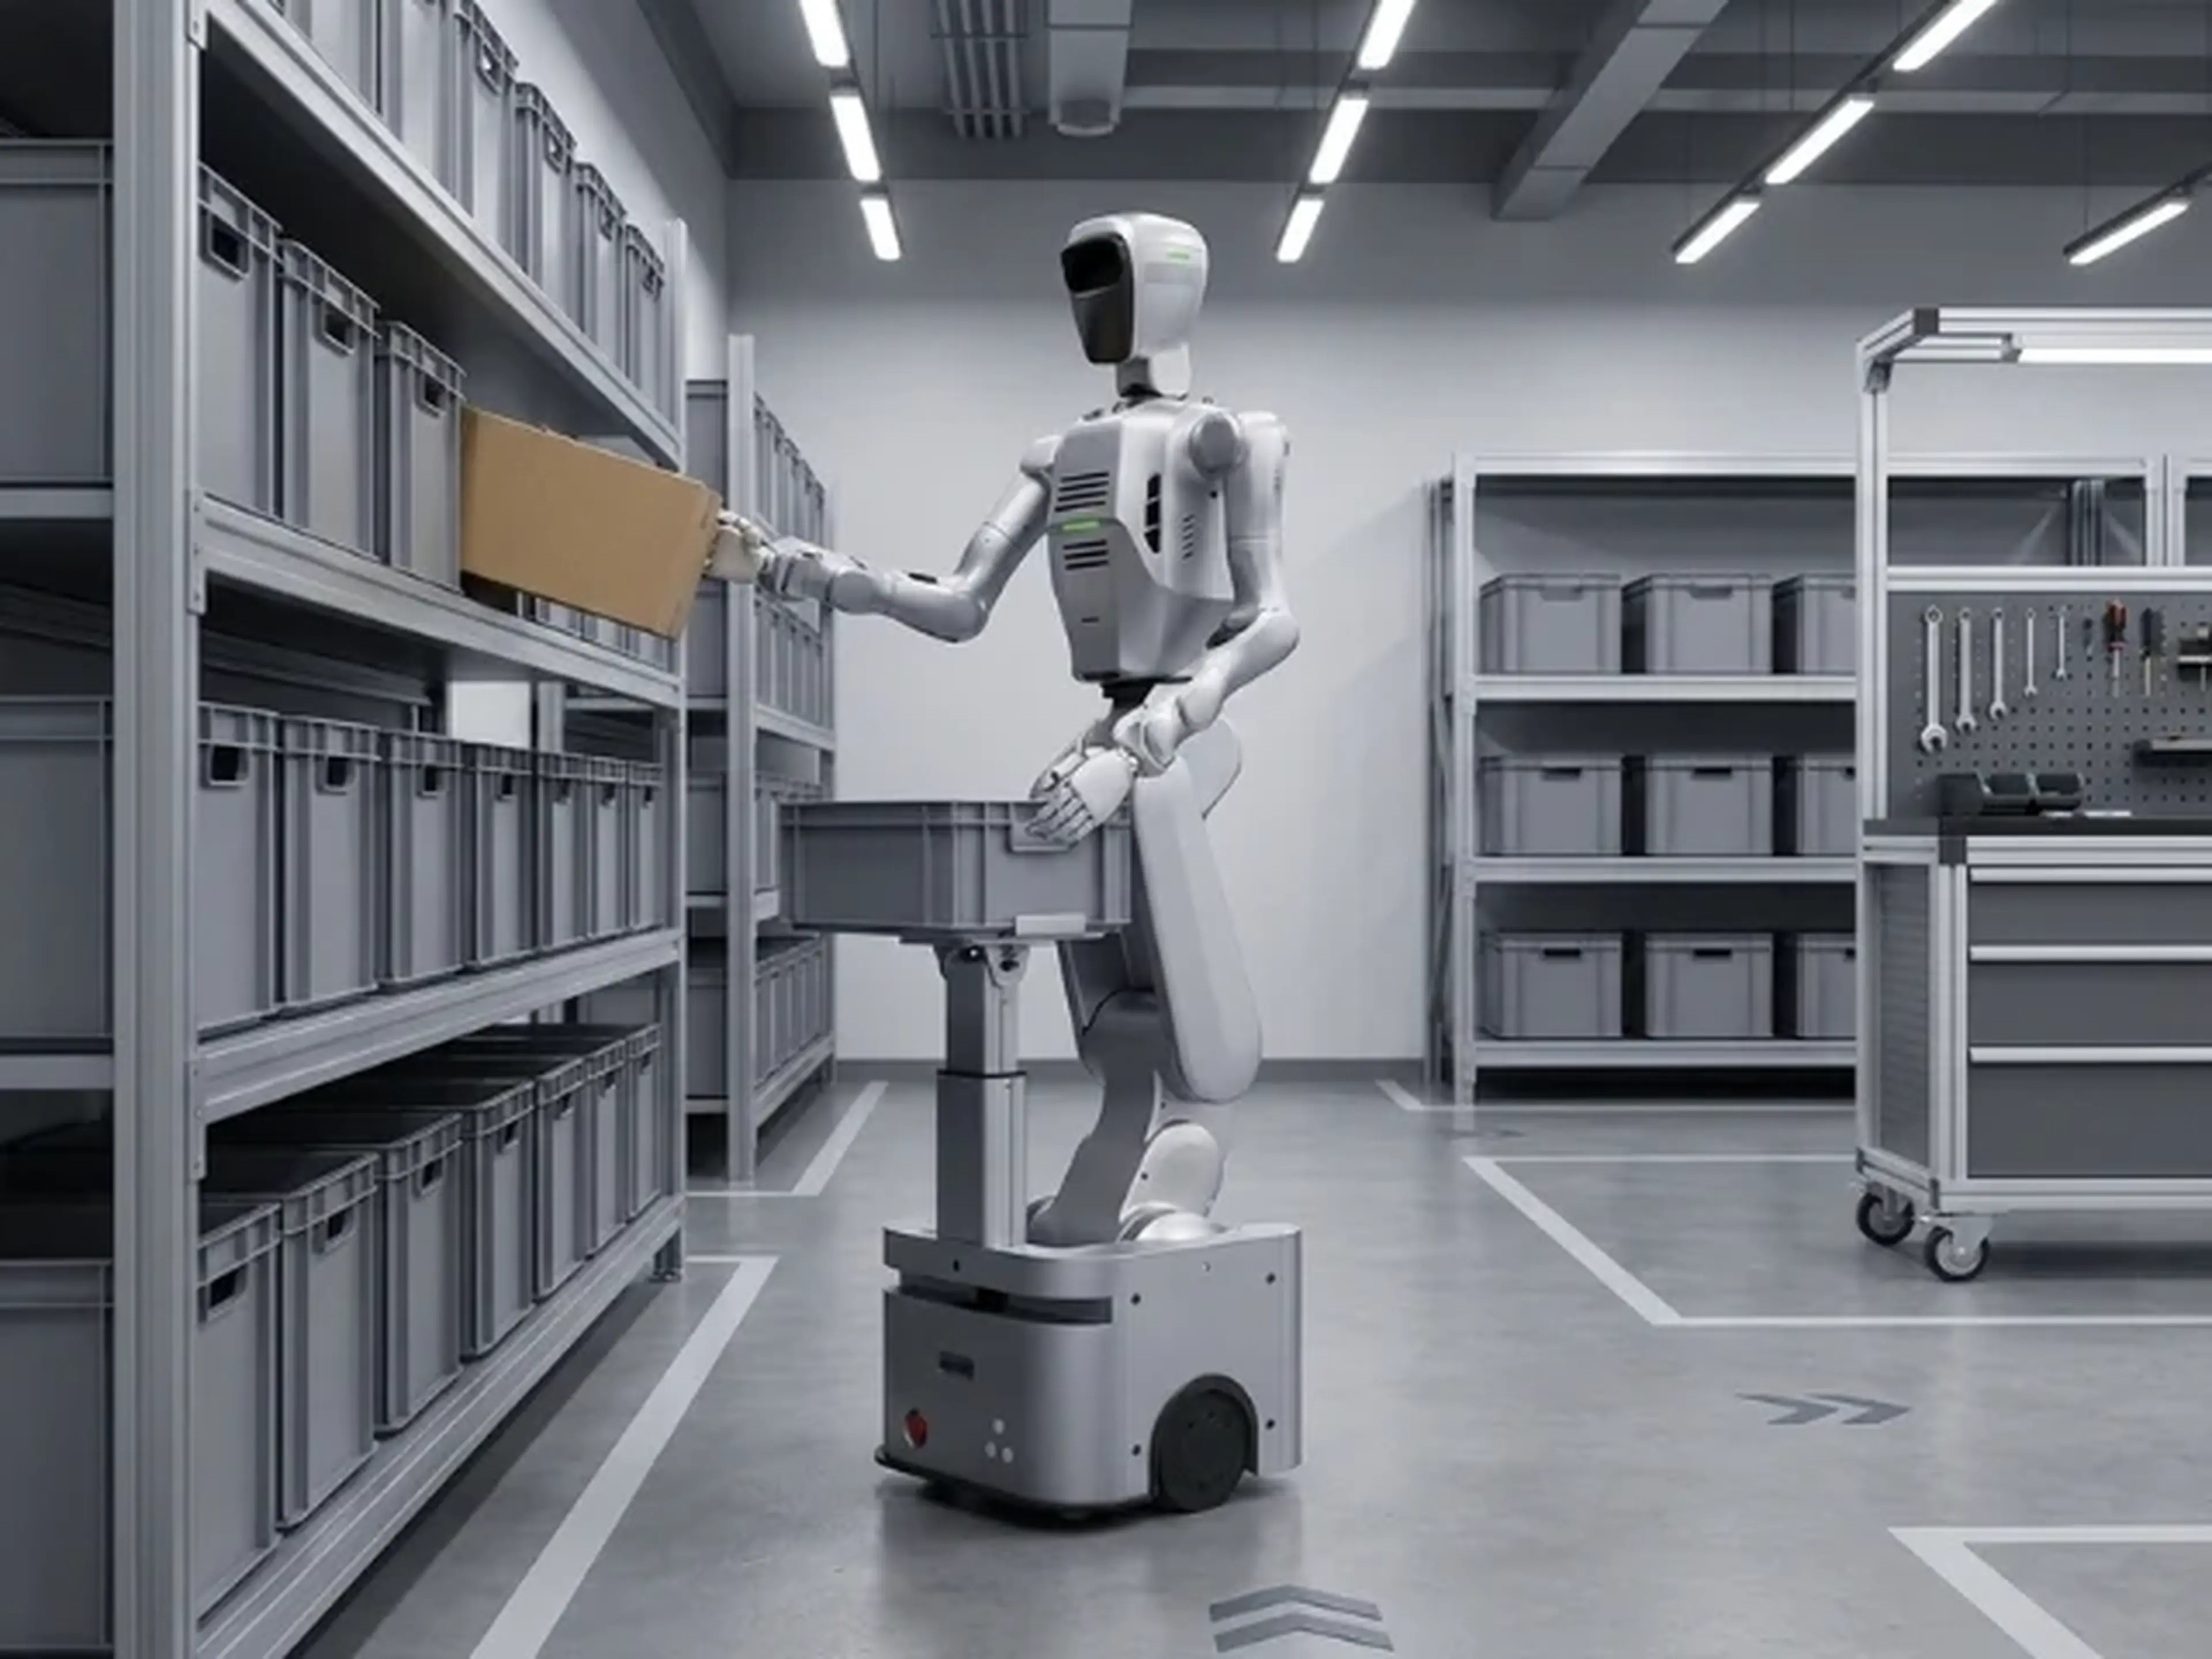
该轮式移动平台专为室内平坦地面作业设计,融合基于激光雷达的导航与先进视觉感知技术。深度相机与高清双目相机可实现定位、目标检测以及任务执行。据厂商资料,该机器人导航精度可达 ±10 mm,能够通过最小宽度仅 500 mm 的通道。单台机器人可在厂区内为多个工位提供服务,无需依赖固定输送线或物料转运基础设施。移动速度最高可达 1.5 m/s,非常适合制造、实验室及科研场景下的动态物料流转与服务类应用。
面向研发与科研的高性能 AI 平台
ATOM-W 的核心是一套高性能机载计算系统,搭载英特尔酷睿 i9 处理器,24 核 32 线程。计算平台搭配 GPU,标称 FP32 浮点算力可达 41.15 TFLOPS。机器人可在本机直接完成复杂感知、导航、操作规划以及 AI 推理任务。该平台支持前沿机器人技术方案,例如视觉 - 语言 - 动作(VLA)模型、机器人学习以及示教学习(从演示中学习)。配套开放的 SDK、ROS2 以及 URDF 资源,为研发人员提供全套工具,可高效完成定制自动化方案与软件应用的搭建、仿真、测试及部署。
灵活集成与可扩展系统架构
ATOM-W 是面向机器人研发与工业自动化打造的开放式平台。借助配套 SDK、ROS 2 支持以及 URDF 资源,系统集成商可将该机器人无缝接入定制软件与控制环境。模块化架构支持选配拓展,可加装 6 自由度灵巧手、额外深度相机、腕部 / 腰部安装传感器以及力扭矩传感器,用于实现高级操作任务。这种灵活特性让该平台可适配广泛场景,包括科研、实验室自动化、机床上下料以及物料搬运。对于企业与高校而言,这是一套可扩展机器人平台,能够随项目需求与应用复杂度迭代升级。
使用RBTX构建低成本的解决方案
与我们的RBTXpert预约免费视频通话