 1 / 3
多种工件的拾取与放置


硬件价格:
DOF
6
重复定位精度
1
mm
最大工作半径
660
mm
使用协作机器人实现工件搬运自动化:精准与灵活
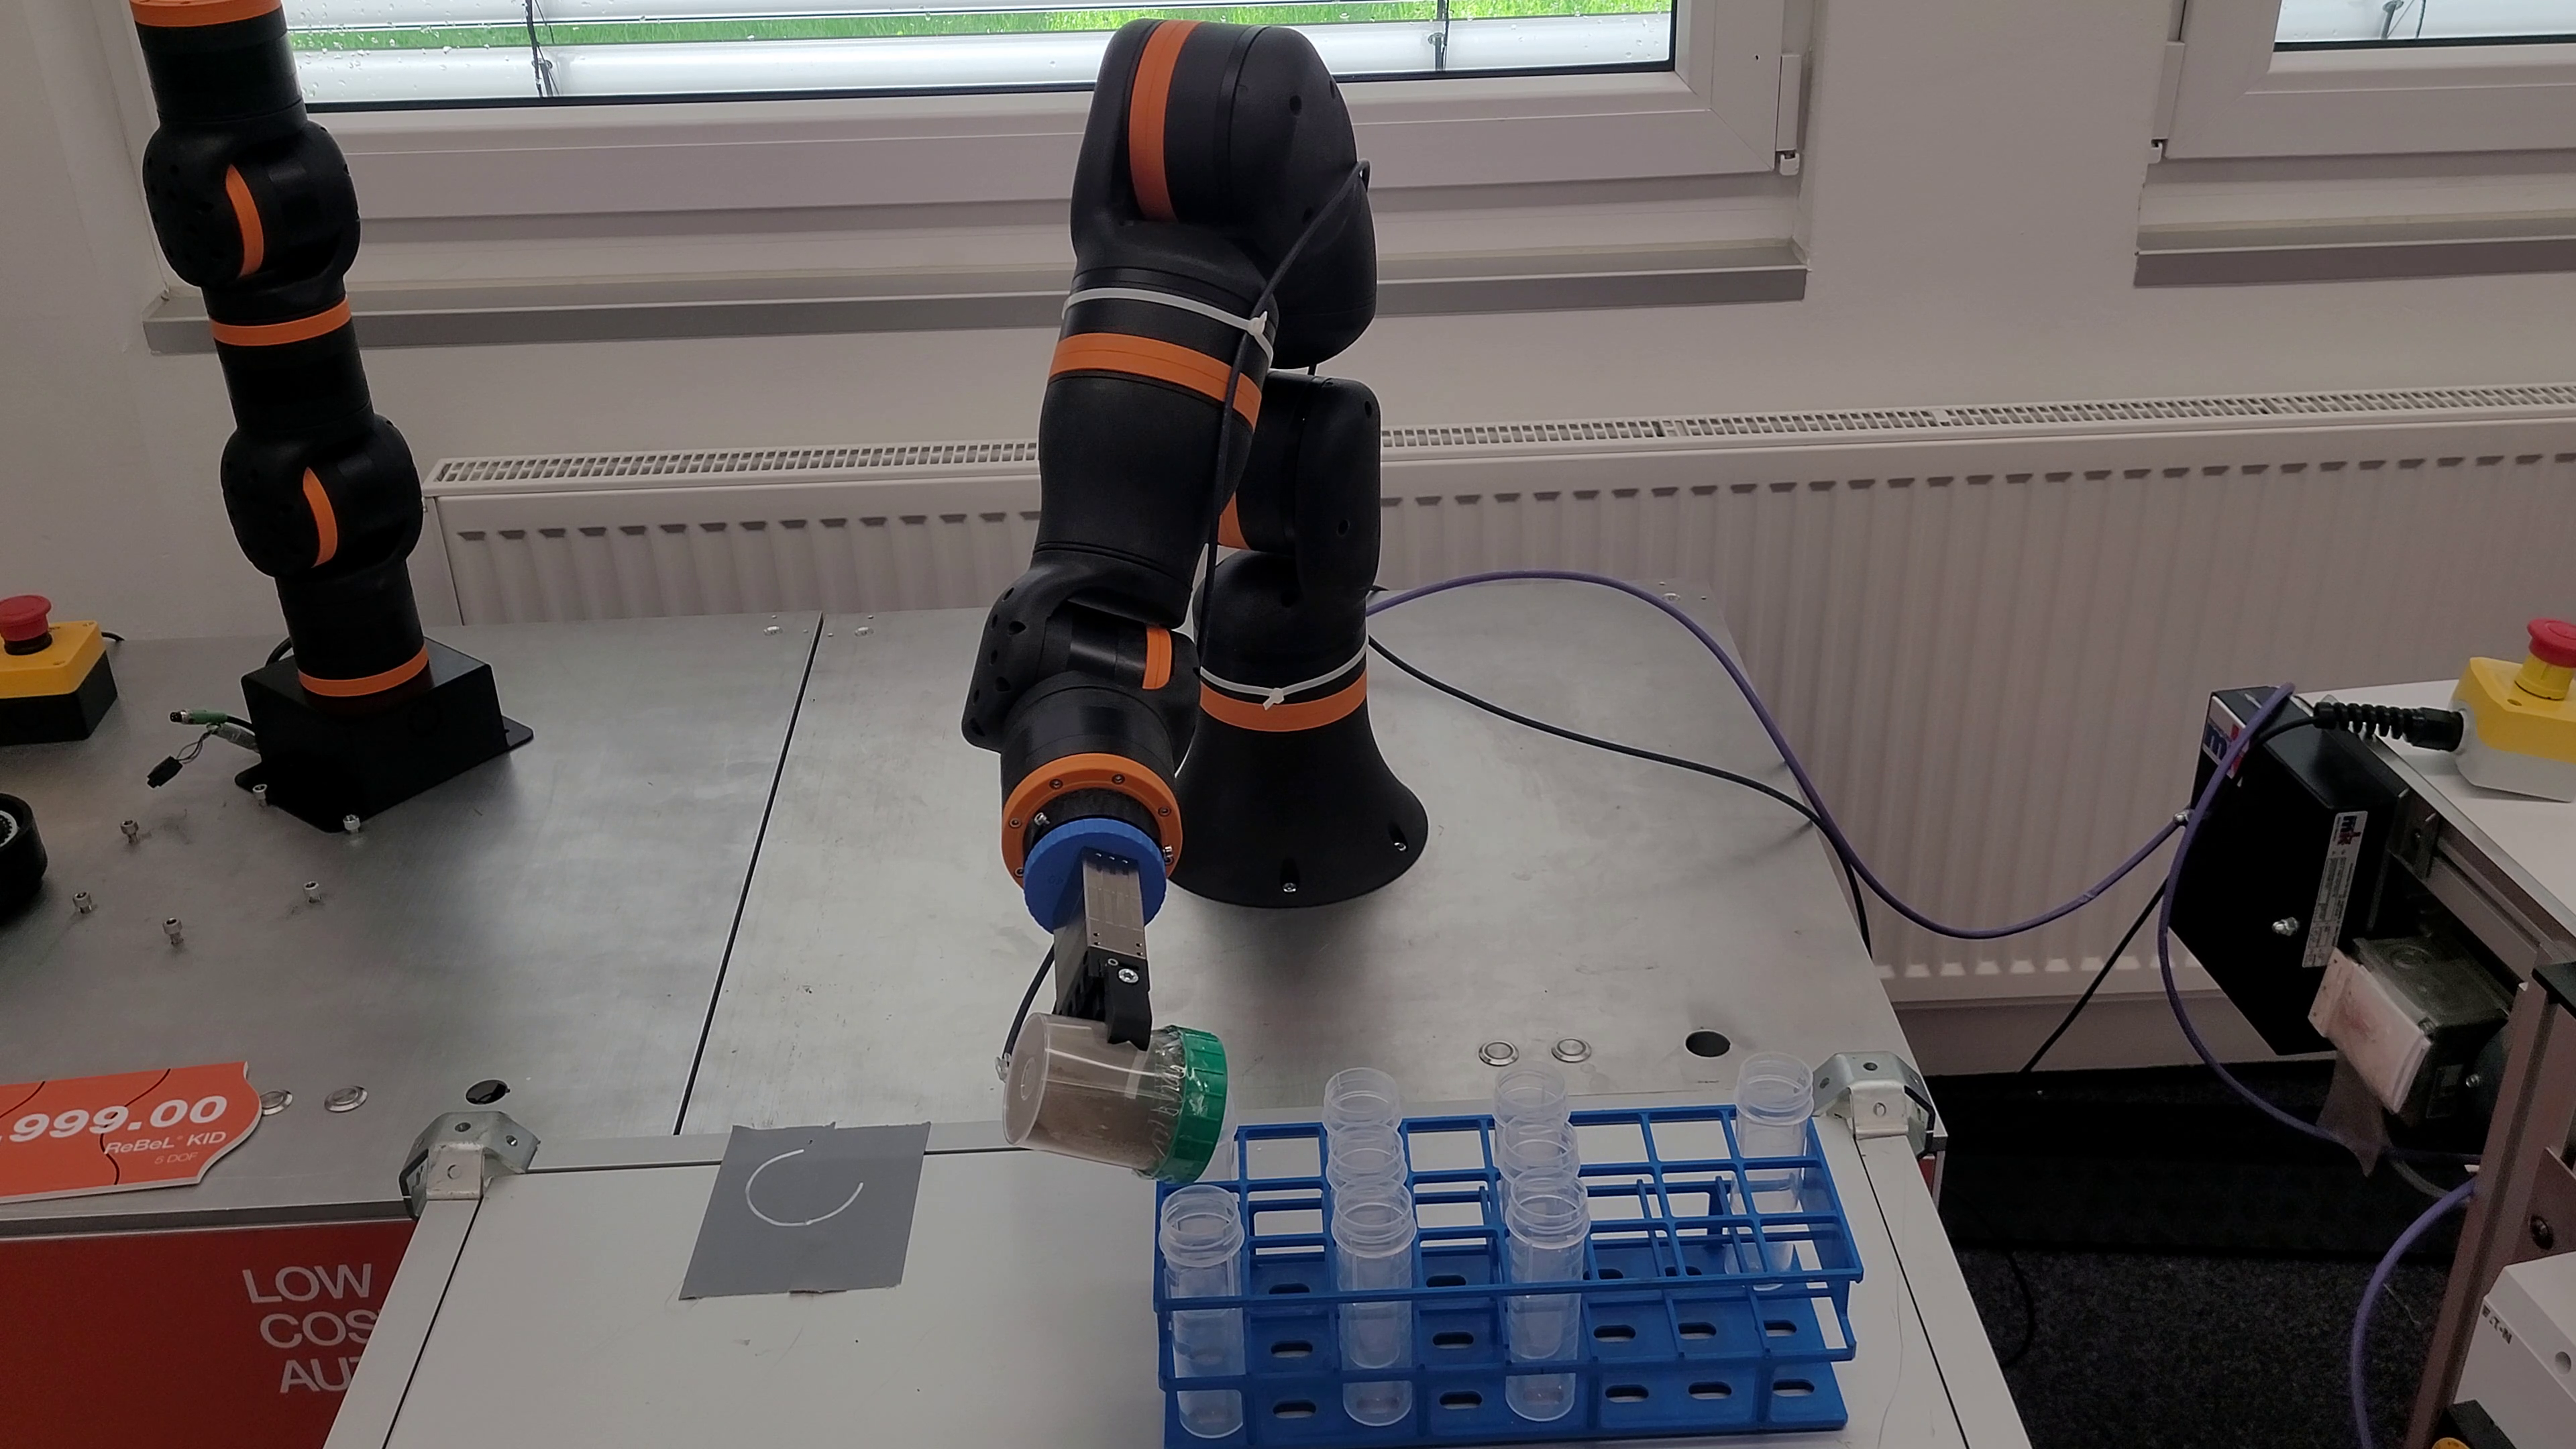
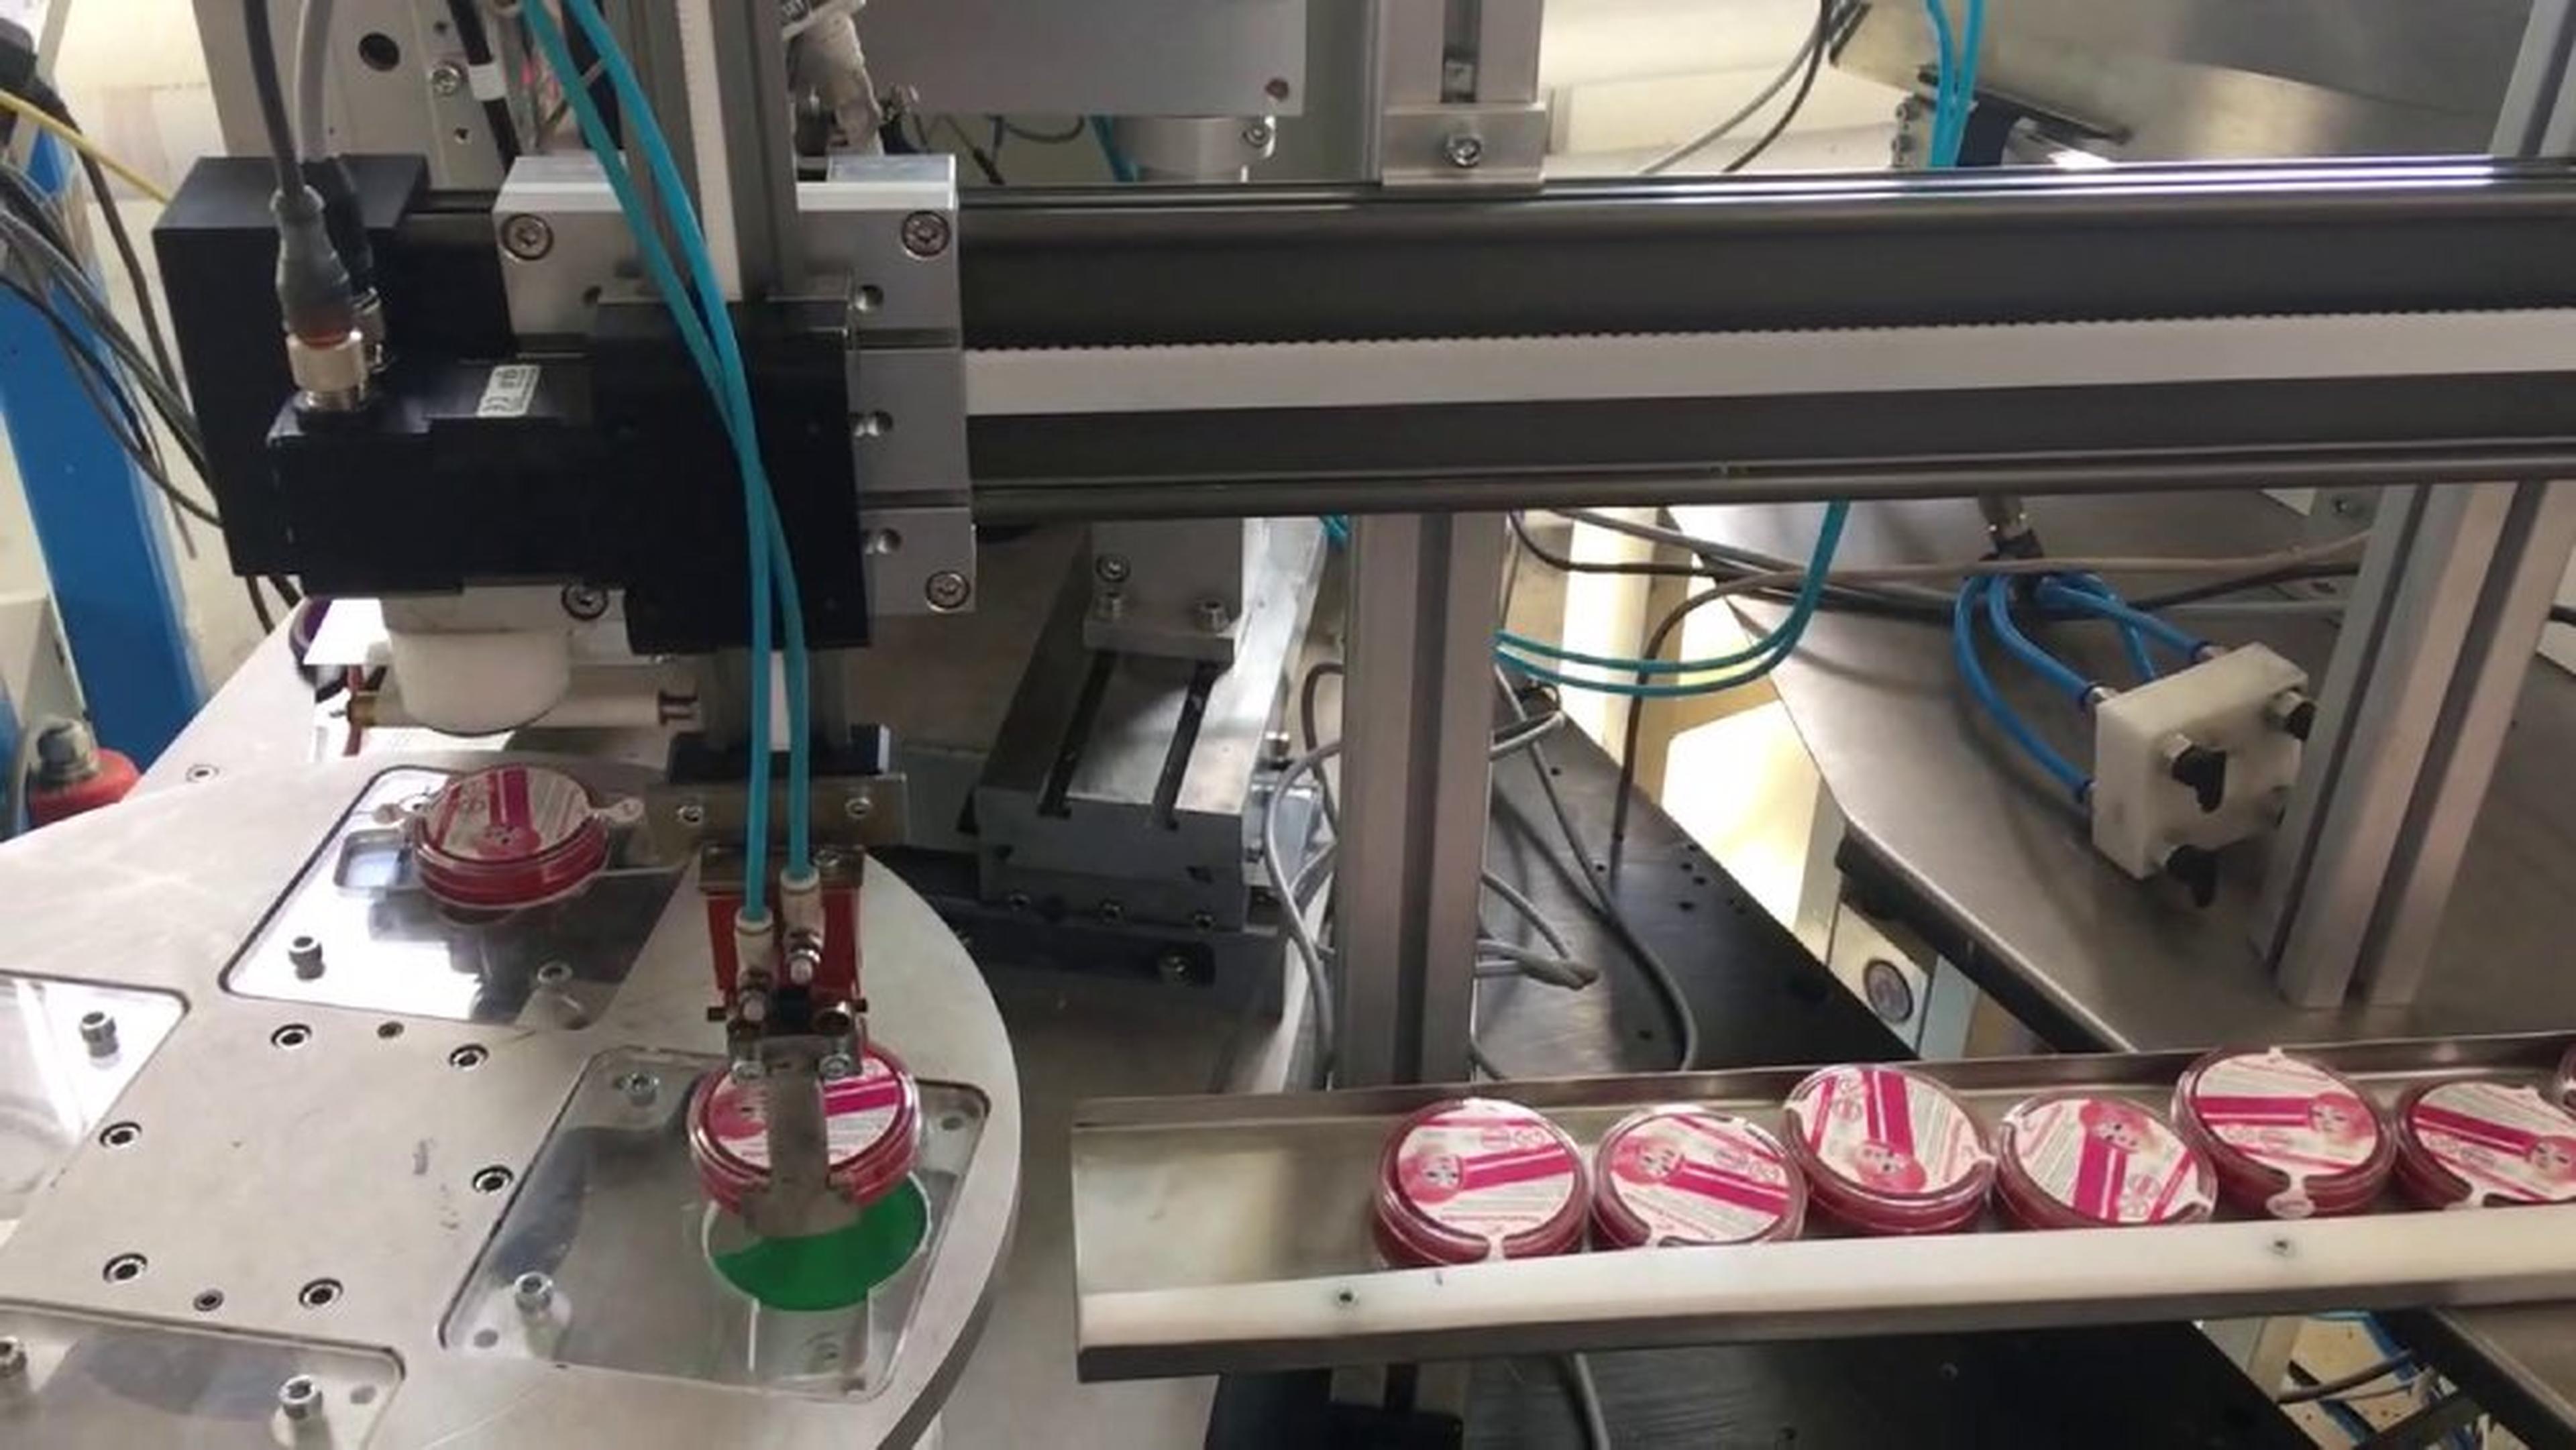
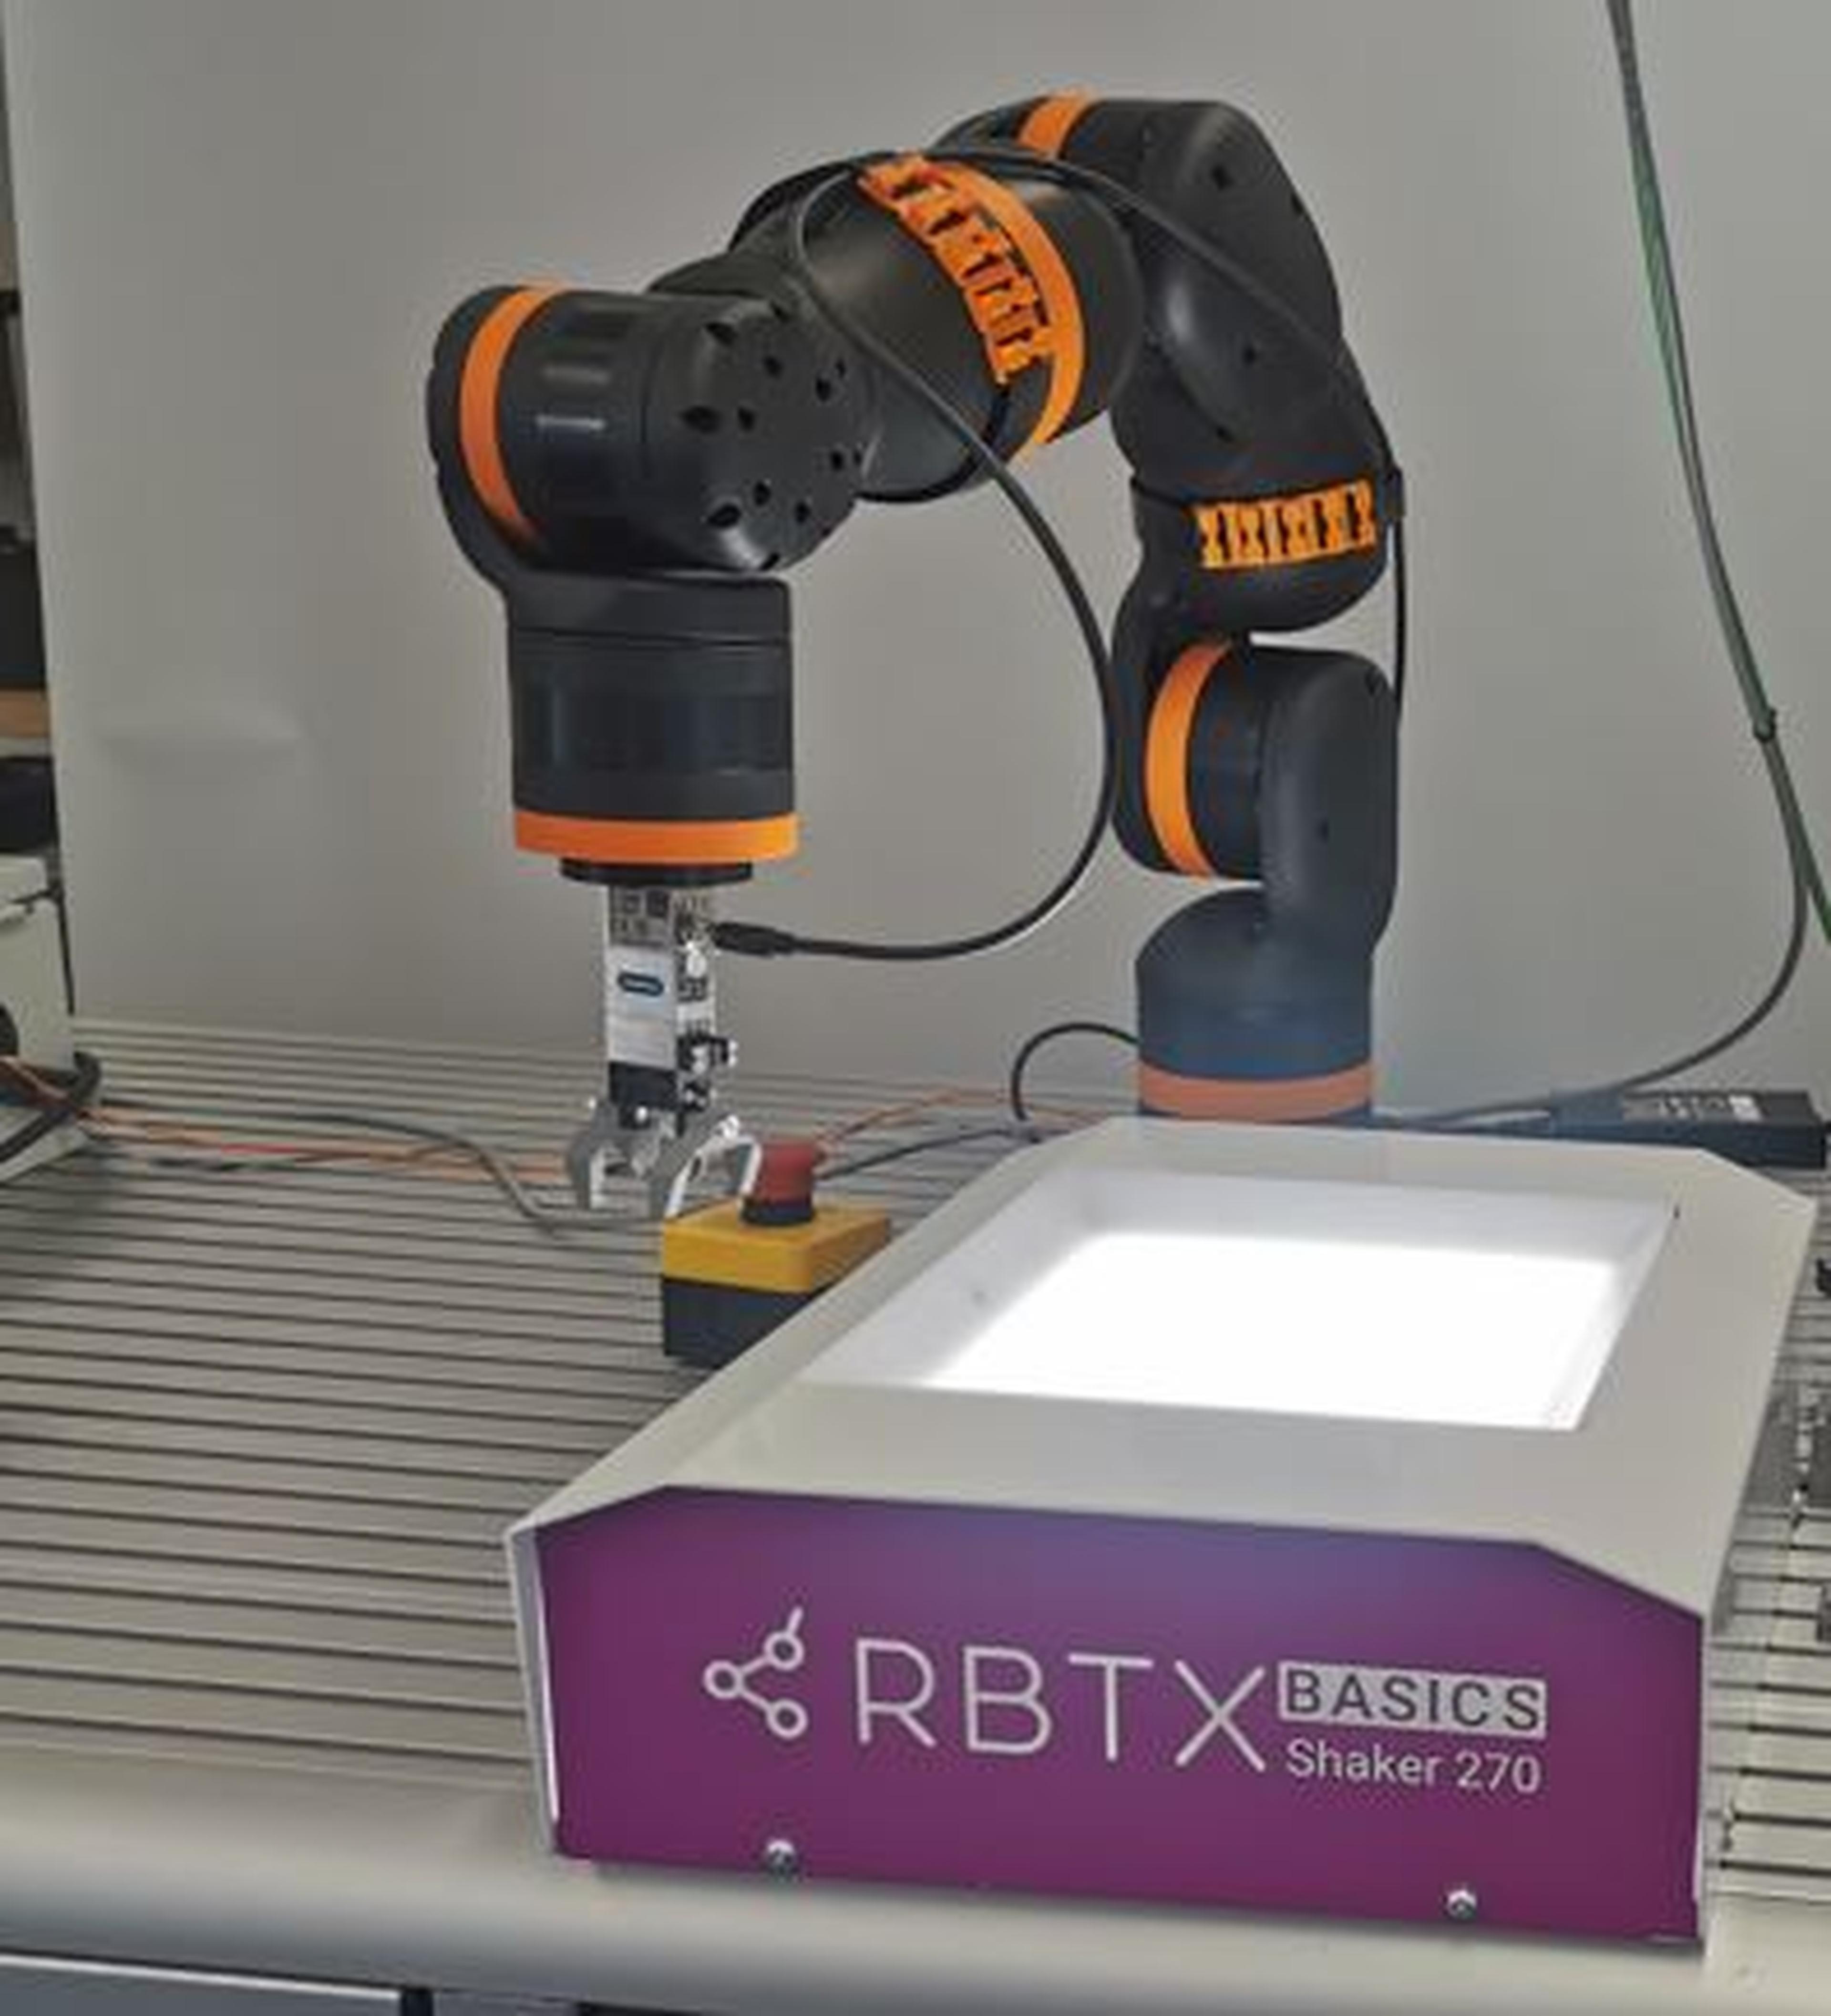
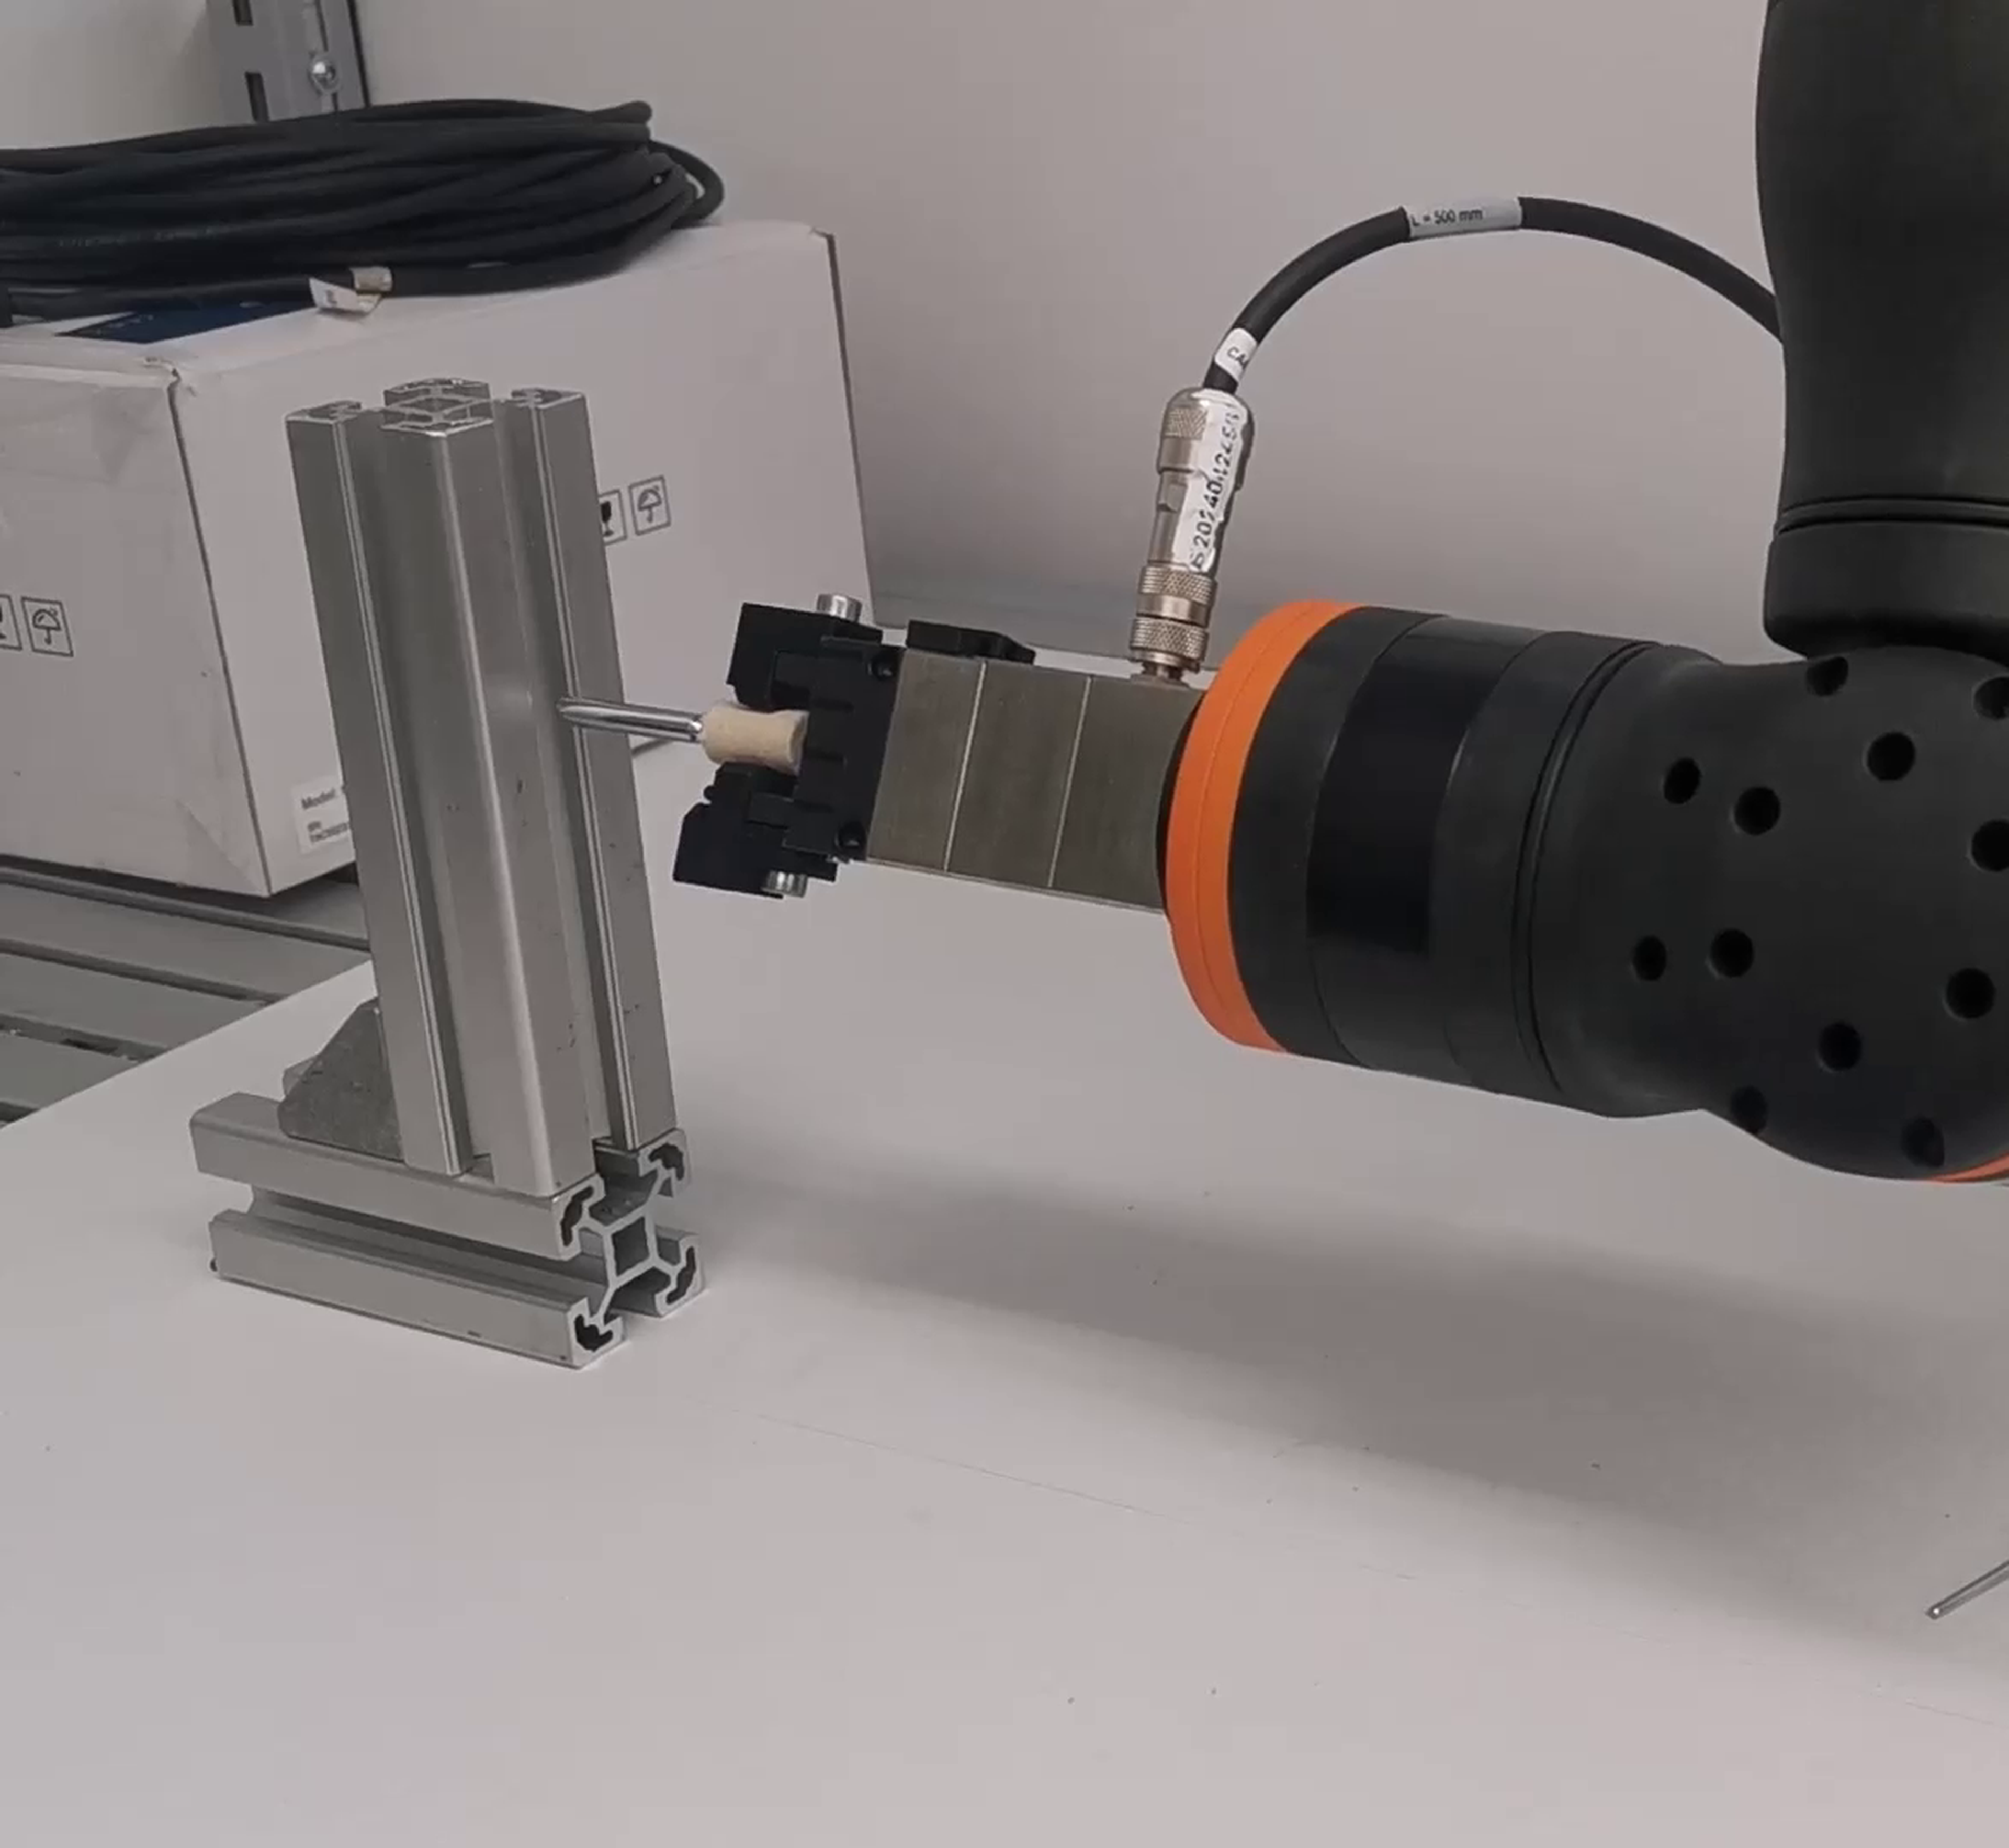
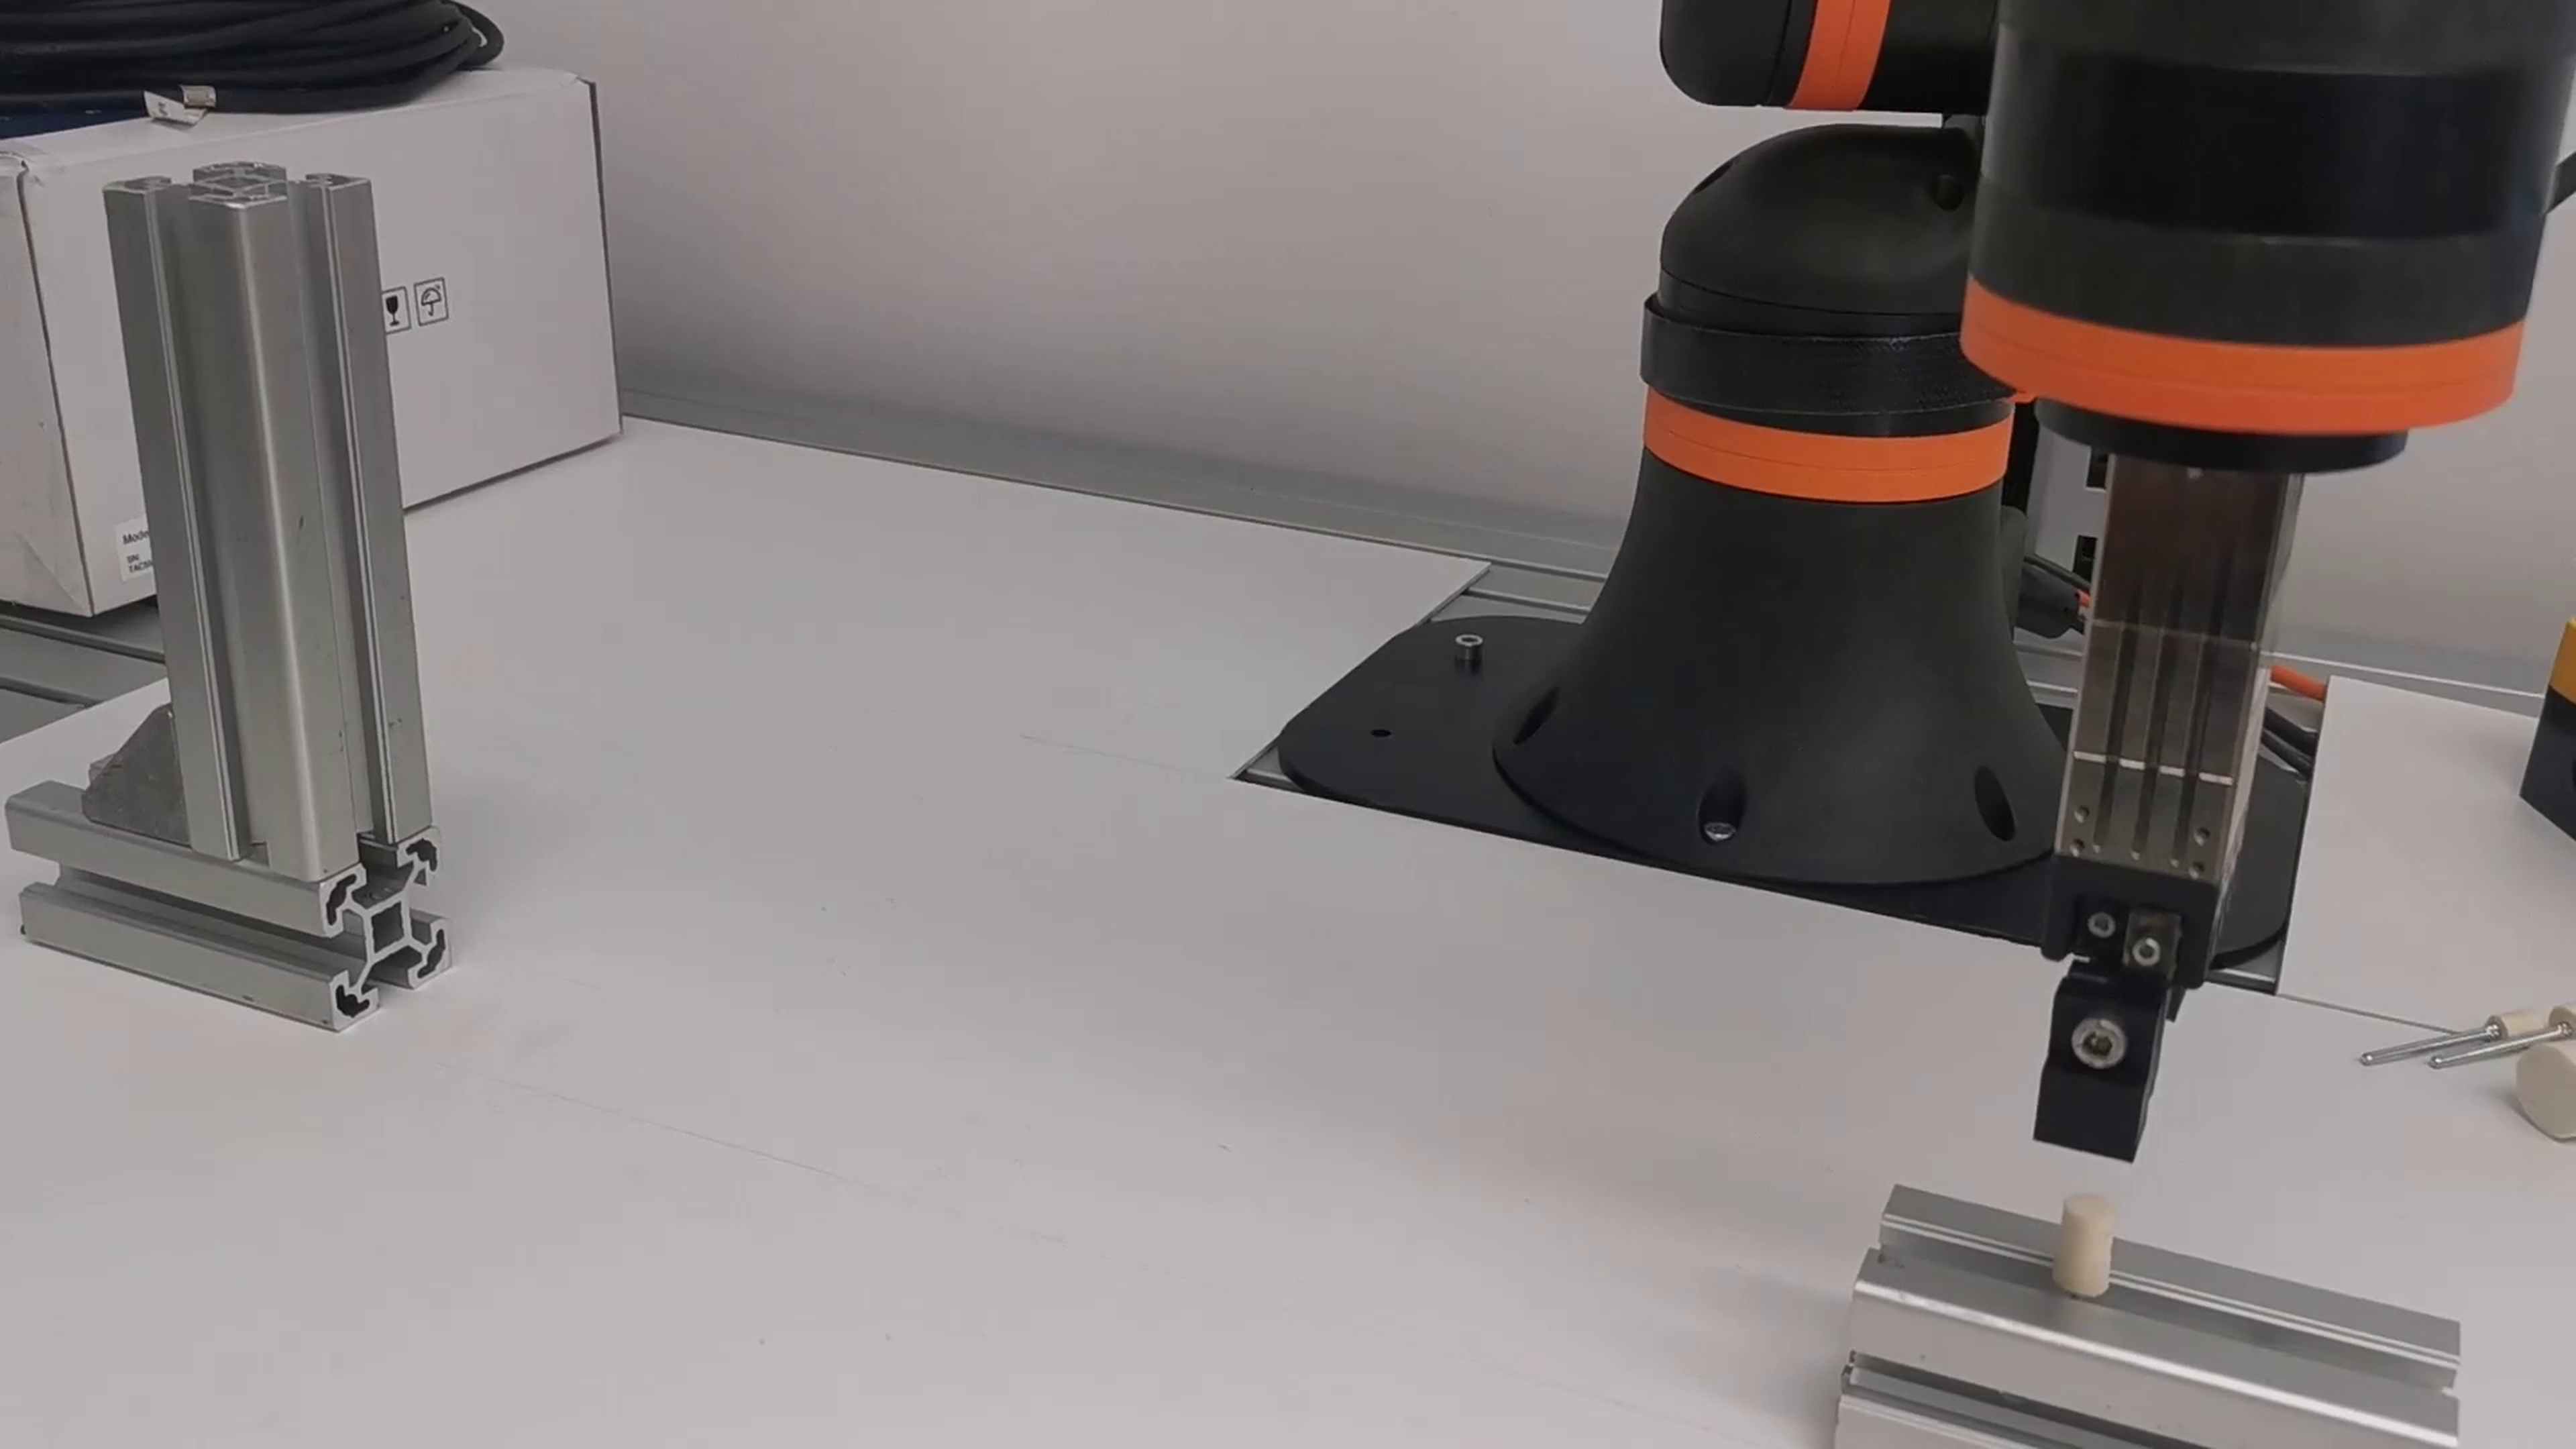
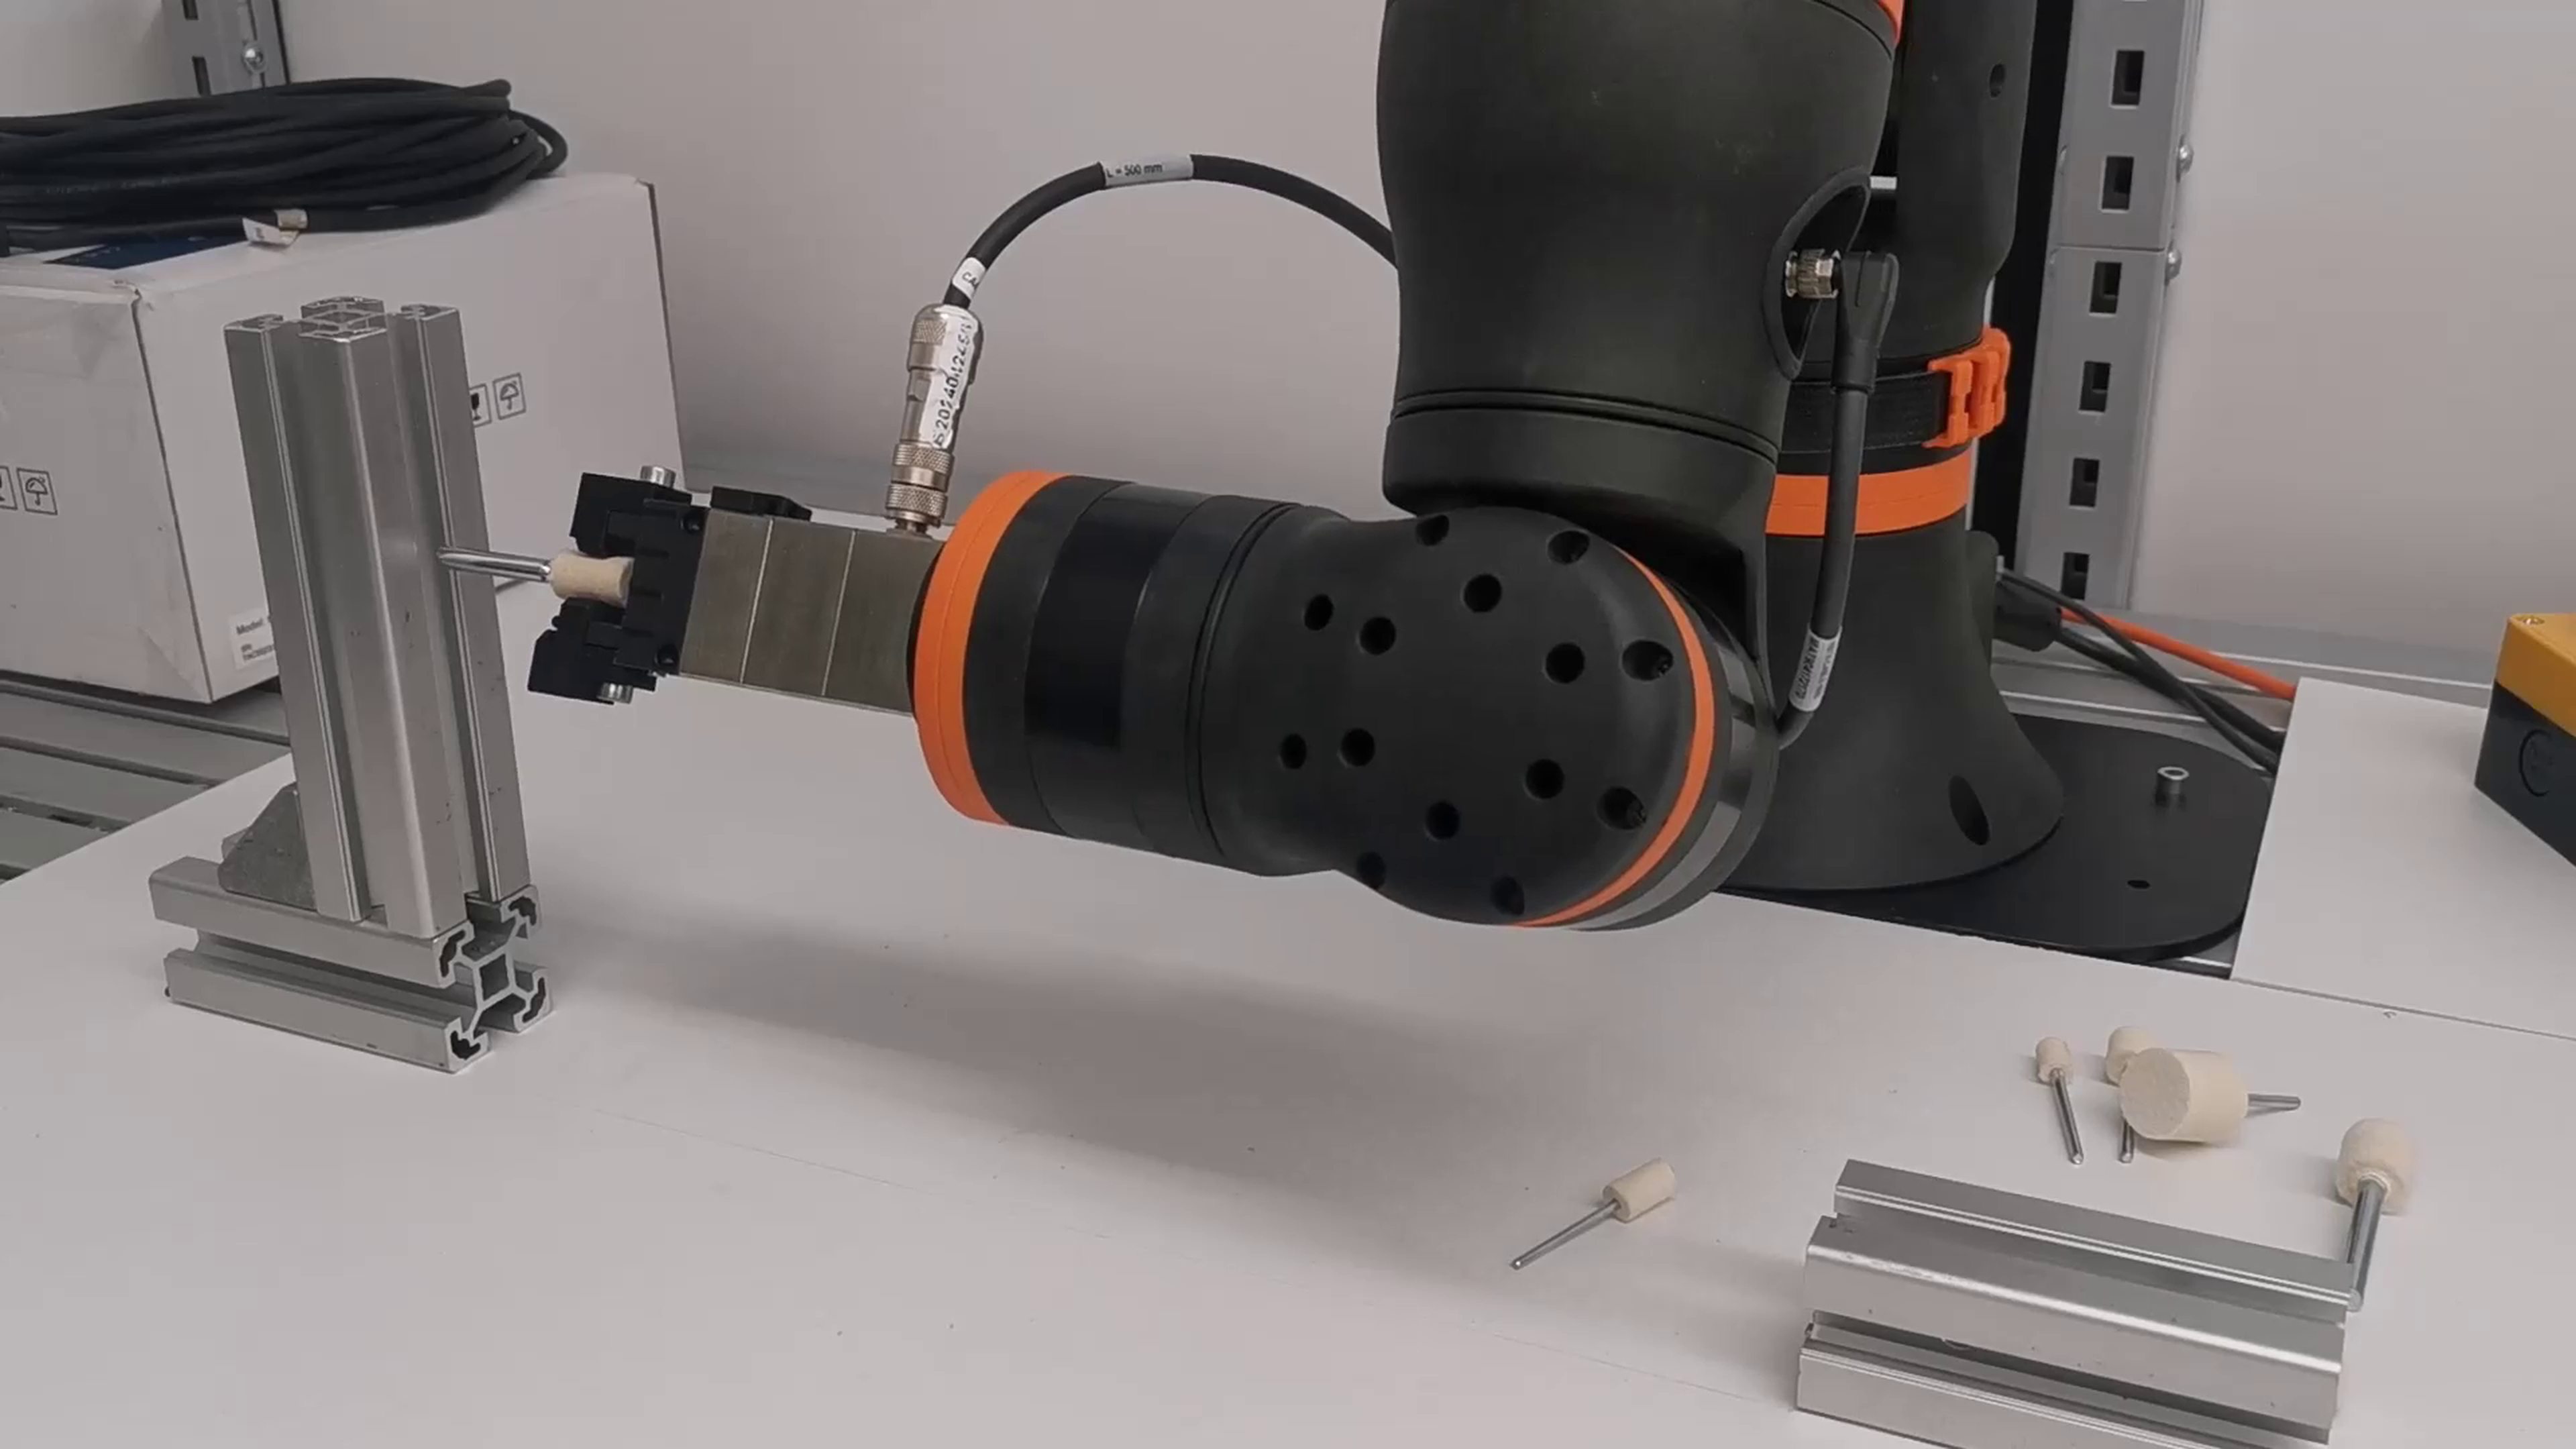
高效的装配流程离不开对组件的精准搬运与定位。在本次客户测试中,一台协作机器人自主拾取三个相似的工件,并以高精度将其装入夹具。该测试充分展示了协作机器人处理不同物体并精准定位的能力。协作机器人旨在优化生产流程,兼具灵活性、适应性和更高的效率,同时减轻员工的工作负担。
应用场景是什么?
该协作机器人自动完成将工件拾取并放入夹具的操作,展现了其独立处理多个物体并适应装配任务变化的能力。
解决方案有哪些优势?
提高效率:自动化加快了搬运和定位任务的速度。
提升灵活性:可在同一流程中处理不同的工件。
减轻工作负担:让员工摆脱重复且耗费体力的任务。
机器人有哪些优势?
该协作机器人为装配自动化提供可靠的性能:
高精度:确保组件的精准定位。
用途广泛:可轻松适应不同的配置和零件类型。
协作式设计:可与员工安全协同工作,实现无缝集成。
借助协作机器人自动化优化装配流程
本次测试凸显了协作机器人在精准、灵活地搬运工件方面的成效。通过自动化关键任务,制造商可以提升生产效率、减轻劳动强度,并获得契合现代装配流程的可扩展解决方案。
3个组件