Fairino FR3-WML | 6DOF | 922 mm | 3kg
Fairino FR3-WML 协作机器人
FAIRINO FR3-WML 是一款 6 轴协作机器人,专为精密焊接应用和灵活自动化而设计。它具有 3 kg 负载、922 mm 工作半径和 ±0.05 mm 重复定位精度,即使在紧凑的工作单元中也能实现高精度的轨迹运动。第六轴可 ±360° 旋转,简化了复杂的工具姿态调整和连续圆弧轨迹。通过 Modbus TCP/RTU 以及 PROFINET、EtherNet/IP 或 EtherCAT 等可选现场总线,该协作机器人可无缝集成到现有控制环境中。典型应用包括焊接、机床上下料、物料搬运、装配以及检测和实验室自动化。
亮点
紧凑自动化中的更大工作半径
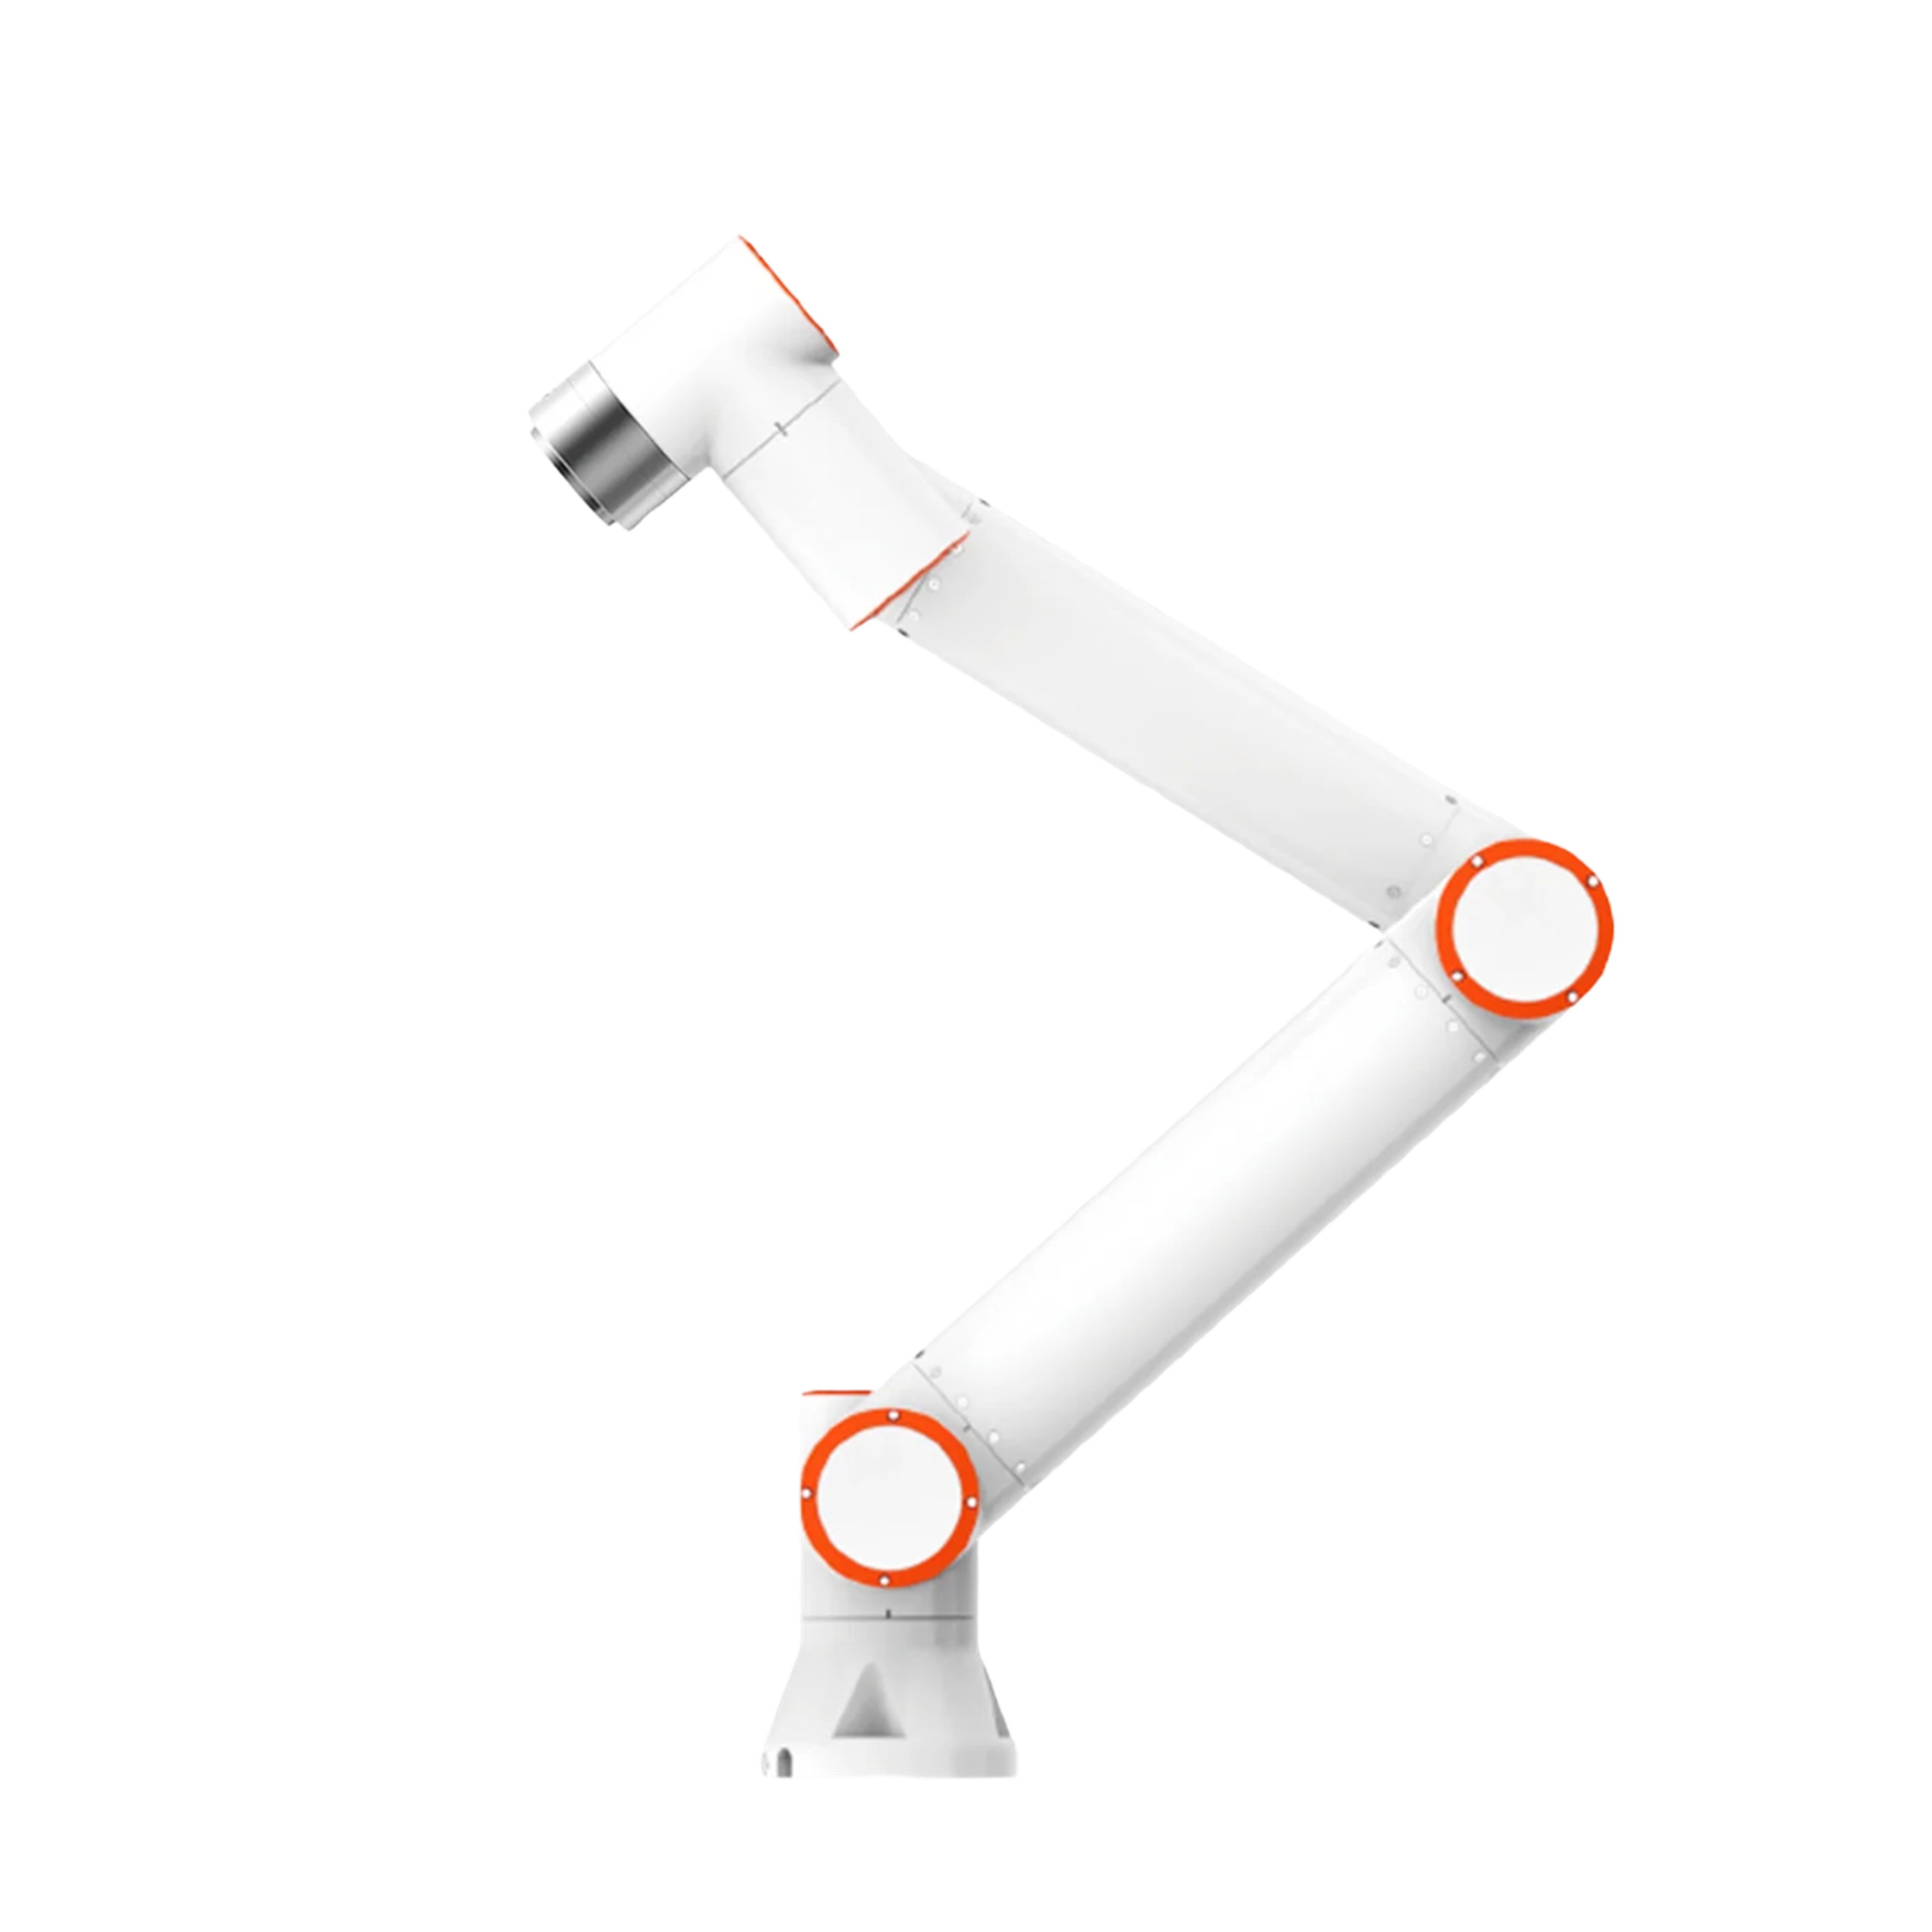
FAIRINO FR3-WML 将 3 kg 负载与 922 mm 工作半径相结合,在其性能级别内提供了更大的工作范围。这样无需换用更重或更占空间的机器人,即可覆盖更大的作业区域。该协作机器人自重仅约 11.25 kg,安装底面紧凑,仅 128 mm,非常适合安装空间有限的应用。它可安装在地面、墙面或天花板上,从而实现灵活的自动化单元设计。典型应用包括机床上下料、拾取放置、装配流程,以及涉及轻量工件和末端执行器的检测和实验室自动化。
第 6 轴 ±360° 旋转,应对复杂轨迹
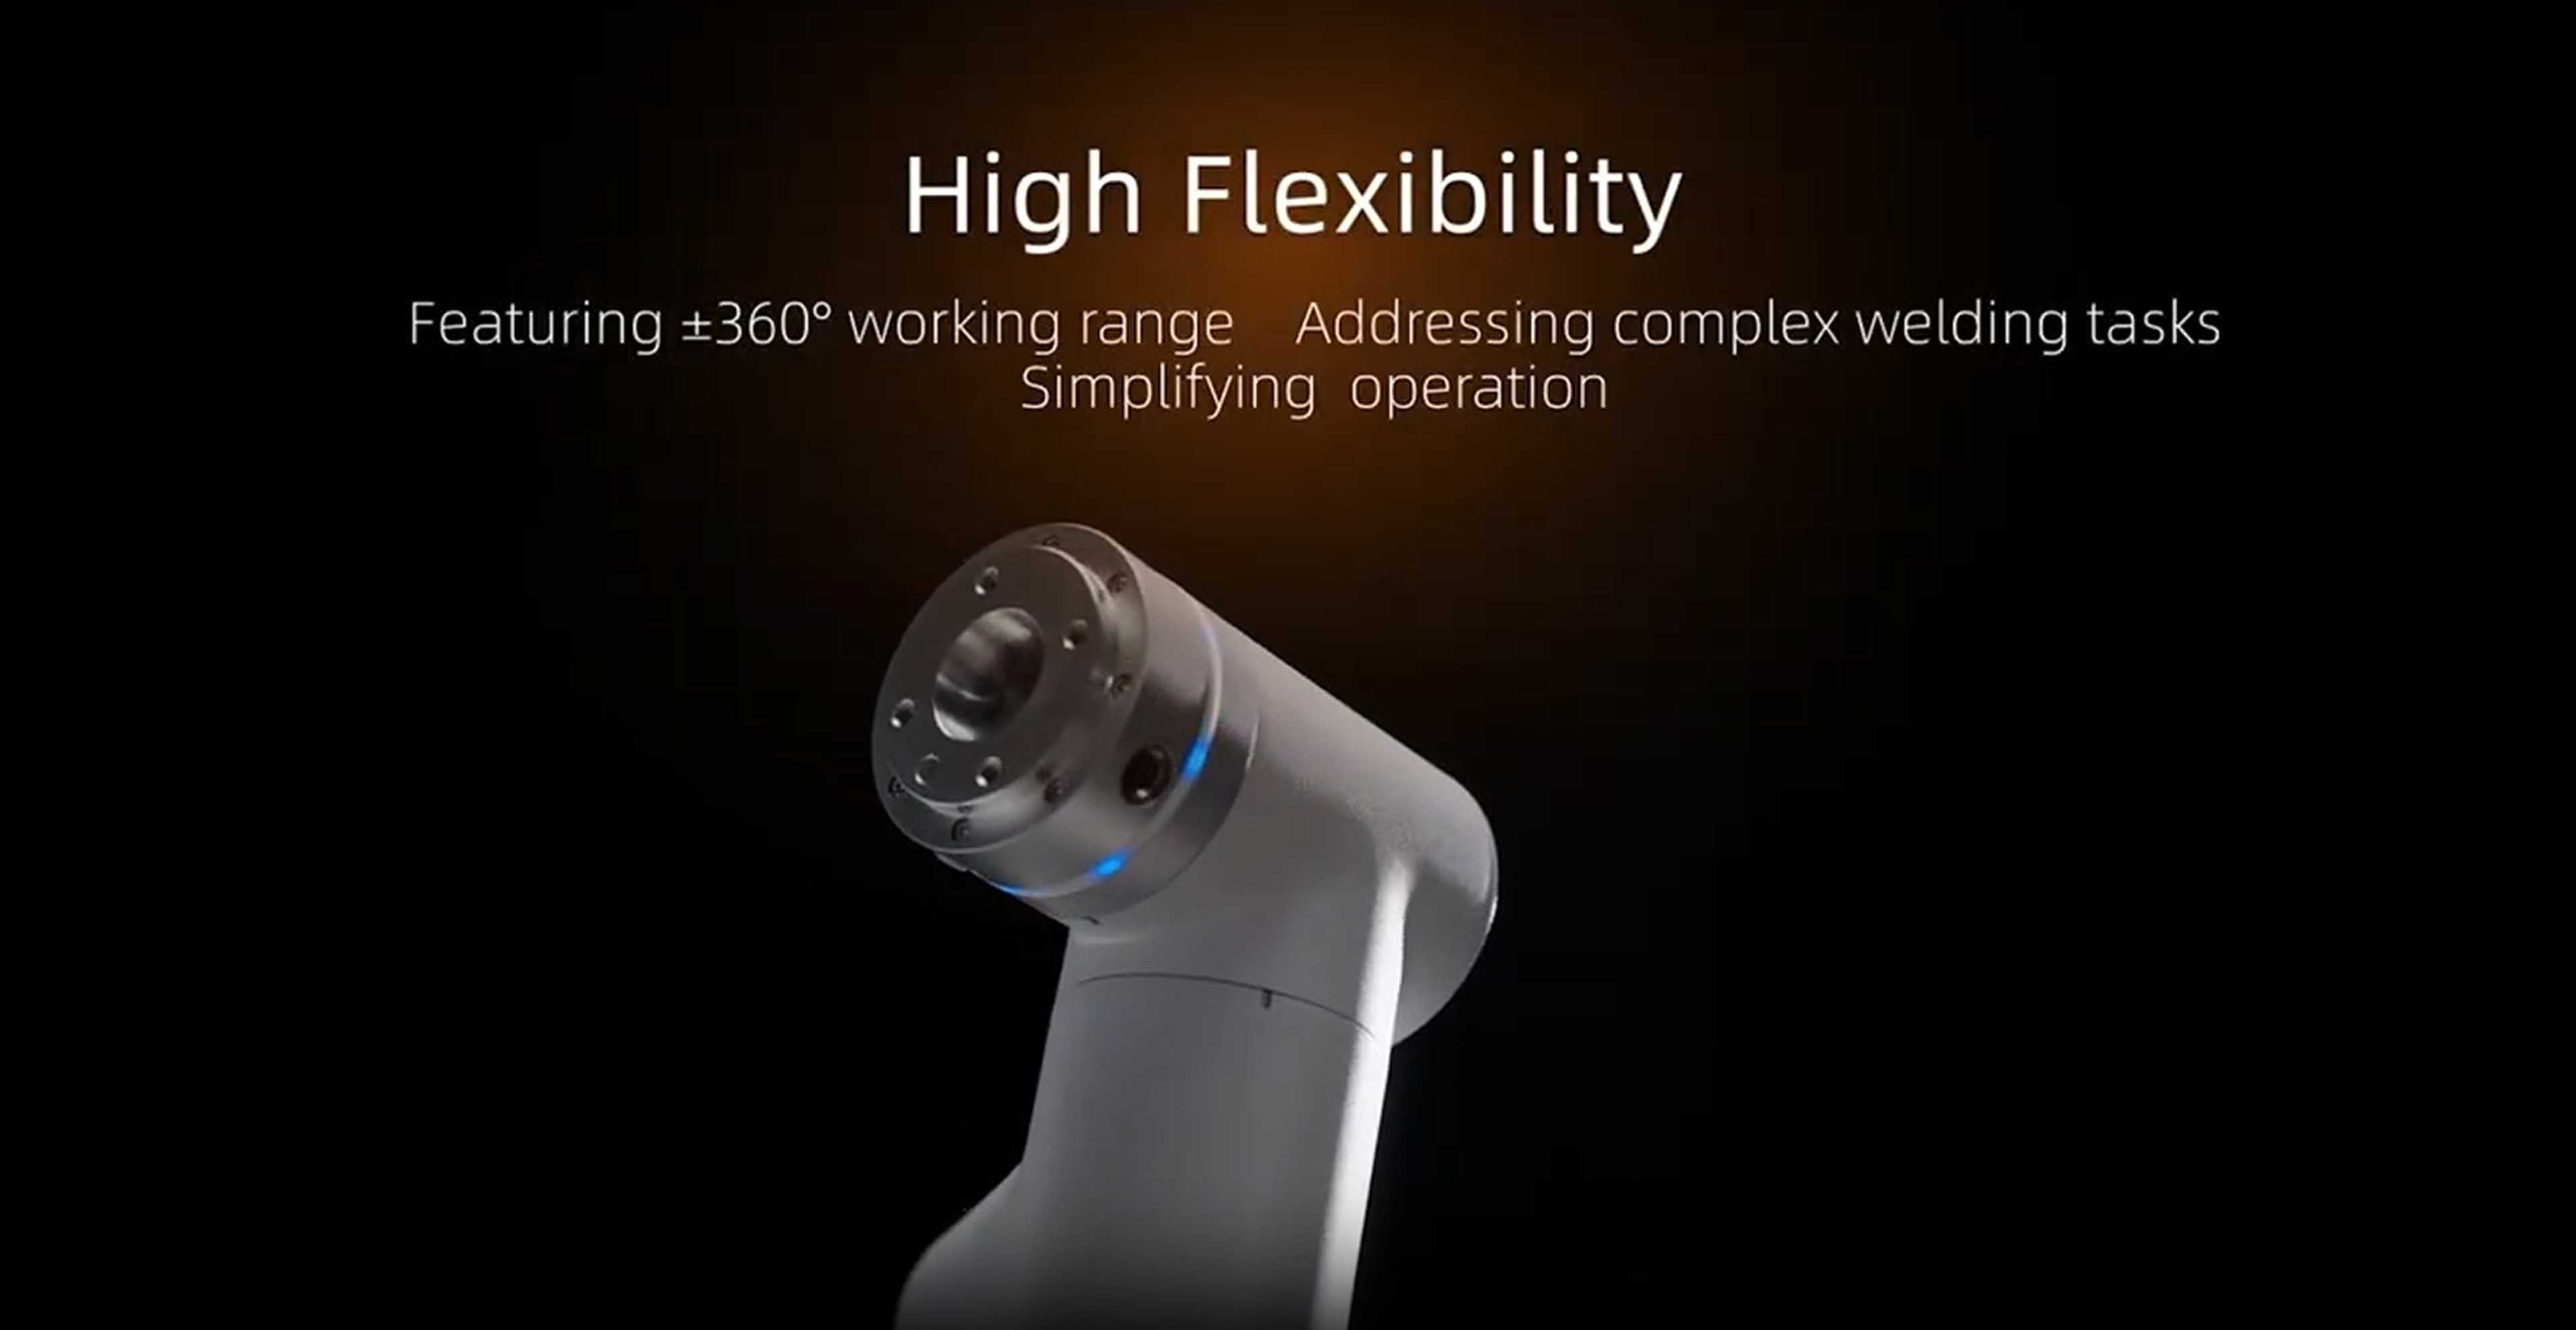
FR3-WML 的一大特点是第六轴具有扩展的 ±360° 旋转范围。这一额外的运动自由度简化了涉及曲面几何形状、环焊缝或难以触及加工区域的工具姿态调整。尤其是在管道、容器或复杂形状部件的焊接应用中,由于机器人在工具定位方面获得更大的灵活性,轨迹规划得以简化。该设计支持沿高要求轮廓进行平稳一致的移动。同时,电缆布线、介质供给和工具导向的合理规划仍是项目工程的重要环节,以充分利用额外的轴运动能力。
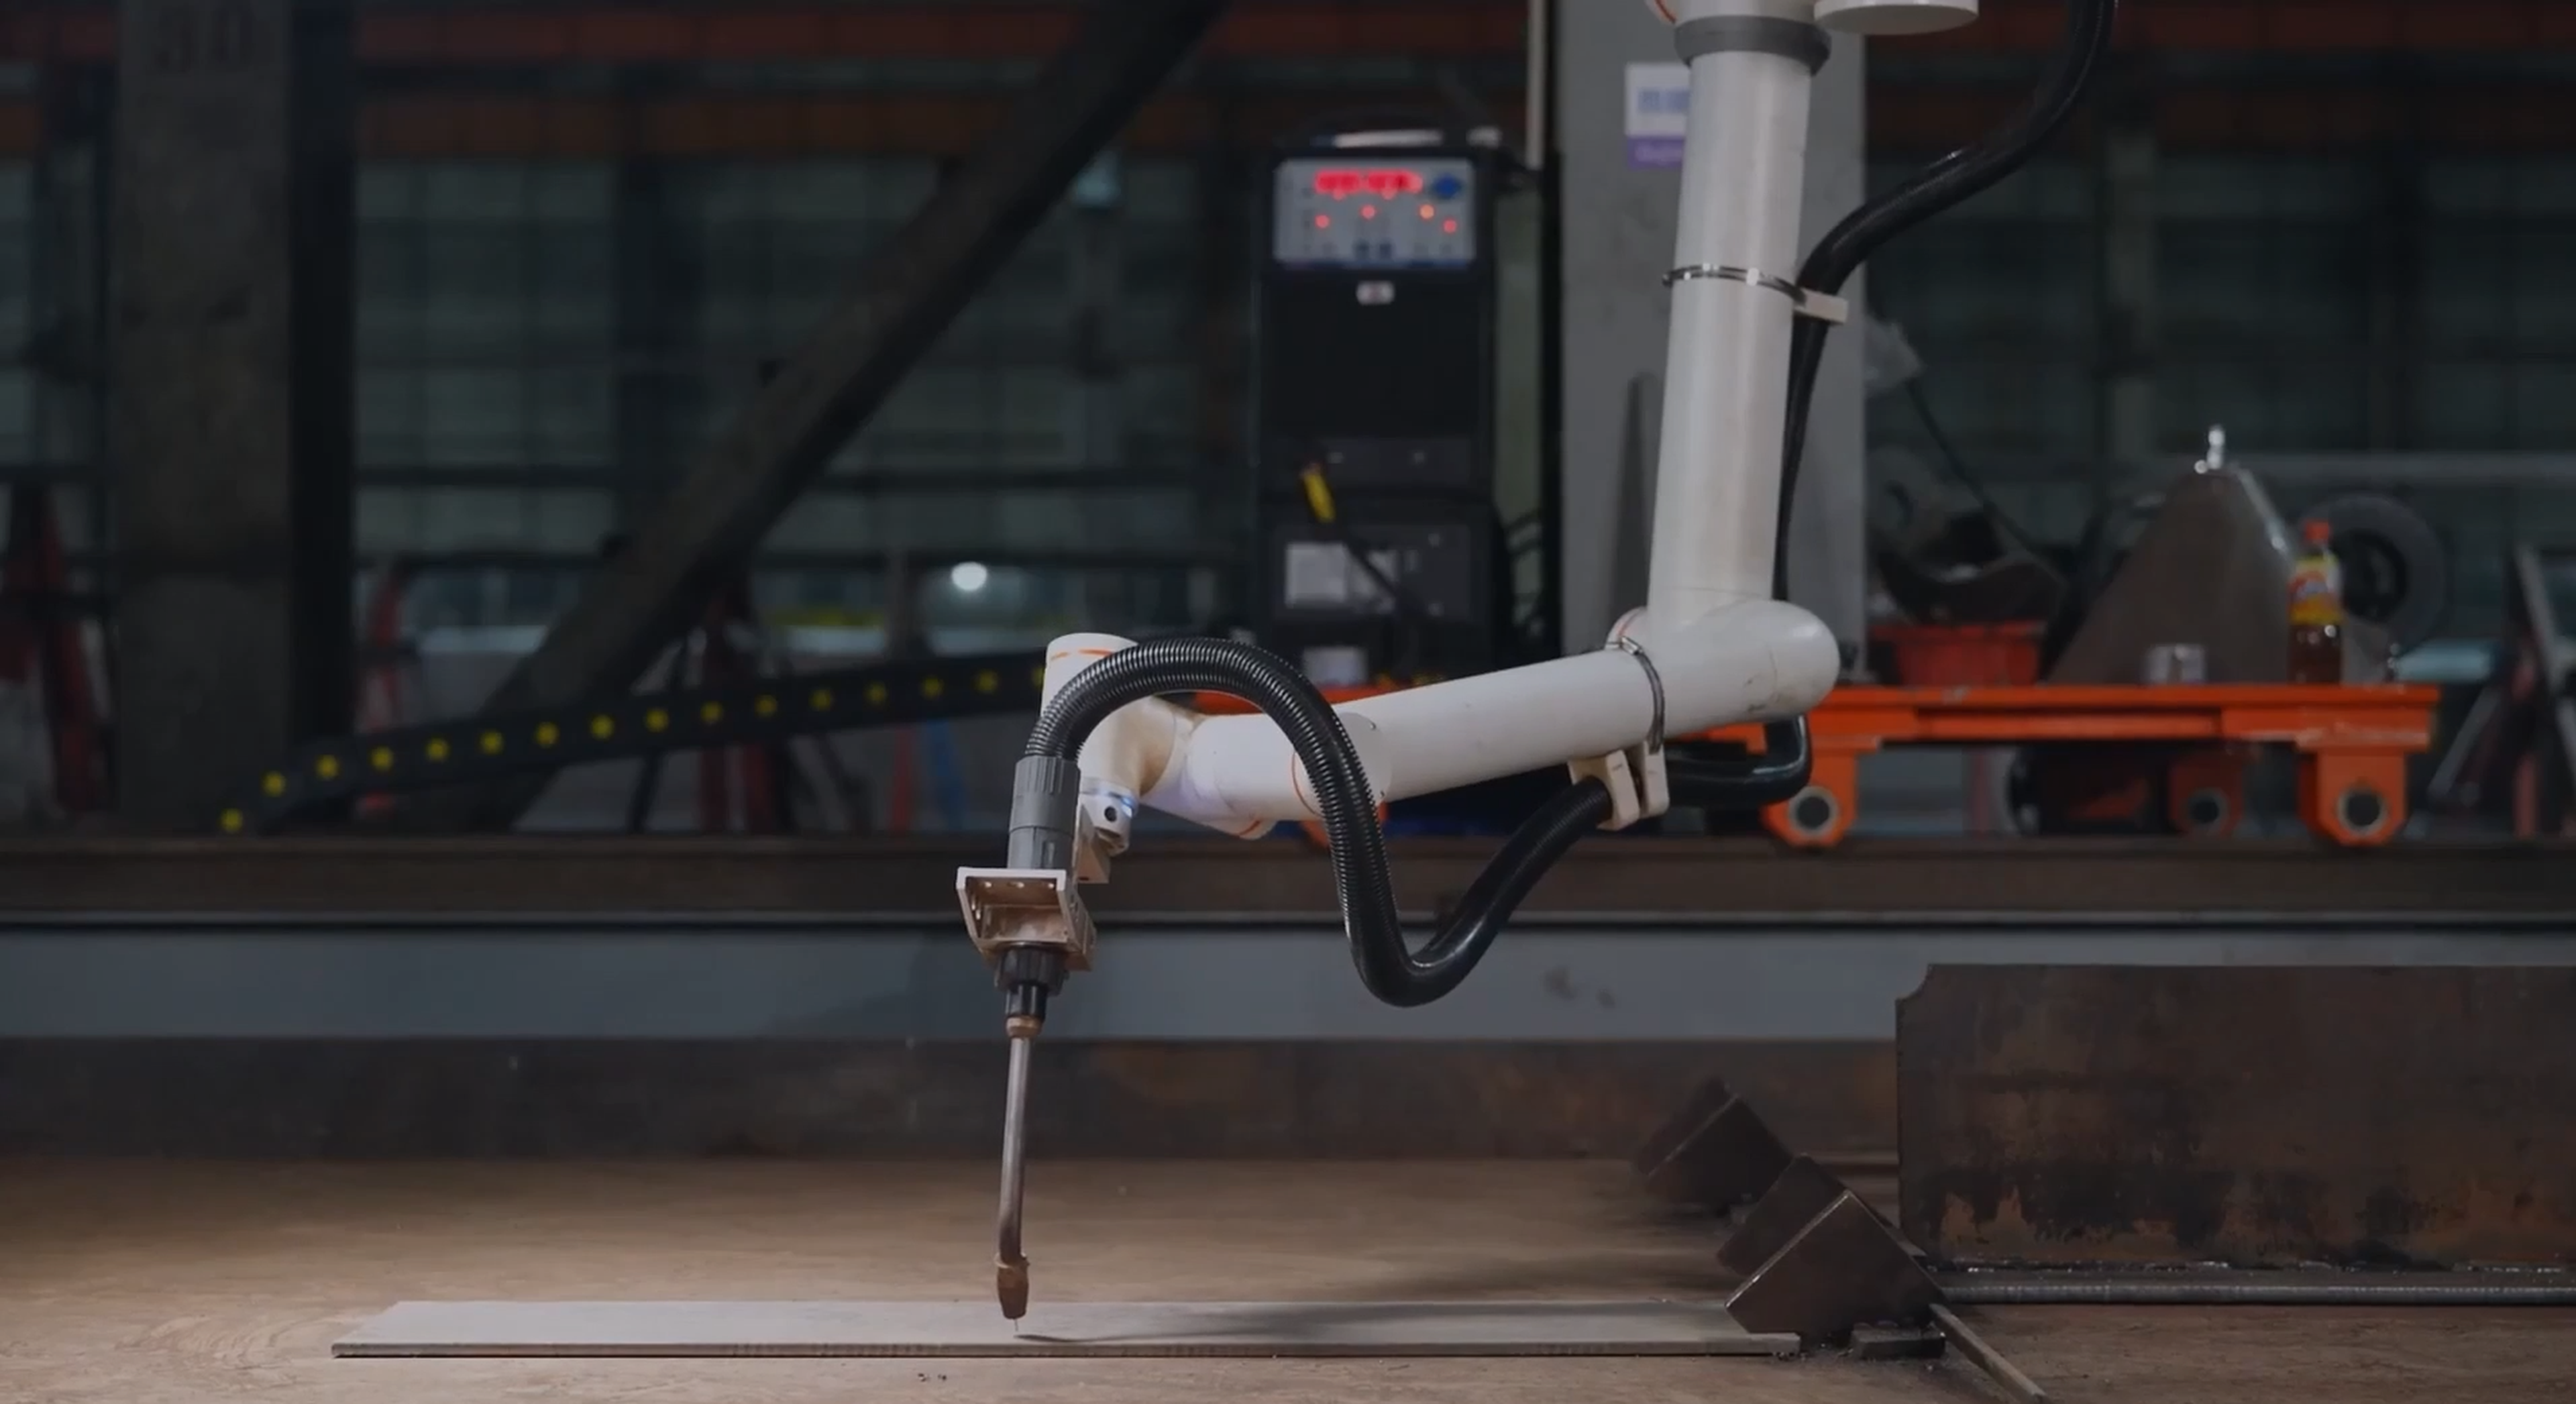
面向高要求工艺的精密运动
根据 ISO 9283,FAIRINO FR3-WML 的重复定位精度为 ±0.05 mm,专为要求位置一致和轨迹精度可重复的应用而设计。其六轴设计支持灵活的运动序列,典型 TCP 速度为 1 m/s,有助于实现高效的节拍。因此,该机器人不仅适用于焊接任务,也适用于对工艺稳定性要求较高的装配、物料搬运和检测流程。对既定位置的精确重复有助于减少人工波动,实现一致、可复现的结果。同时,集成商也能受益于这款紧凑的机器人系统,它在节省空间的结构中兼顾了精度与灵活性。
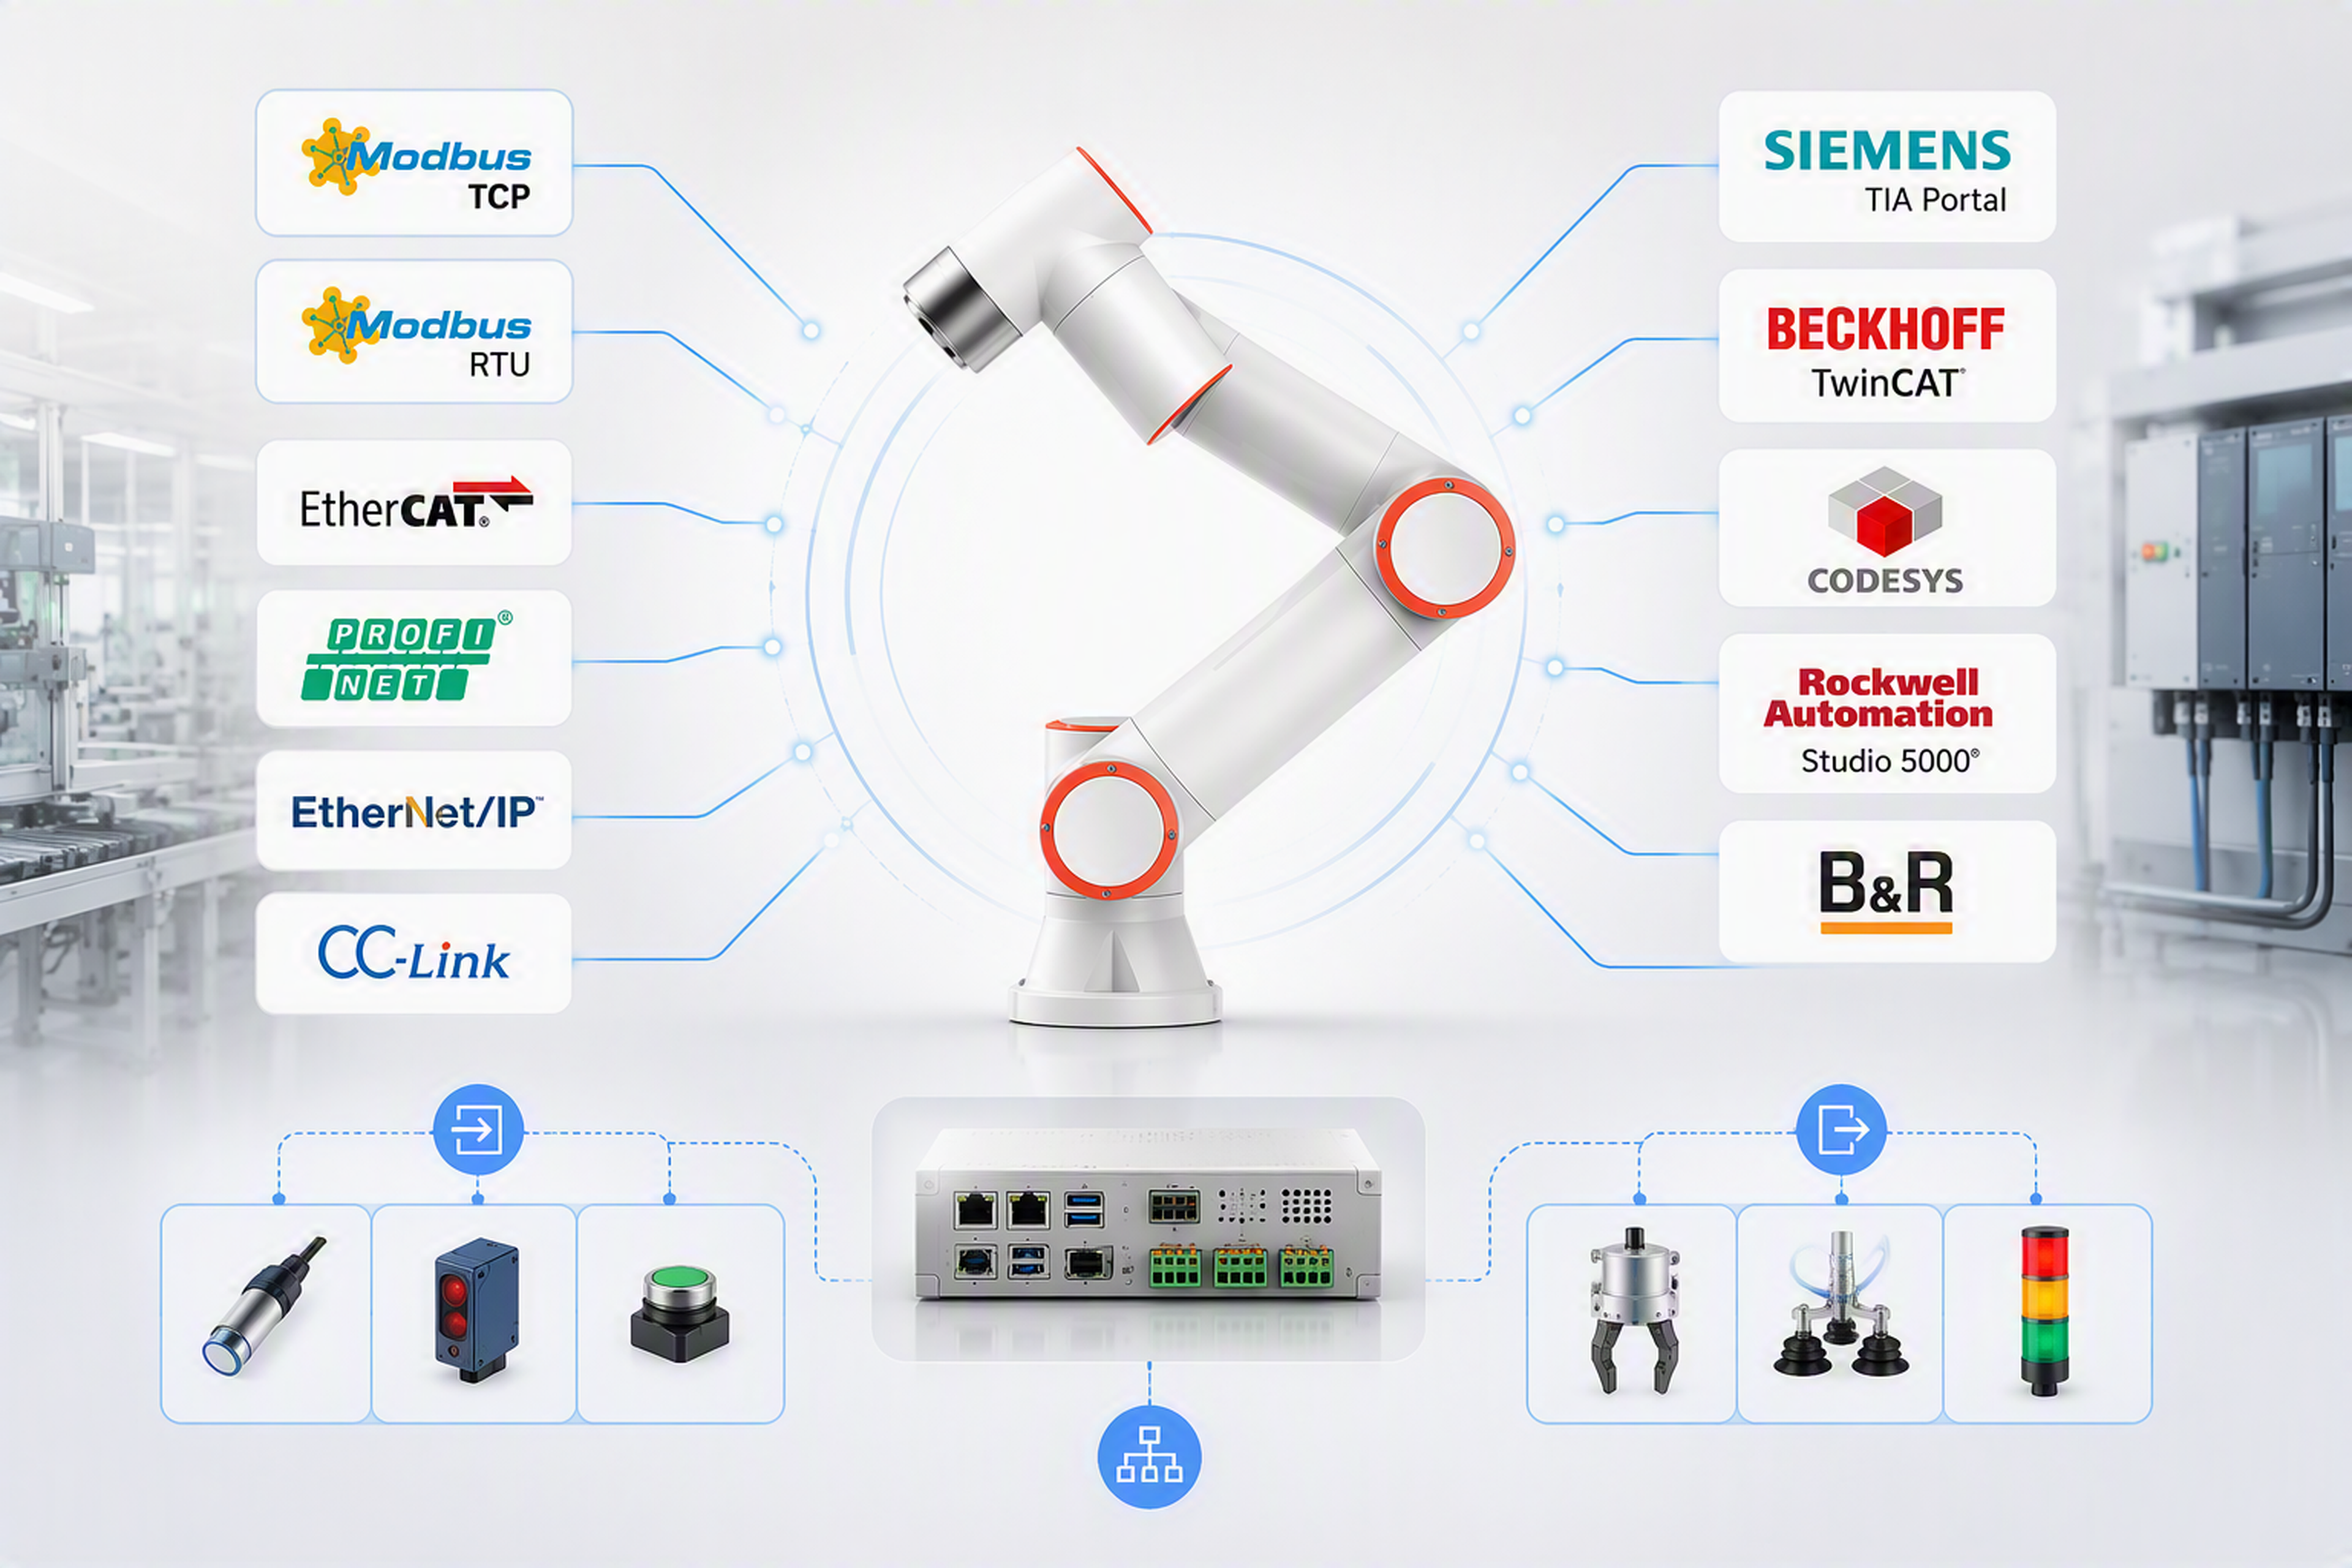
开放集成到 PLC 与软件环境
FR3-WML 提供多种集成到现有自动化系统的方案。标准通信接口包括 TCP/IP、Modbus TCP 和 Modbus RTU。此外,还可选配 PROFINET、EtherNet/IP、EtherCAT 和 CC-Link 通信协议。因此,根据所选配置,该机器人可集成到众多 PLC 和控制系统中。针对定制化应用,FAIRINO 提供适用于 C#、C++、Python、ROS 和 ROS2 的软件开发工具包。这简化了应用特定功能的开发,以及集成到研究、制造和自动化项目中。此外,机器人手臂和控制器上还提供丰富的数字和模拟 I/O。
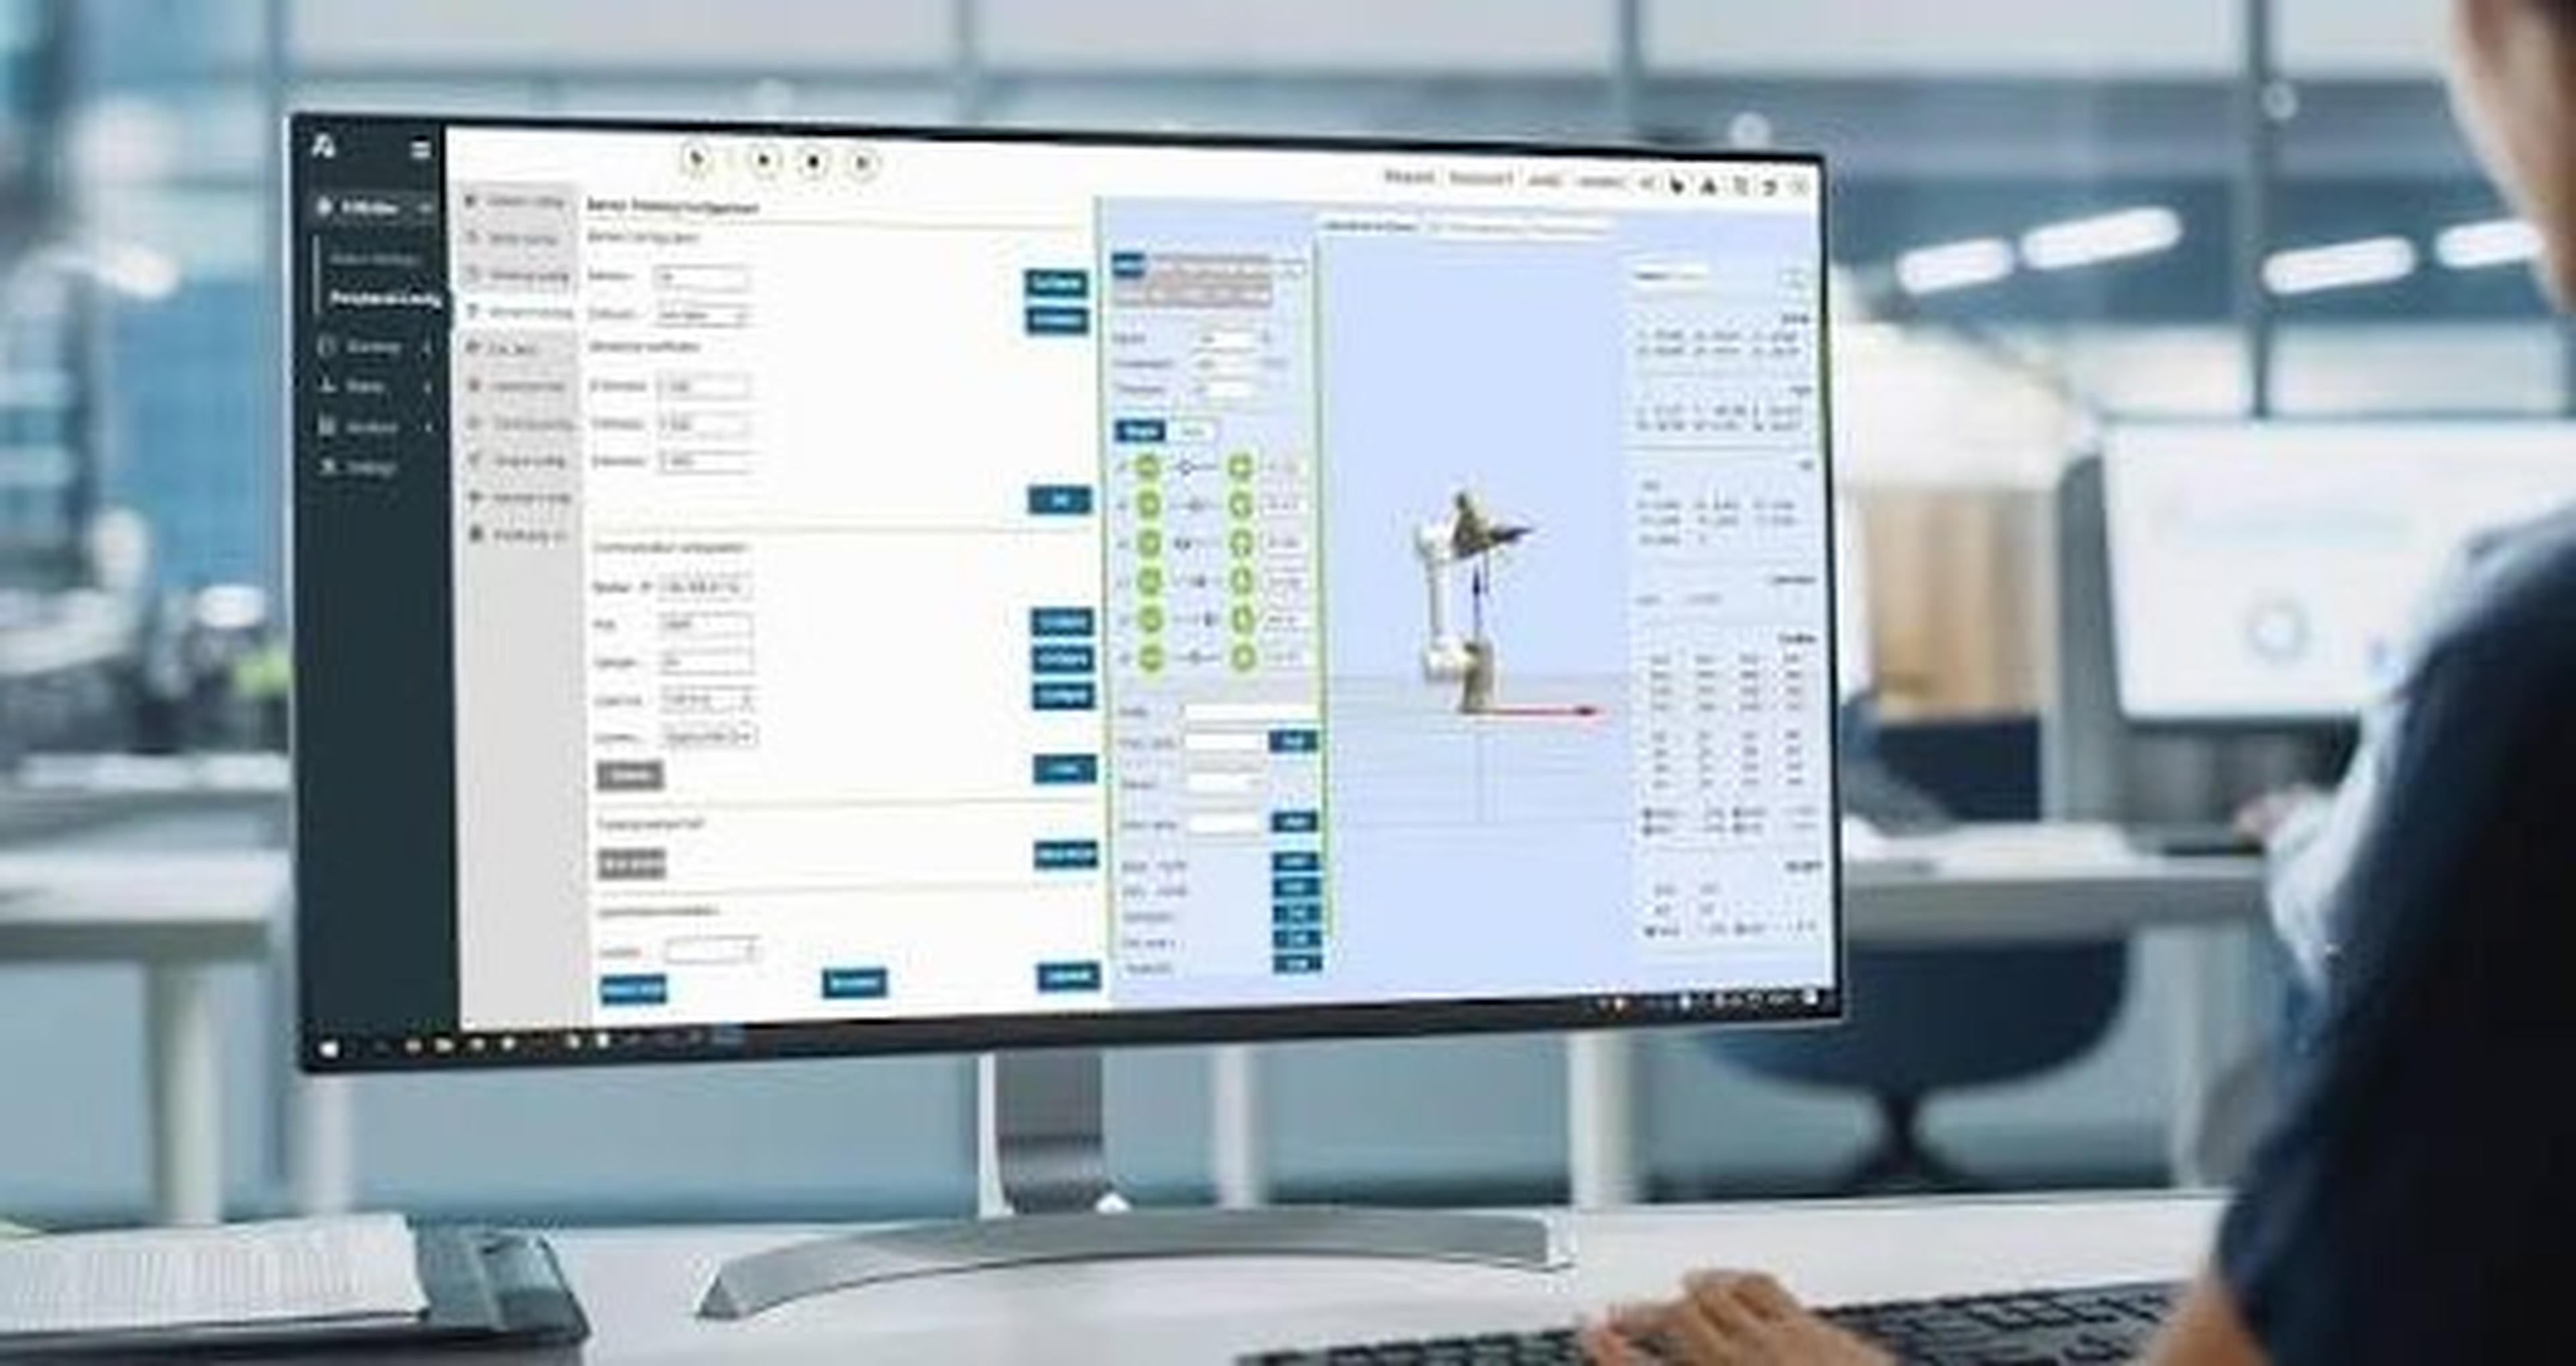
通过示教器或 Web App 操作
在调试和日常运行方面,FAIRINO 提供多种用户界面选择。除了分辨率为 1280 × 800 像素的 10.1 英寸示教器外,还可通过基于浏览器的 FAIRINO WebApp 控制和编程机器人。访问只需标准网页浏览器,无需复杂的本地软件安装。这简化了运行期间的配置、诊断和系统调整。传统示教器与基于网页的访问方式相结合,为集成商和设备操作人员提供了额外的服务与工程灵活性。同时,开放的软件架构支持与定制开发环境和数字化自动化流程的无缝集成。
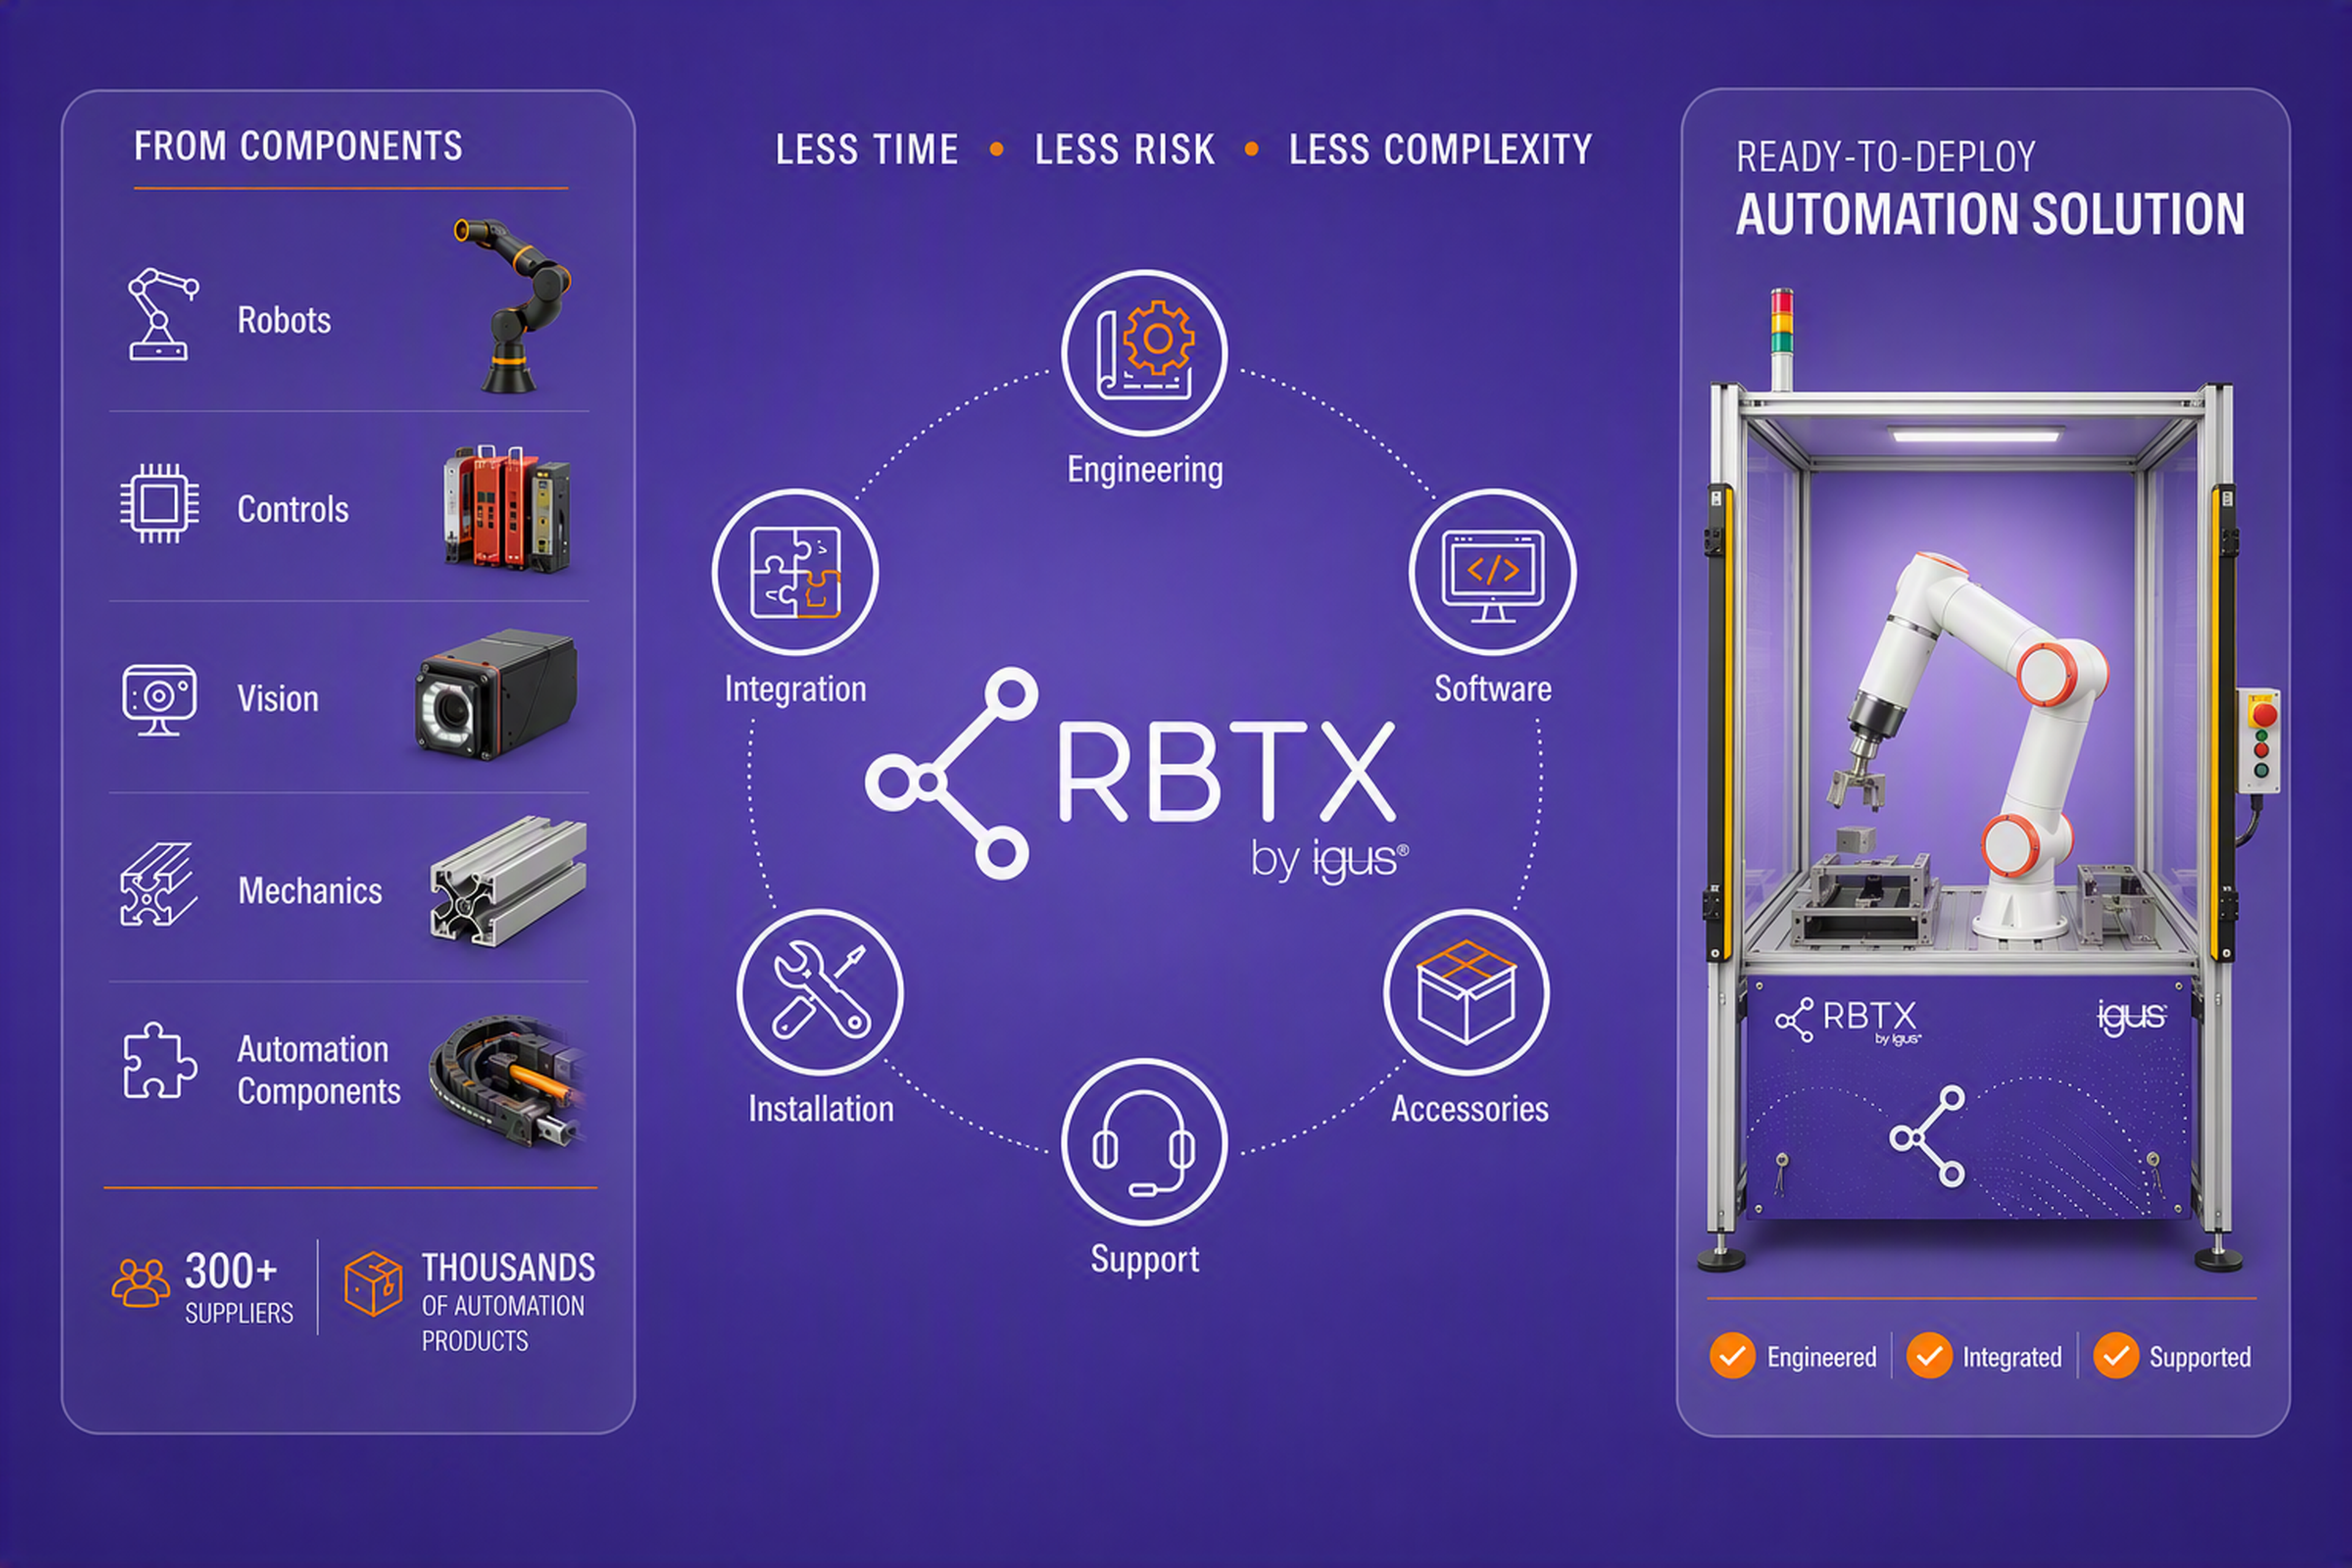
借助 RBTX,从机器人到集成系统解决方案
通过 RBTX 平台,FAIRINO FR3-WML 可与多种兼容的自动化组件组合使用。可选方案包括夹爪、机器视觉系统、力矩传感器、工具快换装置、安全解决方案以及适用于不同应用的更多末端执行器。除了提供合适的硬件,RBTX 还支持将该协作机器人集成到现有生产环境中。FR3-WML 既可用于交钥匙机器人工作站,也可集成到复杂的生产设备中。外围设备、安全技术、PLC 连接和工艺流程相互协调,确保运行顺畅。由此可从单一来源获得实用的端到端自动化解决方案。
使用RBTX构建低成本的解决方案
与我们的RBTXpert预约免费视频通话