Fairino FR16 | 6DOF | 1034mm | 16kg
多种规格: FR16 - IP65
FAIRINO FR16 协作机器人
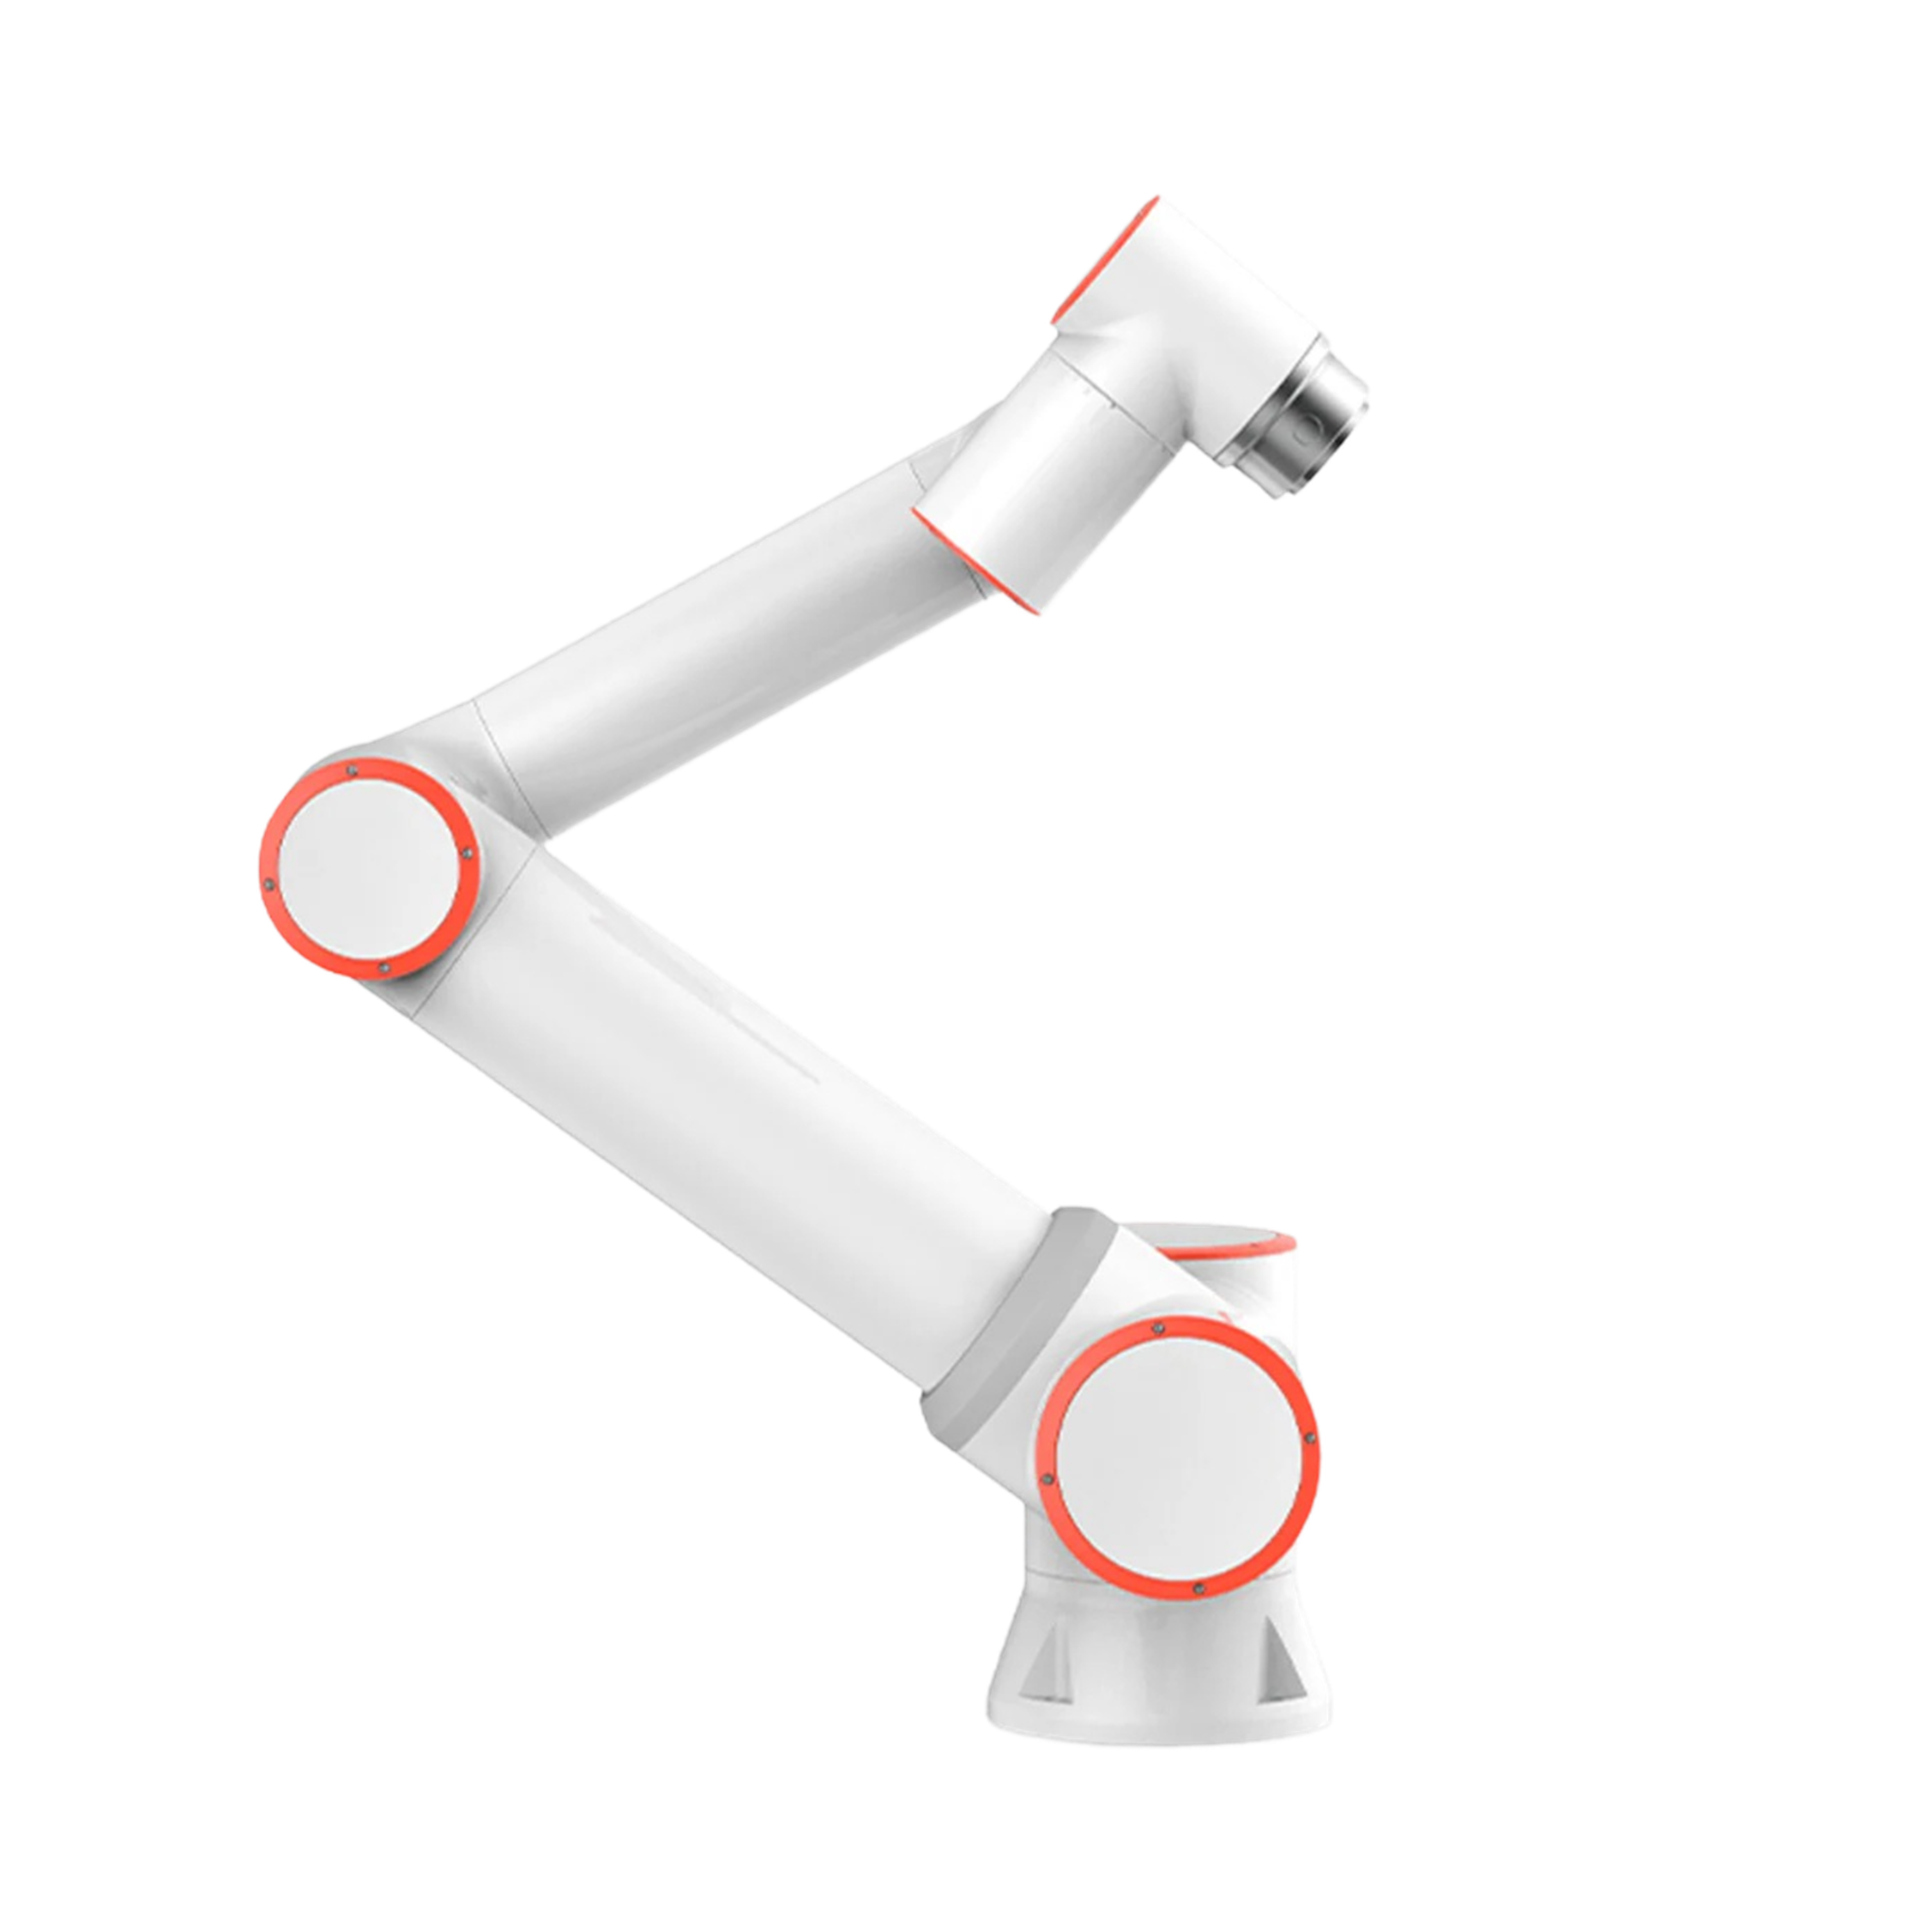
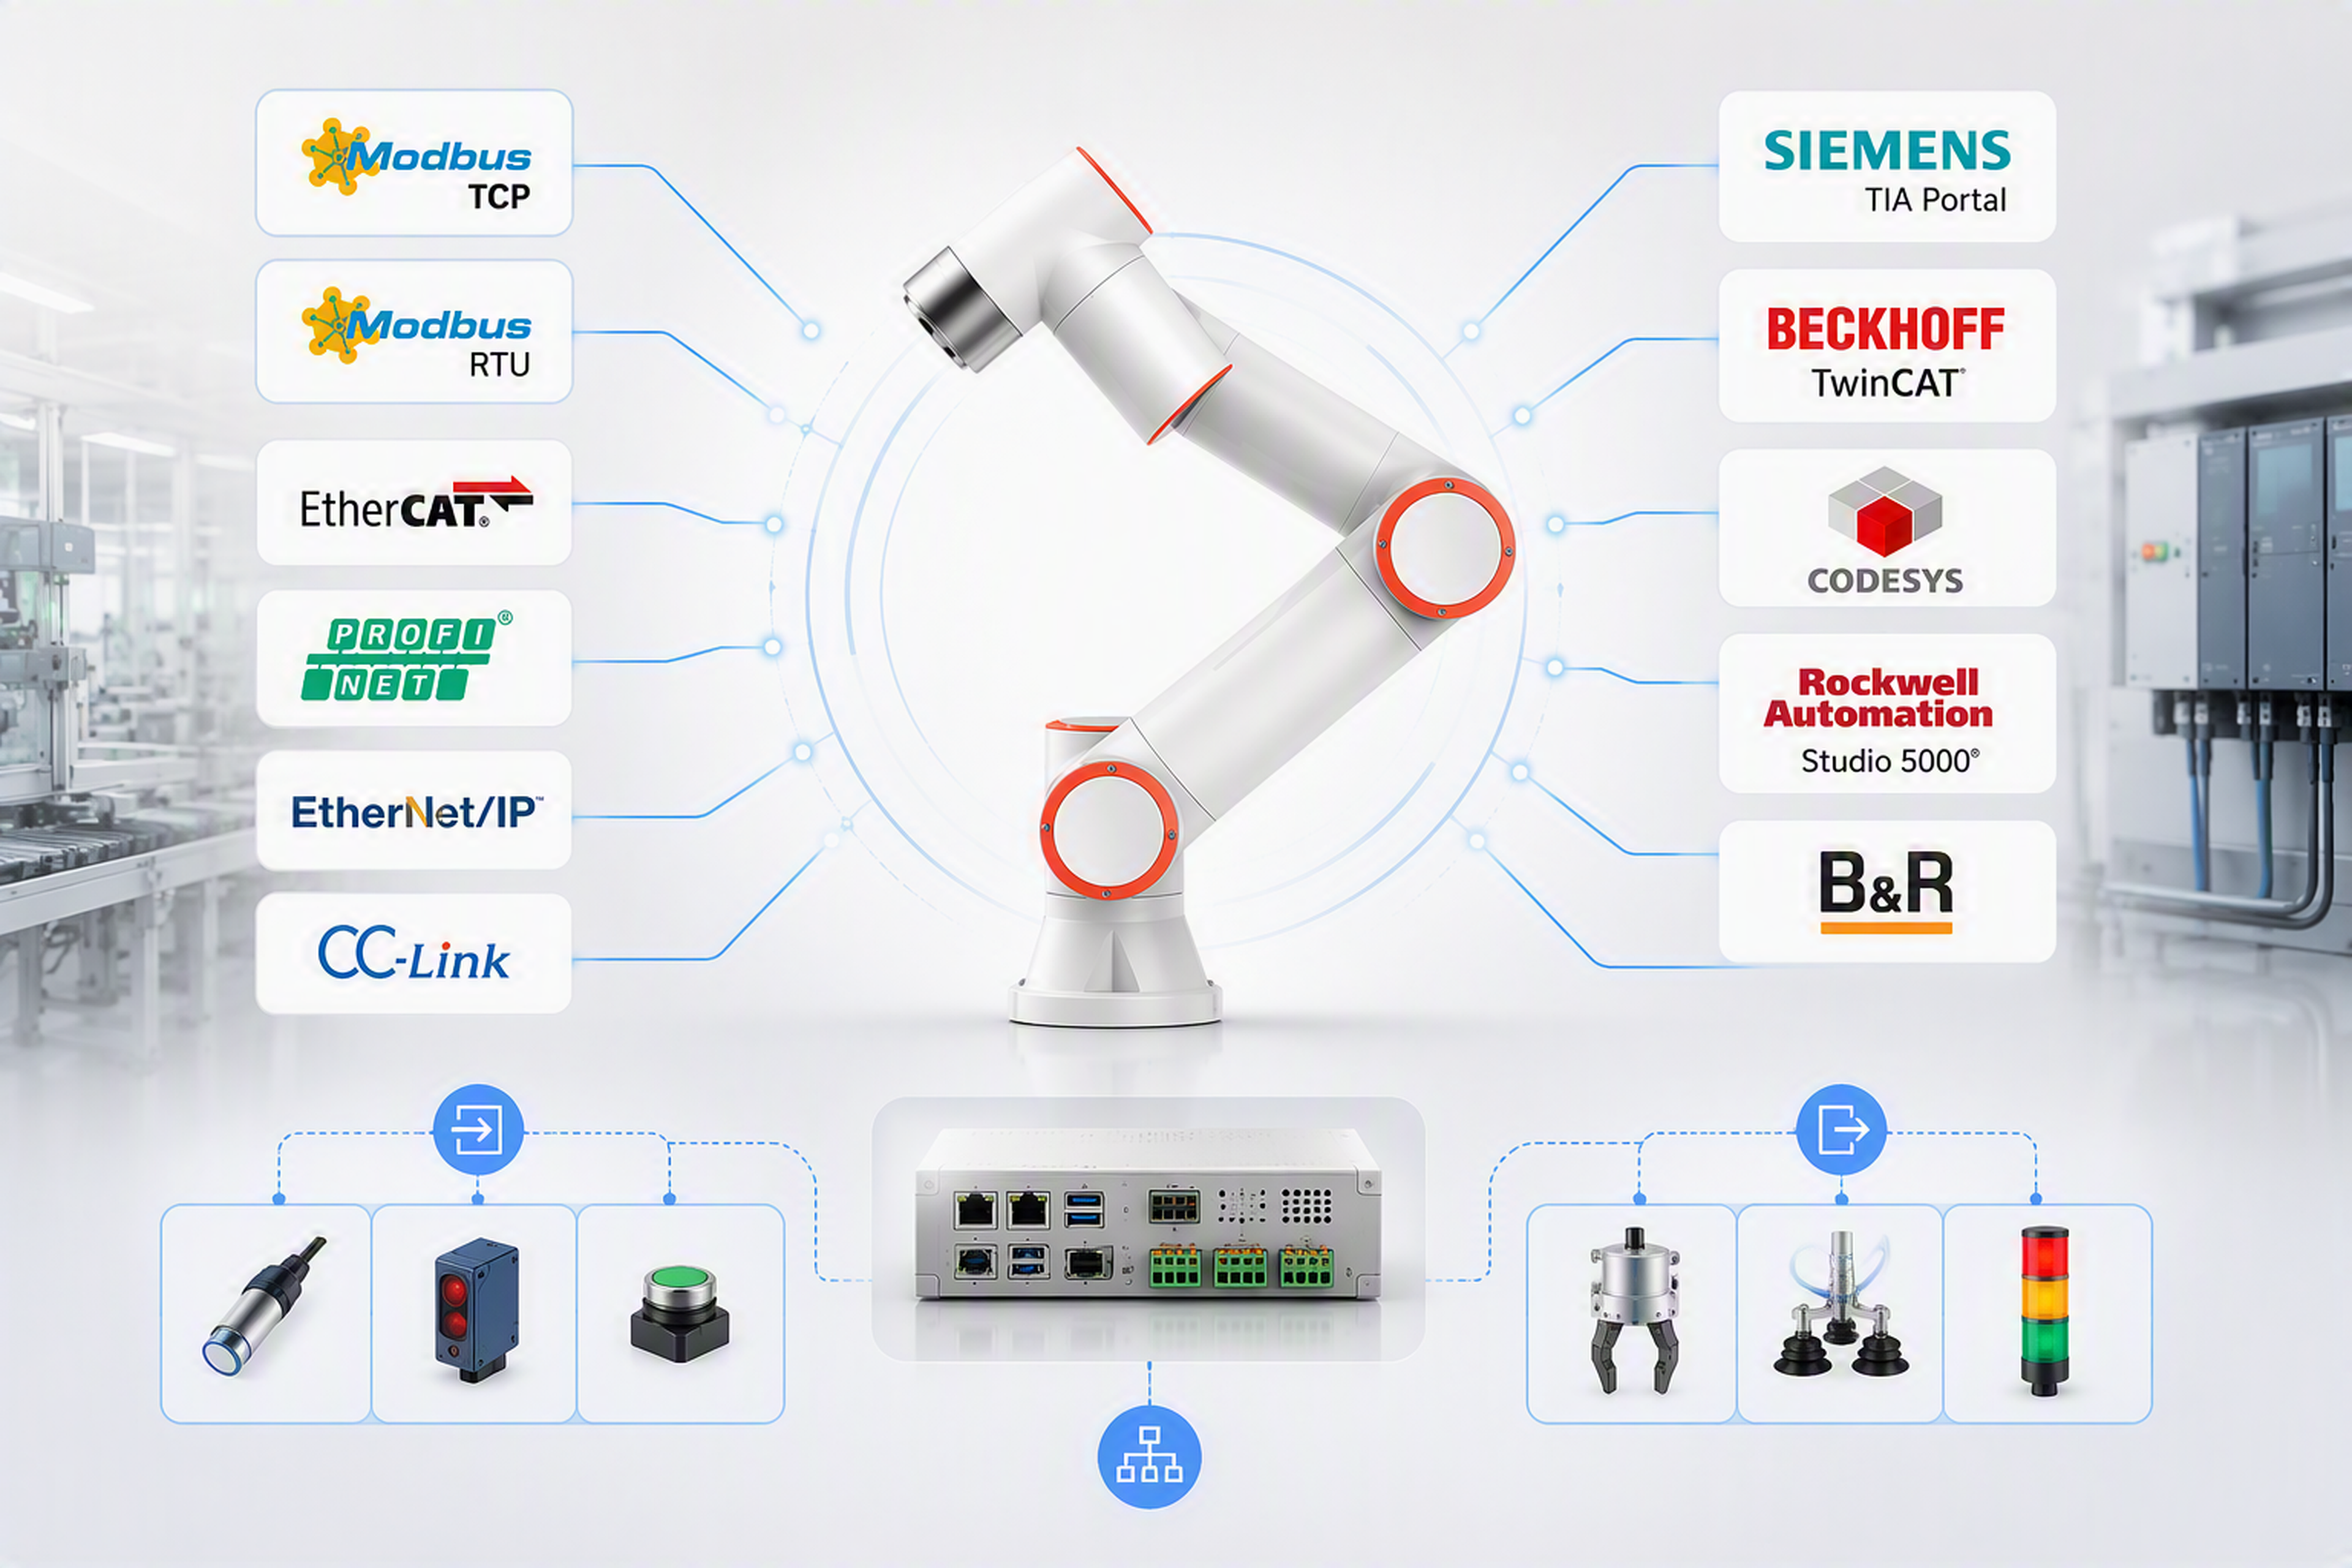
FAIRINO FR16 是一款 6 轴协作机器人,专为需要更高负载能力的物料搬运、装配和制造应用而设计。它具有 16 kg 负载、1034 mm 工作半径和 ±0.03 mm 的重复定位精度,能够精准可靠地搬运工件、夹爪和工具。开放式接口以及对 EtherCAT、PROFINET、EtherNet/IP 和 Modbus 的支持,使其能够无缝集成到 PLC 和工业自动化环境中。适用于 Python、C++、C#、ROS 和 ROS2 的 SDK 使这款协作机器人特别适合机床上下料、码垛、焊接和物料搬运应用。
亮点
适用于严苛环境的 IP65 防护
FAIRINO FR16 IP65 专为对机器人防护有更高要求的应用而设计。与标准 IP54 版本相比,IP65 型号对粉尘进入以及来自各个方向的水流喷射提供更强的防护。因此,这款协作机器人非常适合日常生产中伴随粉尘、潮湿或定期冲洗流程的环境。同时,FR16 的技术性能保持不变。凭借 16 kg 负载、1034 mm 工作半径和 ±0.03 mm 重复定位精度,该机器人能够可靠完成要求较高的物料搬运、装配和机床上下料任务。协作机器人技术与更高防护等级的结合,显著拓展了其在工业领域的应用范围。
高负载能力与精准运动控制
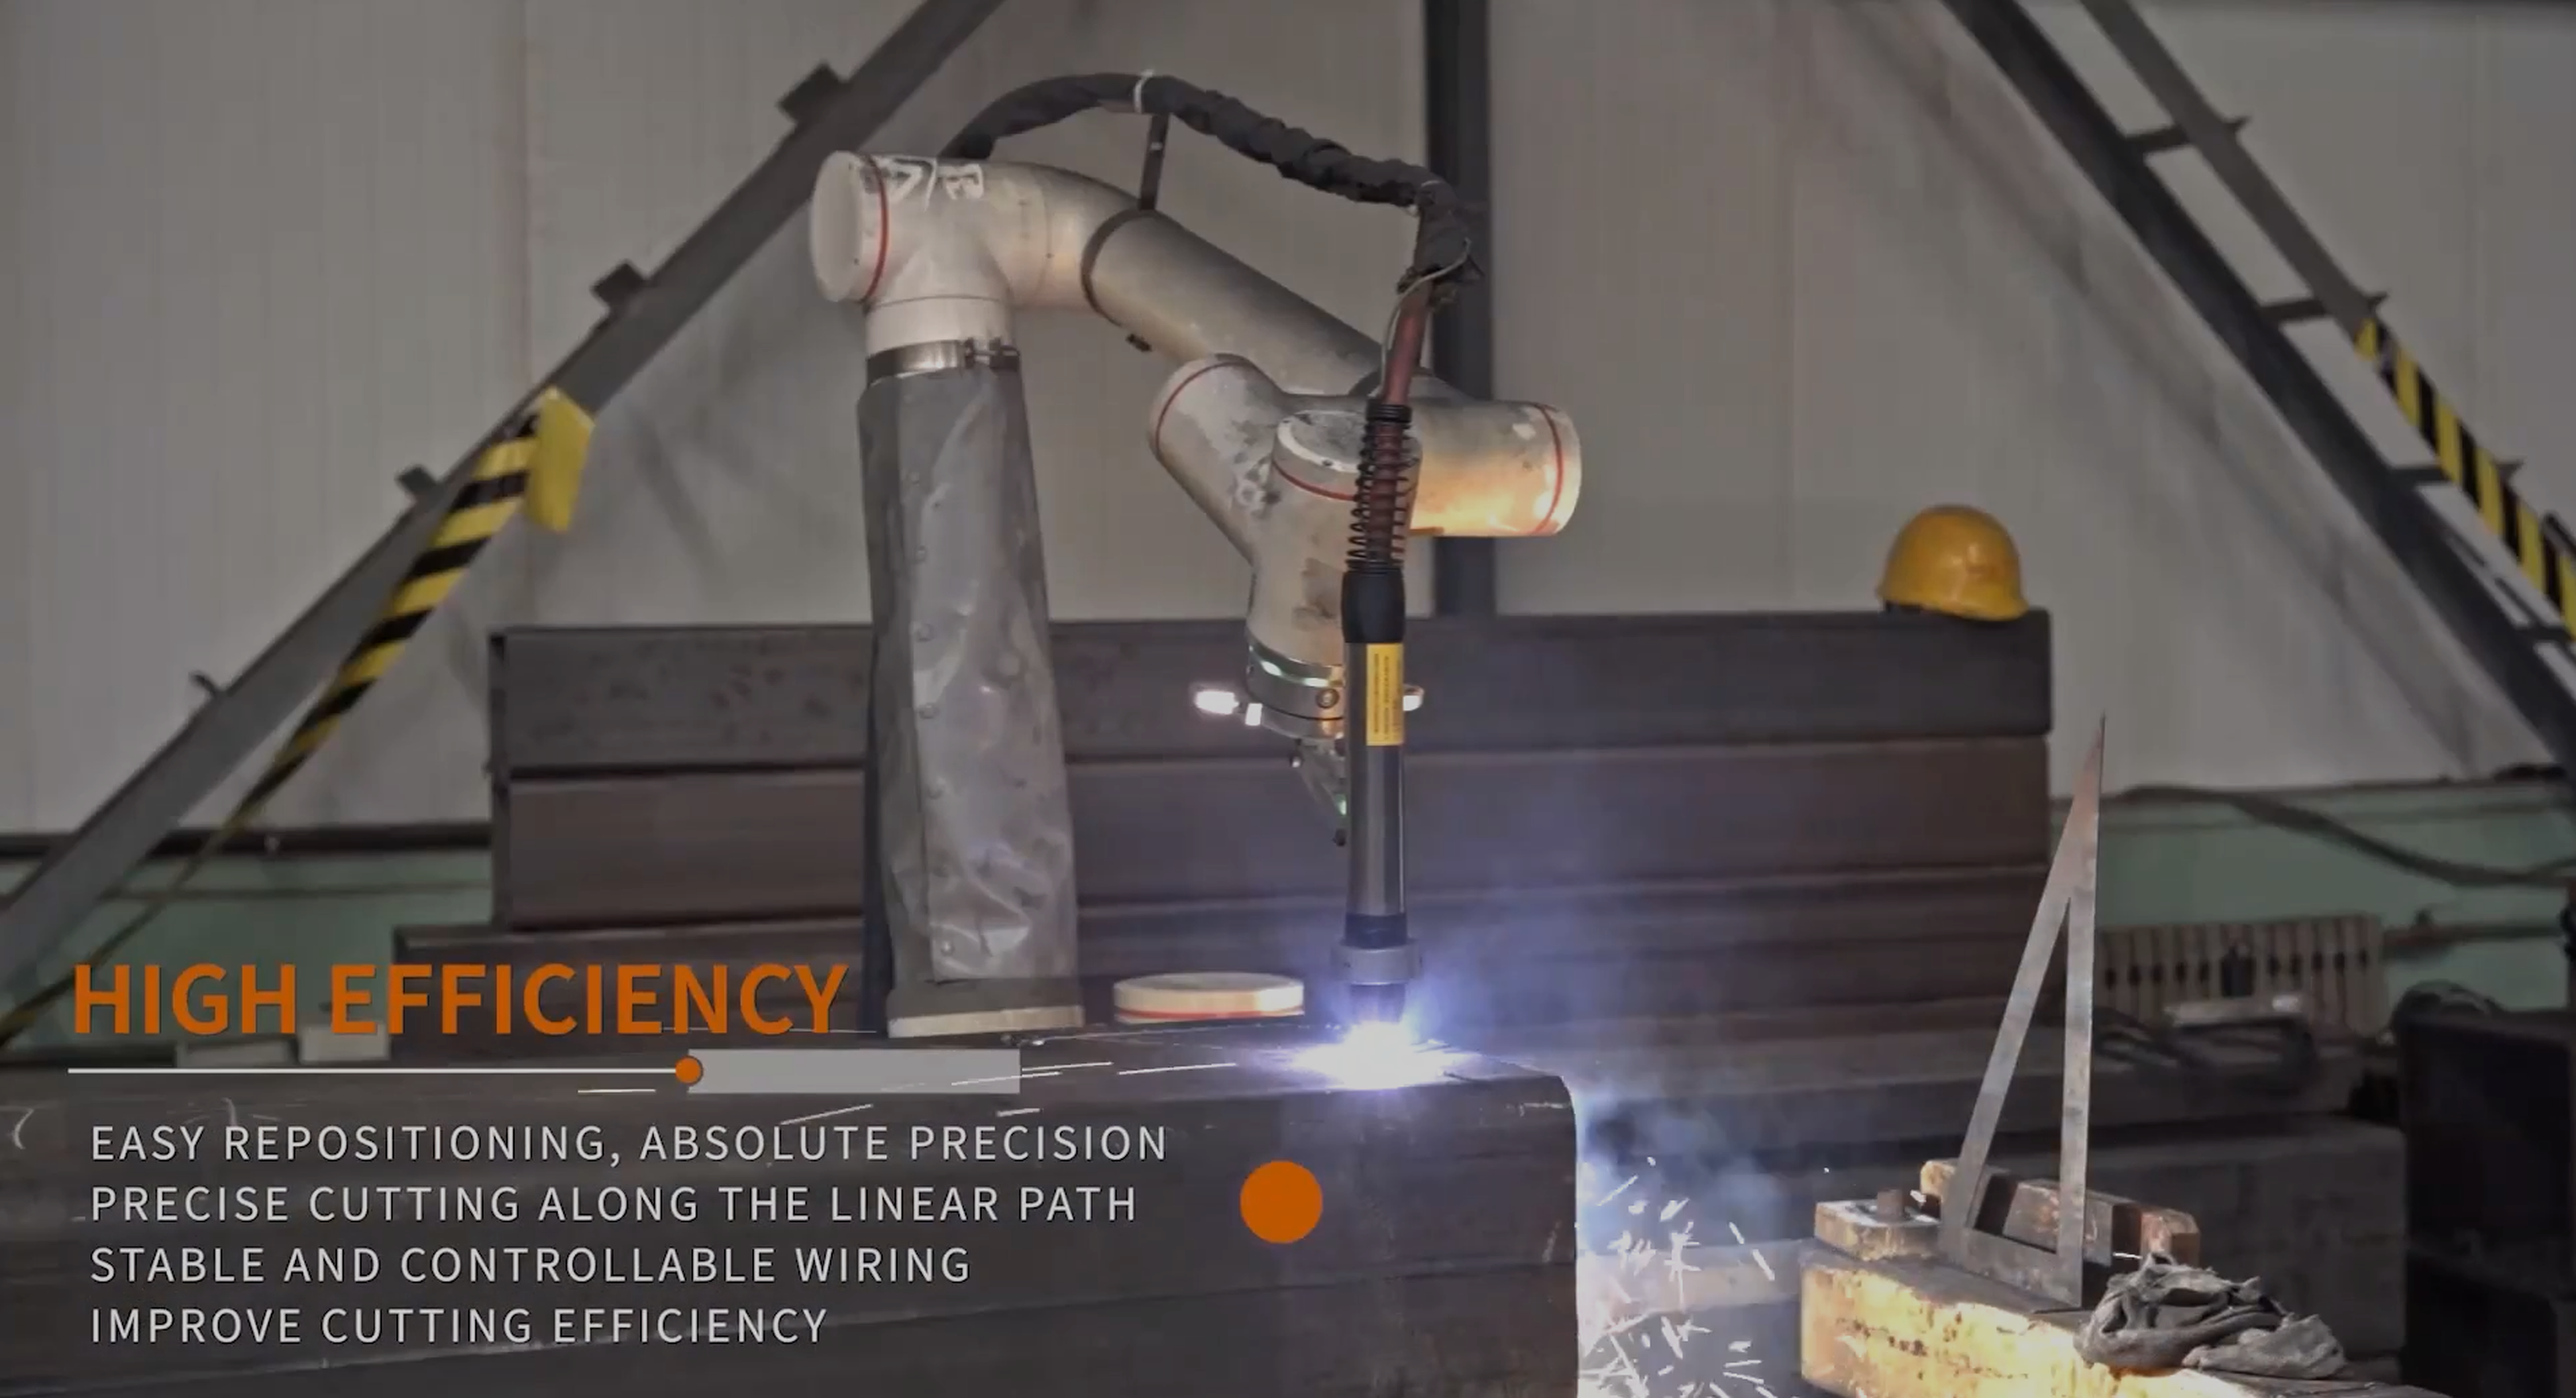
FAIRINO FR16 IP65 的额定负载为 16 kg,最大负载能力为 20 kg,适合搬运较大工件、工具或夹爪系统的应用。1034 mm 的工作半径提供了充裕的工作空间,可部署在机床、输送线和装配工位旁。在重复性作业中,该机器人可达到 ±0.03 mm 的重复定位精度和 ±0.02 mm 的关节精度,从而实现工件的一致定位和稳定的工艺执行。TCP 速度最高可达 2 m/s,有助于缩短节拍时间。负载、精度与动态性能的结合,使该机器人成为工业自动化任务中的通用解决方案。
无需复杂配置的工业连接
FAIRINO FR16 提供多种编程和系统定制方式。用户可以通过示教器、基于浏览器的 Web 界面、图形化编程工具或传统的脚本开发来创建程序。对于高级集成项目,还提供适用于 Python、C++ 和 C# 的 SDK。系统同时支持 ROS 和 ROS2,便于实现研究项目、机器视觉解决方案和 AI 应用。通过 TCP/IP 通信、Web 界面和现场总线连接,该机器人可以集成到现有的软件环境中。因此,FR16 既适用于标准化生产流程,也适用于定制的机器人自动化解决方案。
面向开发者的开放式软件架构
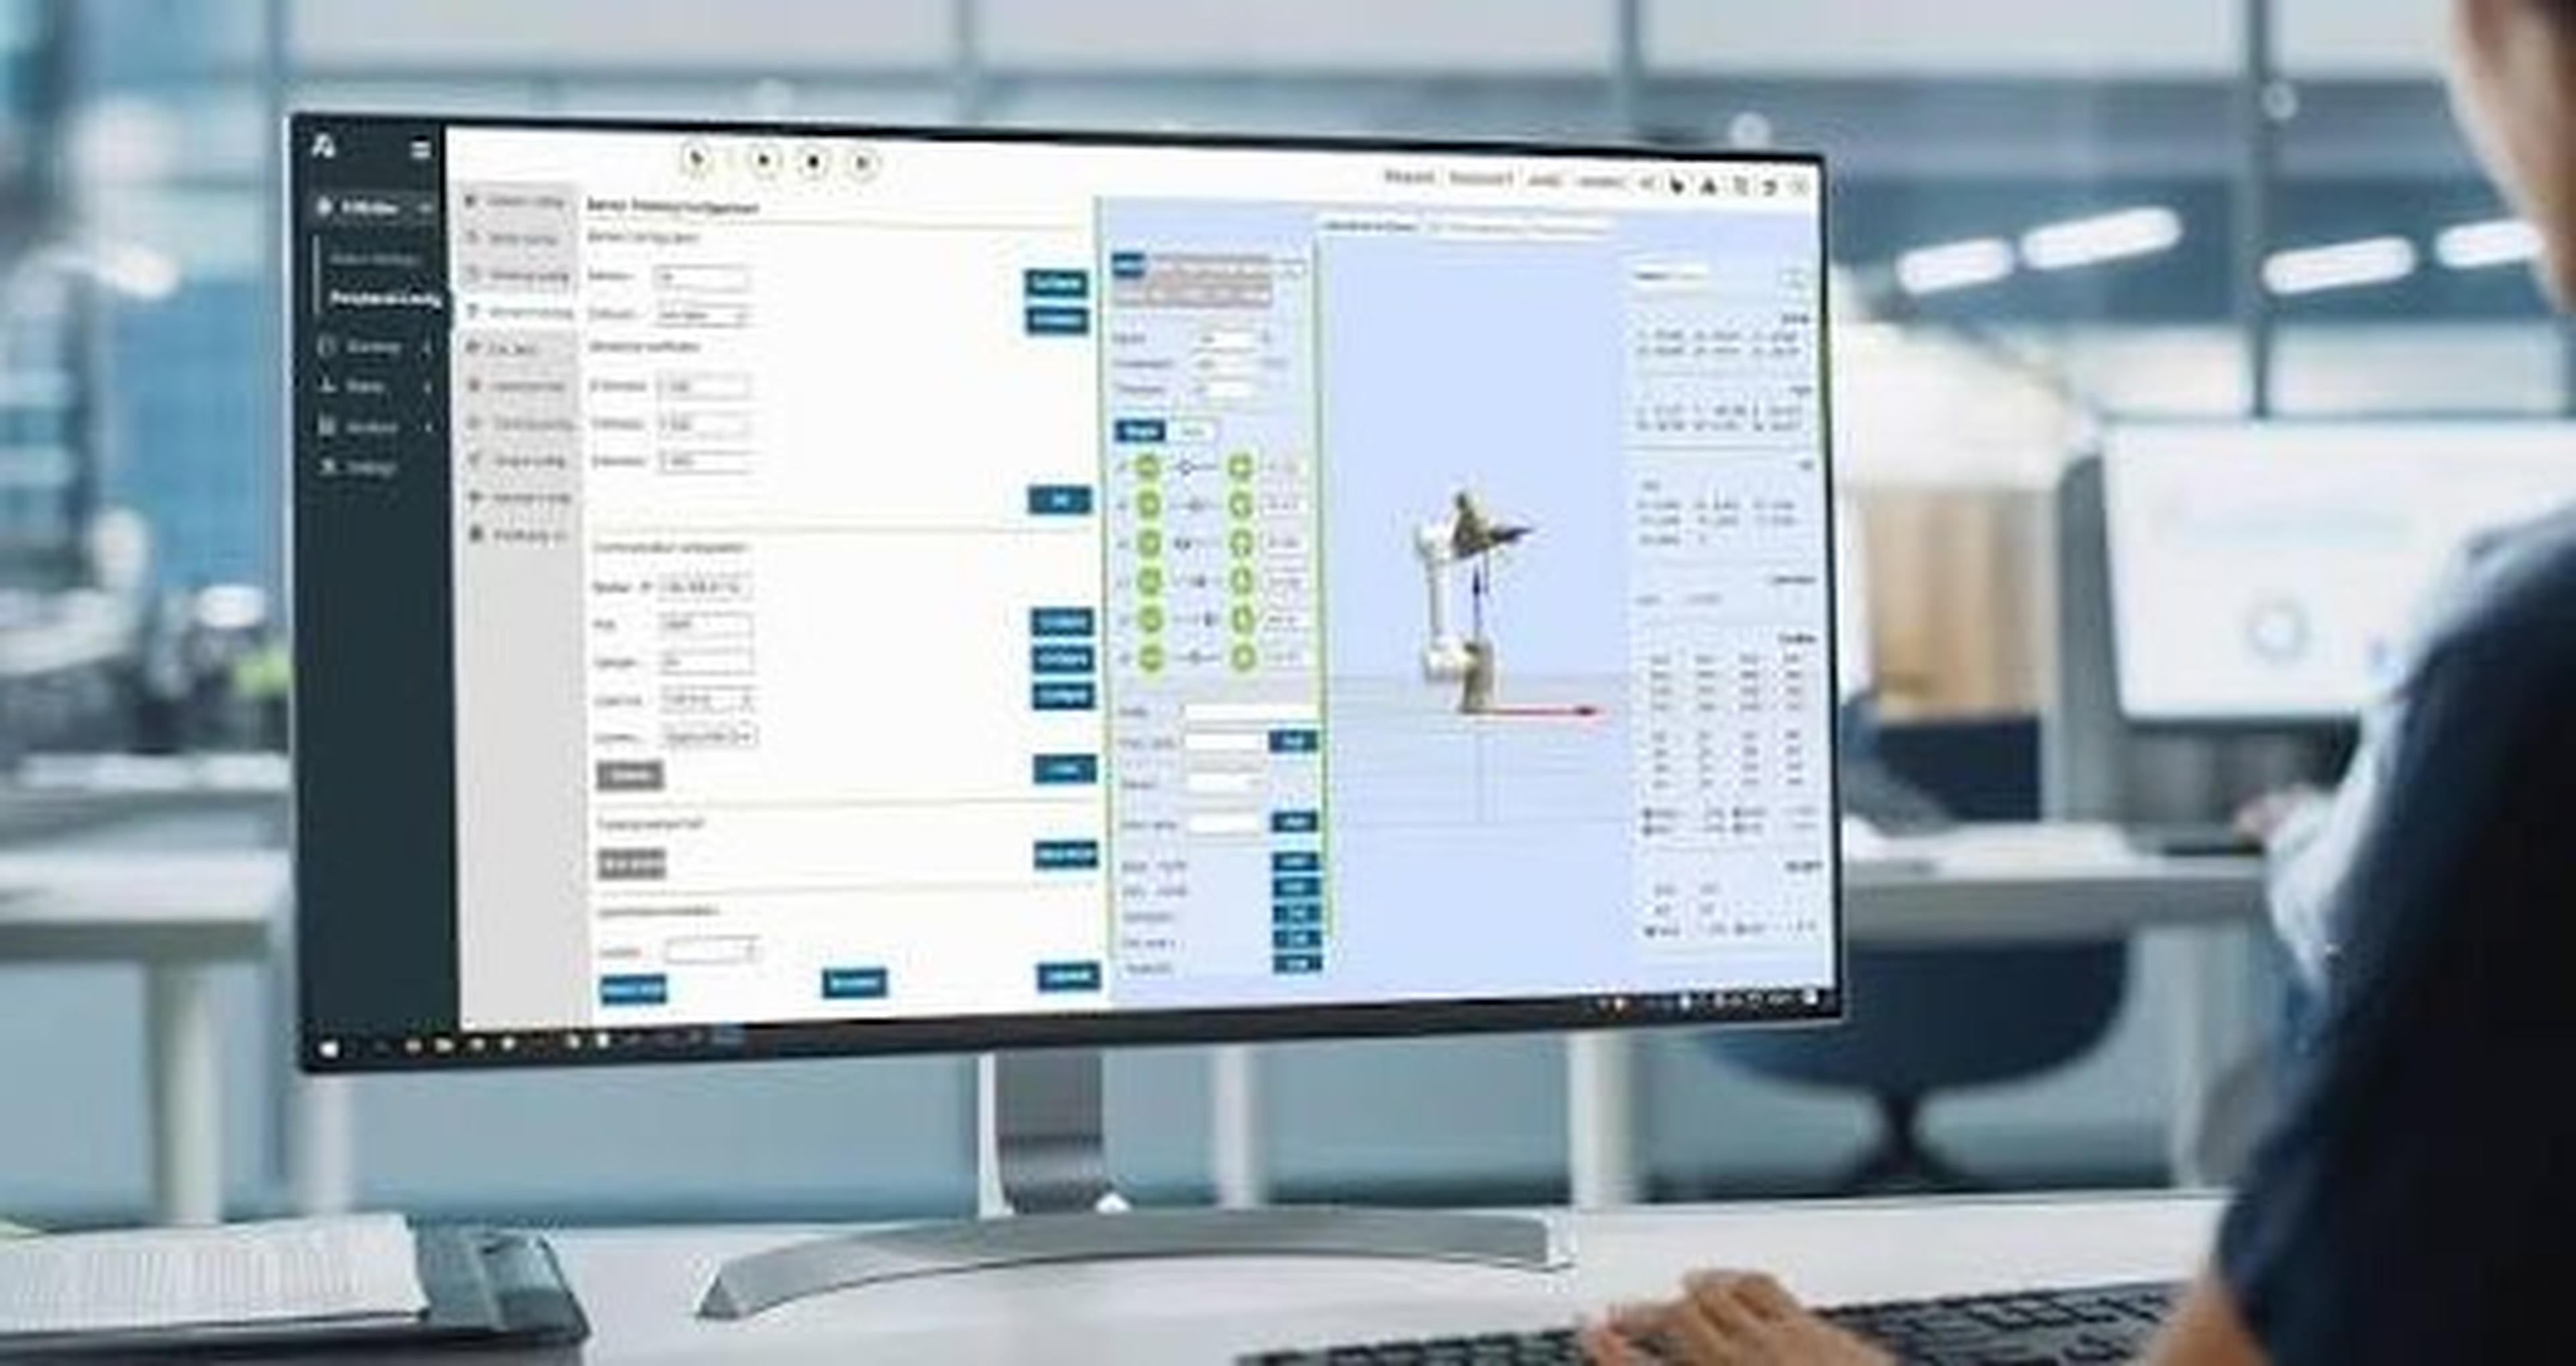
除了传统的工业应用,FAIRINO FR16 IP65 也非常适合定制集成和开发项目。程序可通过示教器、基于浏览器的 WebApp、图形化编程工具或脚本编程创建。针对进一步的定制,提供适用于 Python、C++ 和 C# 的 SDK。系统还支持 ROS 和 ROS2,可简化研究应用、机器视觉解决方案和 AI 项目的实现。通过 TCP/IP 通信、现场总线连接和开放接口,该机器人可以集成到现有的软件和自动化环境中。这为用户应对特定应用需求和未来系统扩展提供了高度的灵活性。
借助 RBTX,从机器人到完整的自动化解决方案
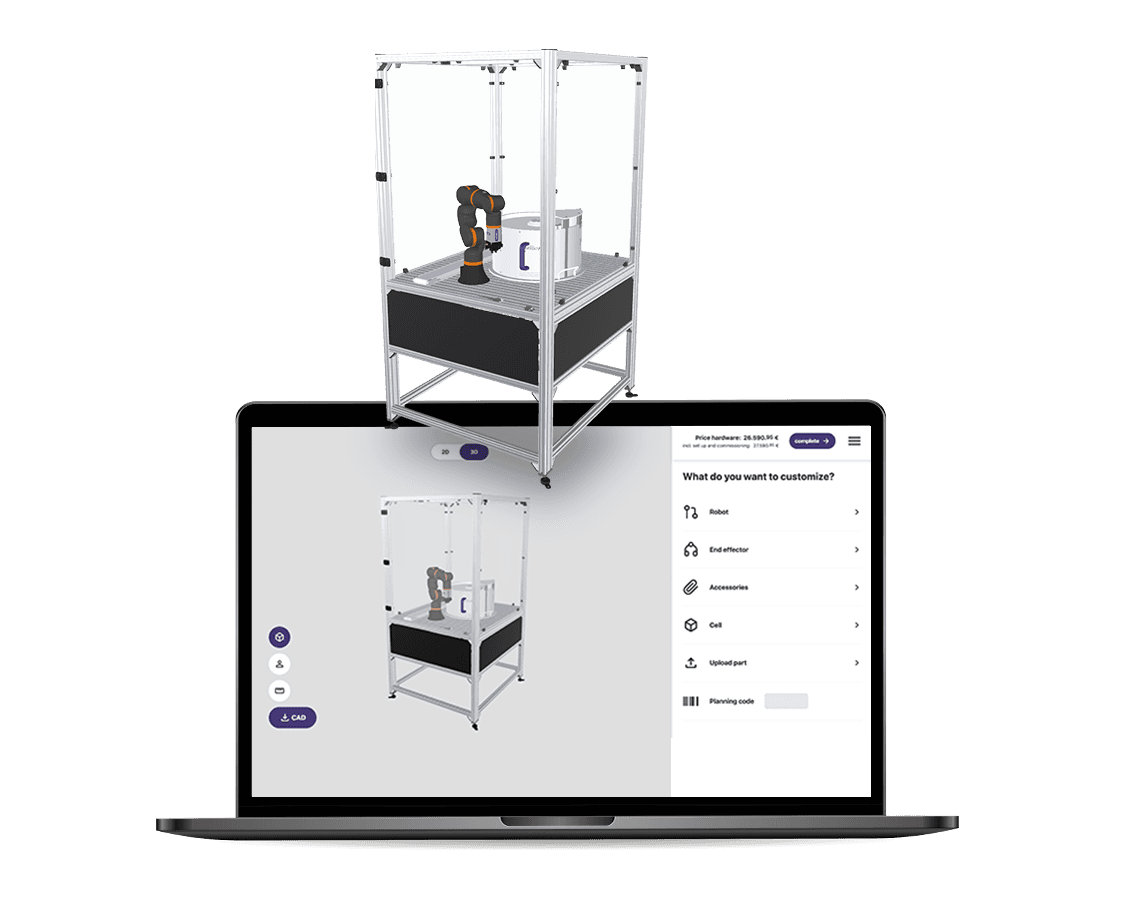
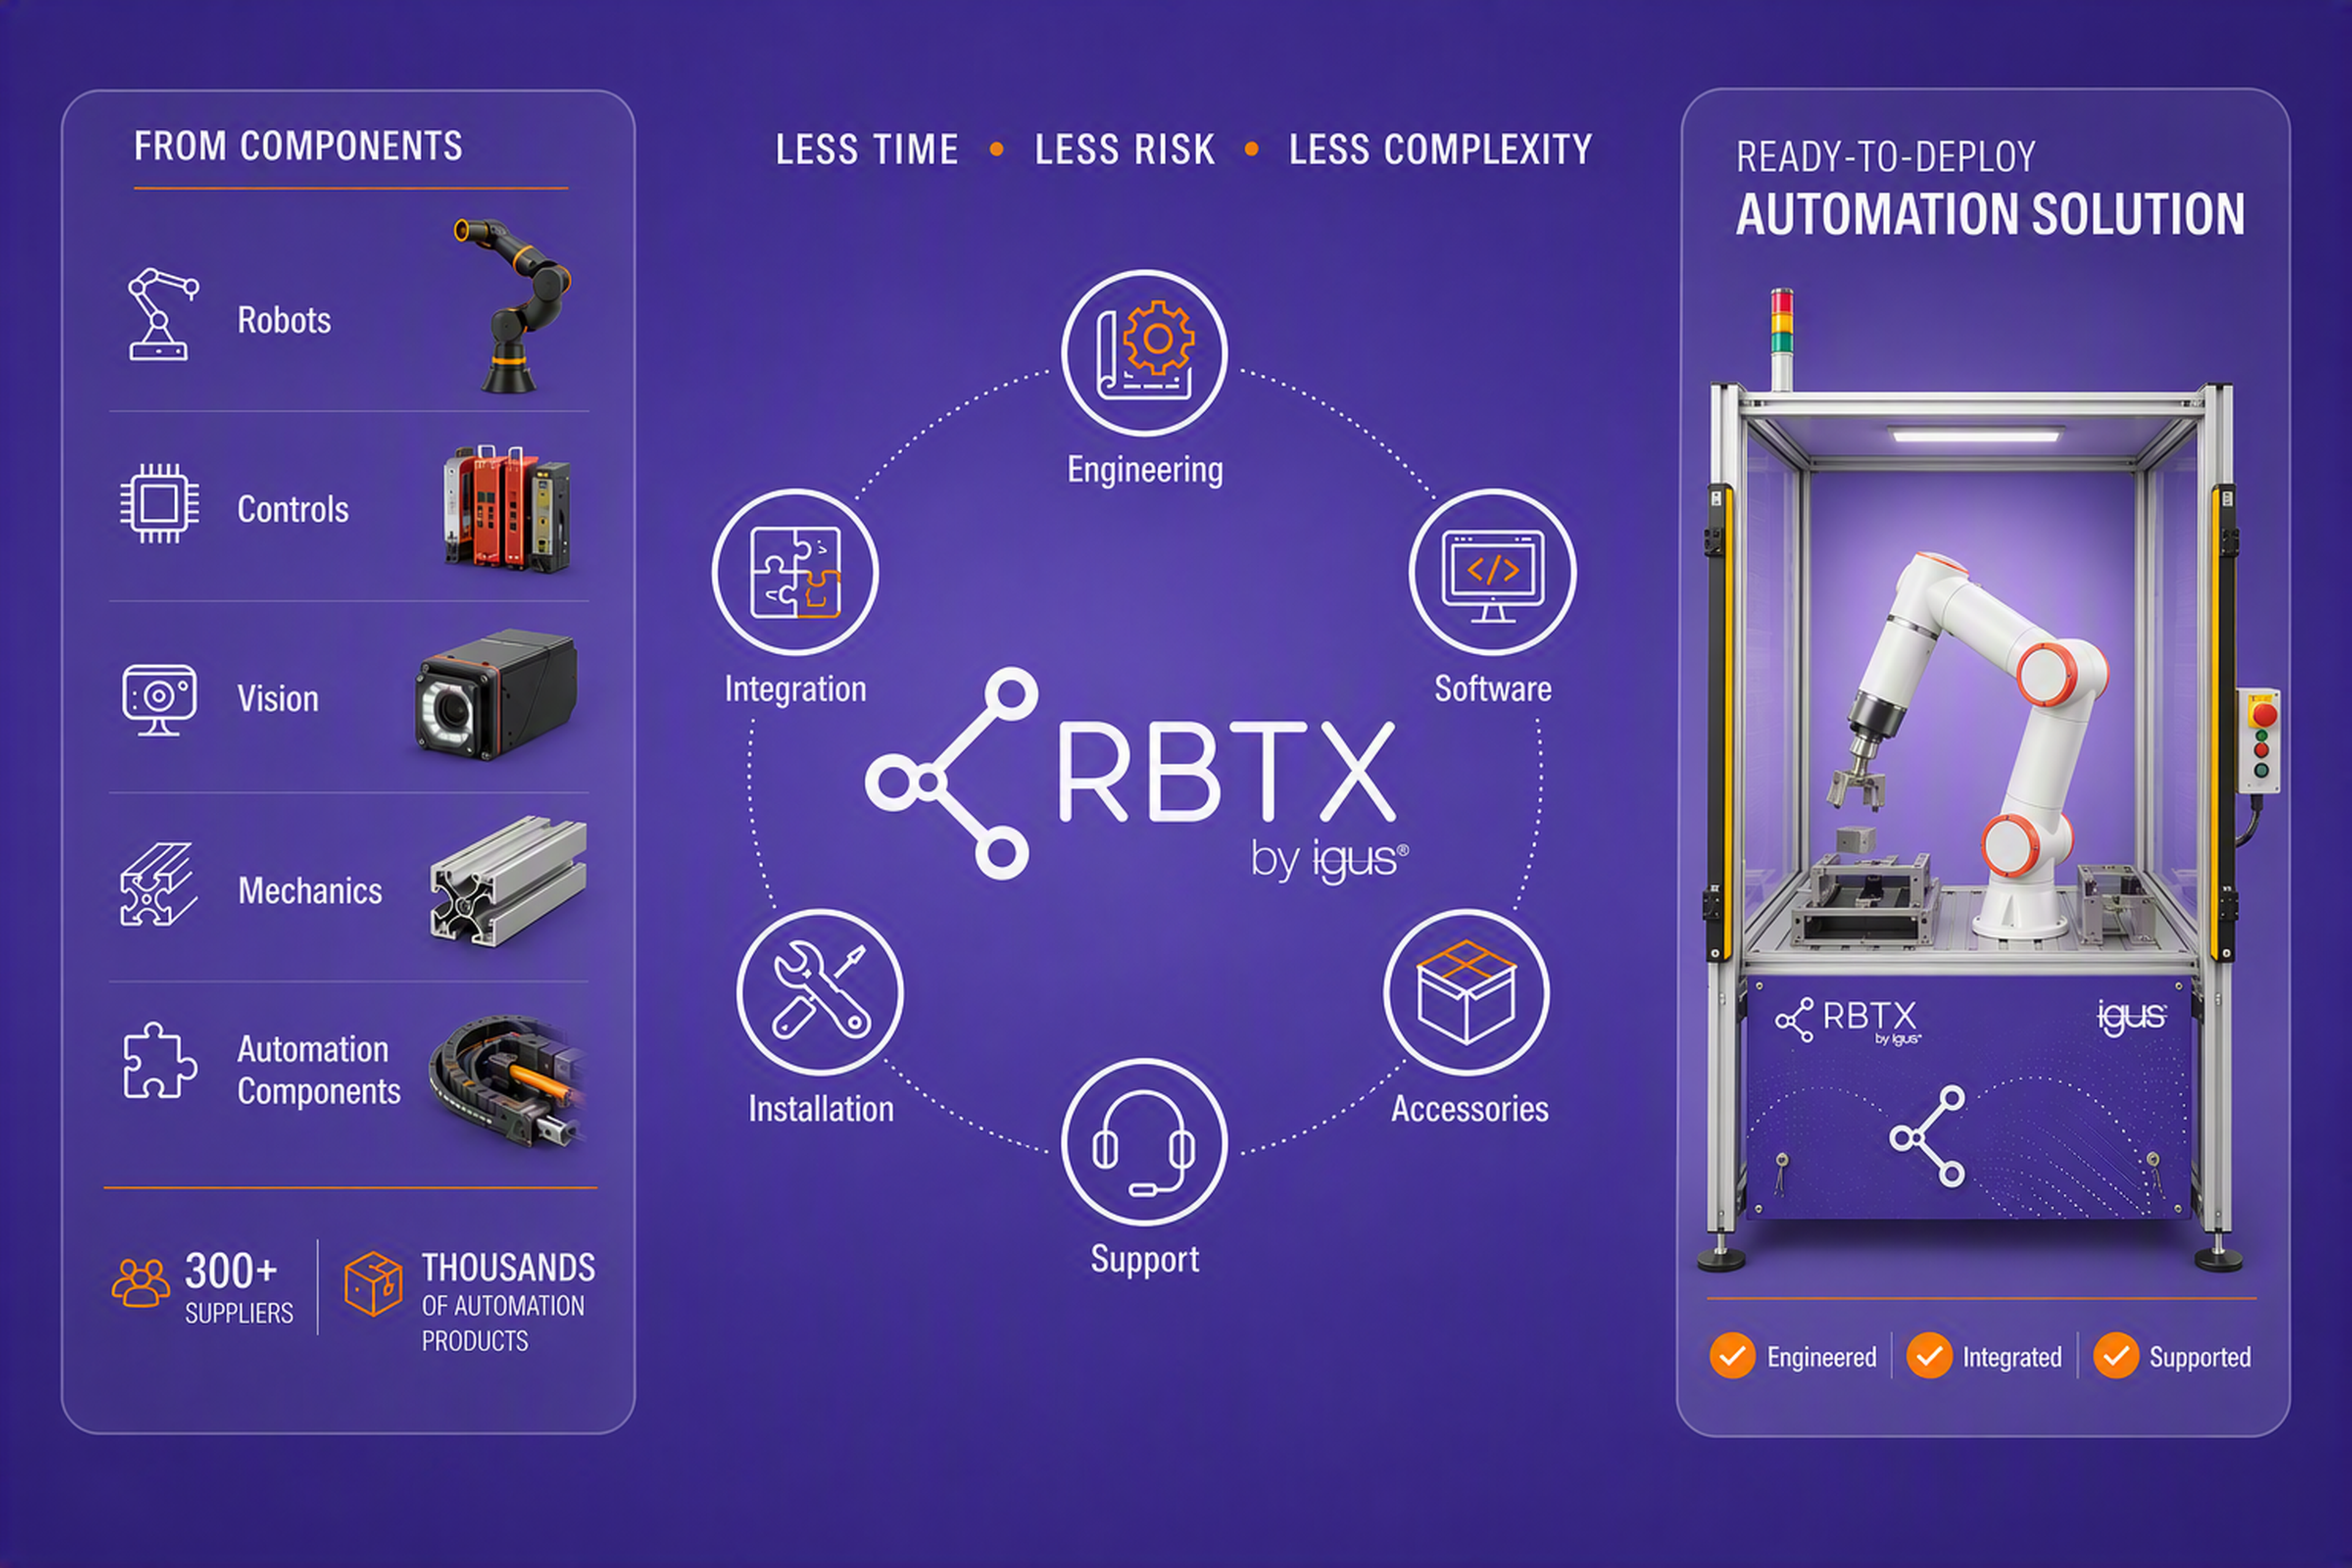
FAIRINO FR16 IP65 可以通过 RBTX 扩展为完整的自动化解决方案。除机器人本体外,还可选用兼容的夹爪、机器视觉系统、力矩传感器、安全组件、直线轴及其他附件。由此可以利用完全兼容的组件实现机床上下料、装配、质量检测、焊接和物料搬运等应用。FR16 的开放接口简化了额外硬件和软件的集成。用户可以集中选择合适的组件,并逐步扩展自己的解决方案。这样,单台协作机器人就能成为可扩展的自动化解决方案,灵活适应新的工艺、工件和自动化需求。
使用RBTX构建低成本的解决方案
与我们的RBTXpert预约免费视频通话