Dobot Rover X1 Explorer 工业版 | 机器狗
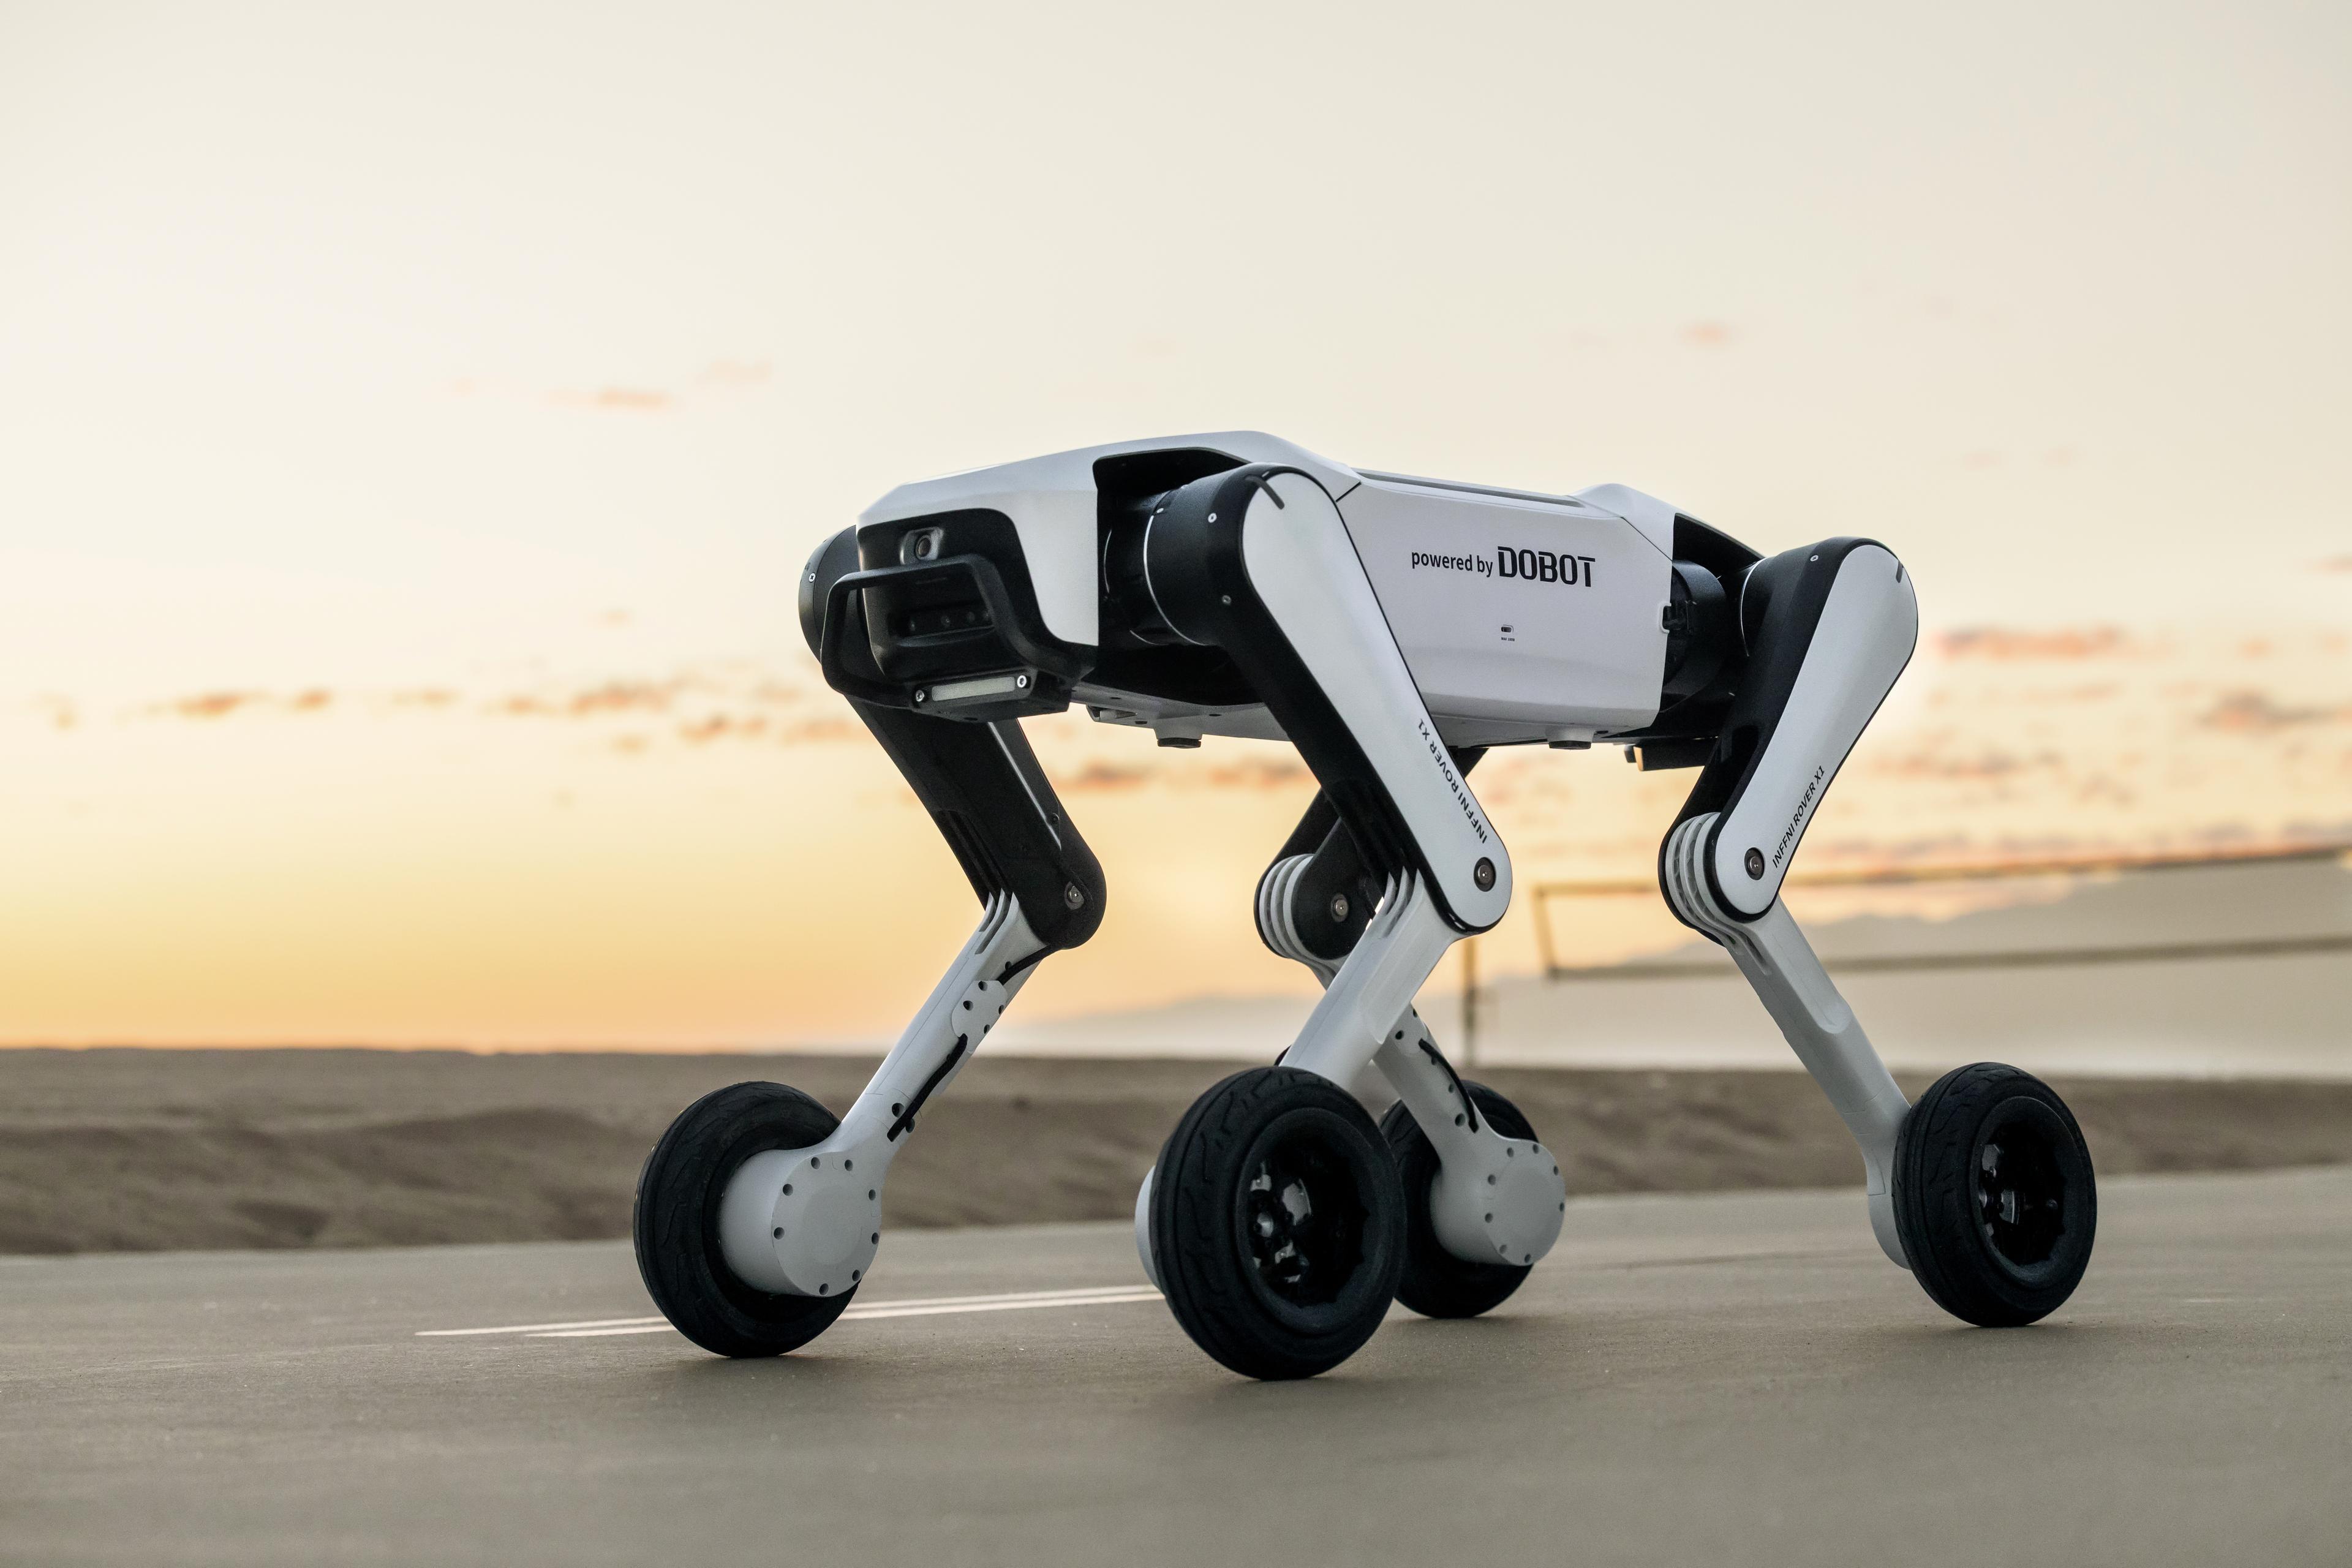
Dobot Rover X1 Explorer
Dobot Rover X1 Explorer 是一款由 AI 驱动的四足巡检与开发机器人,专为严苛环境设计。其轮腿混合驱动系统可实现最高 3 m/s 的速度,能够跨越高达 16 cm 的障碍物,并攀爬最高 35° 的坡度。
前后摄像头配备 RGB-D 深度传感器,可提供精确的环境数据,用于自主避障、视觉人员跟随和语音交互。凭借最长 3 小时的续航、3 至 7 kg 的负载能力、集成的 SDK 以及对 LiDAR 或红外摄像头等扩展配件的支持,Rover X1 非常适合巡检、数据采集、研究和自主机器人应用。
亮点
Rover X1 Explorer 与 Rover X1 的区别
Rover X1 Explorer 是 Rover X1 面向开发与应用的版本。标准版 X1 主要定位为消费级机器人,用于日常使用、跟随模式、搬运小件物品、内容创作和家庭巡逻;而 Explorer 则将重点扩展到研究、教育、巡检和二次开发。它配备带深度感知的前后 RGB 摄像头,集成避障、视觉跟随和语音交互等 AI 功能,并提供统一的 SDK,兼顾高层任务与底层实时控制。它搭载 8,000 mAh 电池,续航最长 3 小时,负载 3 至 7 kg,还可选配 LiDAR 或红外摄像头等扩展配件。
Dobot Rover X1 Explorer 的编程、控制系统与技术特性
Rover X1 Explorer 被设计为面向开发者、研究团队和教育机构的开放式机器人平台。统一的 SDK 可将导航、任务逻辑和运动序列等高层功能与实时控制、速度、状态和运动行为等底层访问相结合。它支持 C++ 和 Python SDK、摄像头 SDK,以及 Isaac Gym 等仿真环境。机器人可通过 App 经 Wi-Fi 控制,也可使用蓝牙手柄,未来还可通过 OTA 升级实现 4G 远程控制。在技术方面,它配备 1080p 前后摄像头、深度传感器、AI 辅助路径规划、避障、跟随模式、语音交互,速度最高 3 m/s,爬坡能力为 30 至 35°。
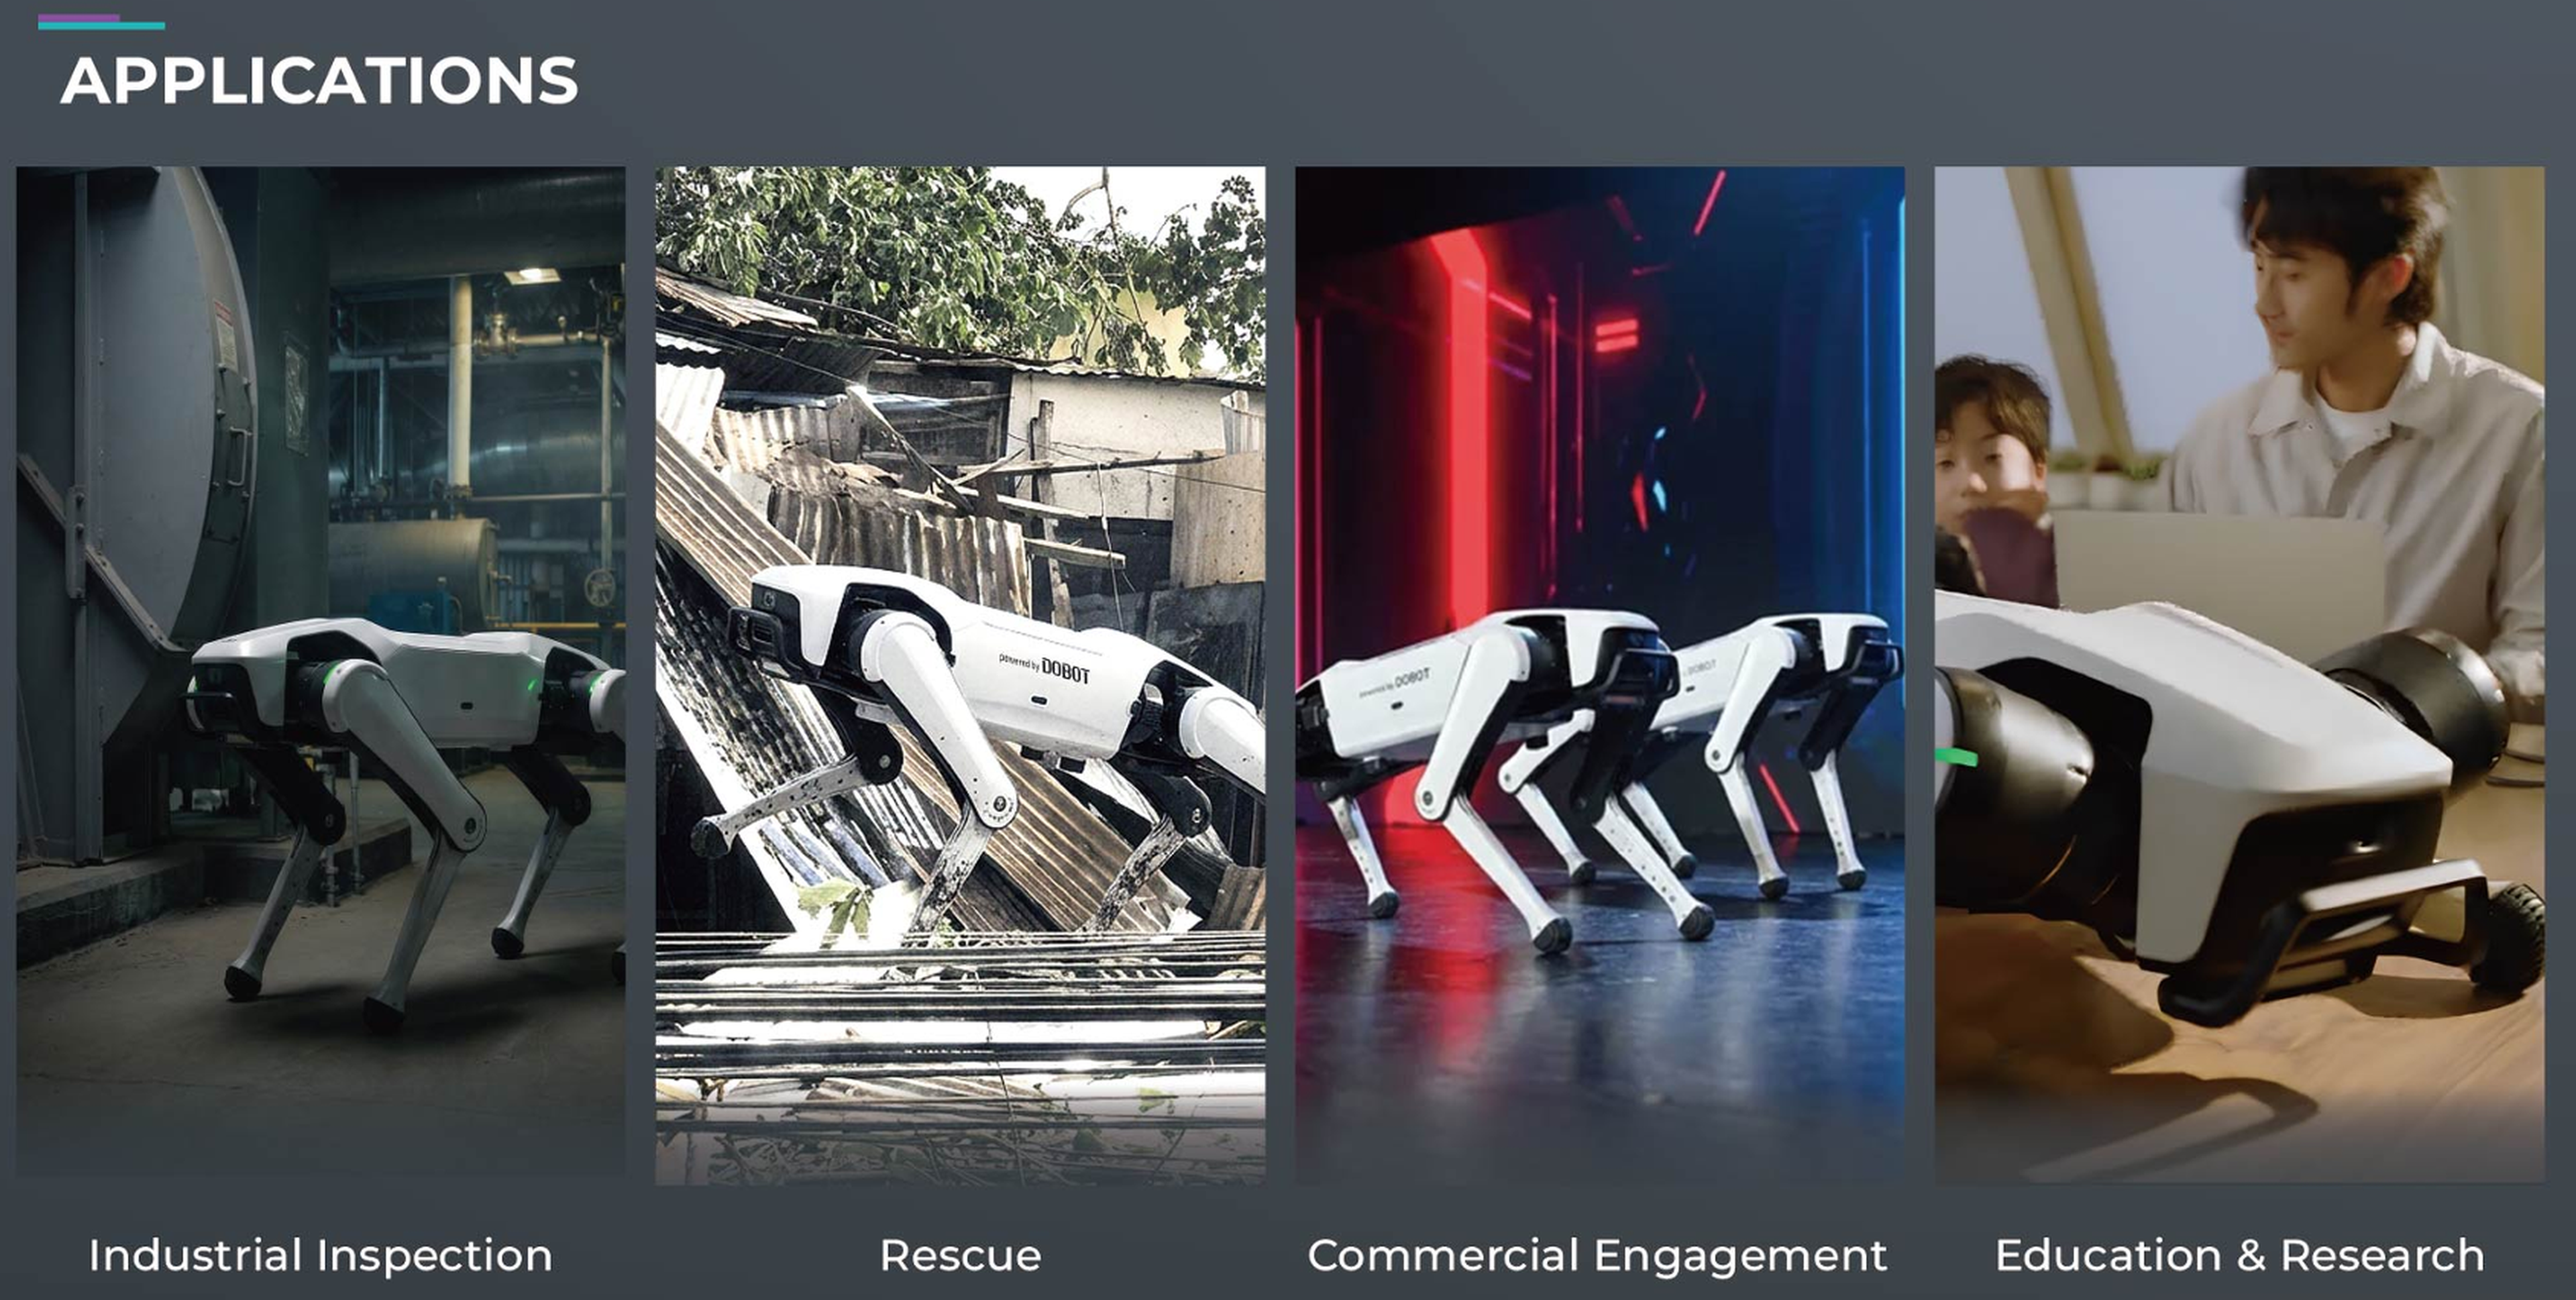
Dobot Rover X1 Explorer 的潜在应用与目标群体
Rover X1 Explorer 非常适合那些不仅希望展示移动机器人,还希望将其投入实际使用、测试或进一步开发的用户。在工业领域,它可以在难以进入或风险较高的区域执行巡检、数据采集和环境监测。在教育和科研领域,它可作为AI、SLAM、运动控制、传感器融合和自主导航的实践平台。它也适用于救援场景、园区巡逻、导览、原型开发、机器人实验室和内容创作。Rover X1 Explorer 面向高校、研究机构、系统集成商、开发团队、工业用户以及寻求紧凑、可扩展四足平台的企业。
使用RBTX构建低成本的解决方案
与我们的RBTXpert预约免费视频通话