Unitree R1 EDU | U1-U6 | 人形机器人 | 智能版
多种规格: EDU-U1
Unitree R1 EDU U1 至 EDU U6:智能版
Unitree R1 EDU U1 至 EDU U6 是可编程人形机器人,面向科研、教学以及 AI 驱动的机器人应用。所有版本均基于 R1 EDU 平台,具备 26 个自由度、双目深度相机、SDK2 和 ROS 2 支持,以及集成的 40-100 TOPS 开发计算机。通过千兆以太网、Wi-Fi 6 和蓝牙 5.2,这些系统可灵活集成到开发和研究环境中。根据配置不同,该平台可配备三指或五指手,用于抓取、遥操作、模仿学习和视触觉研究应用。
亮点
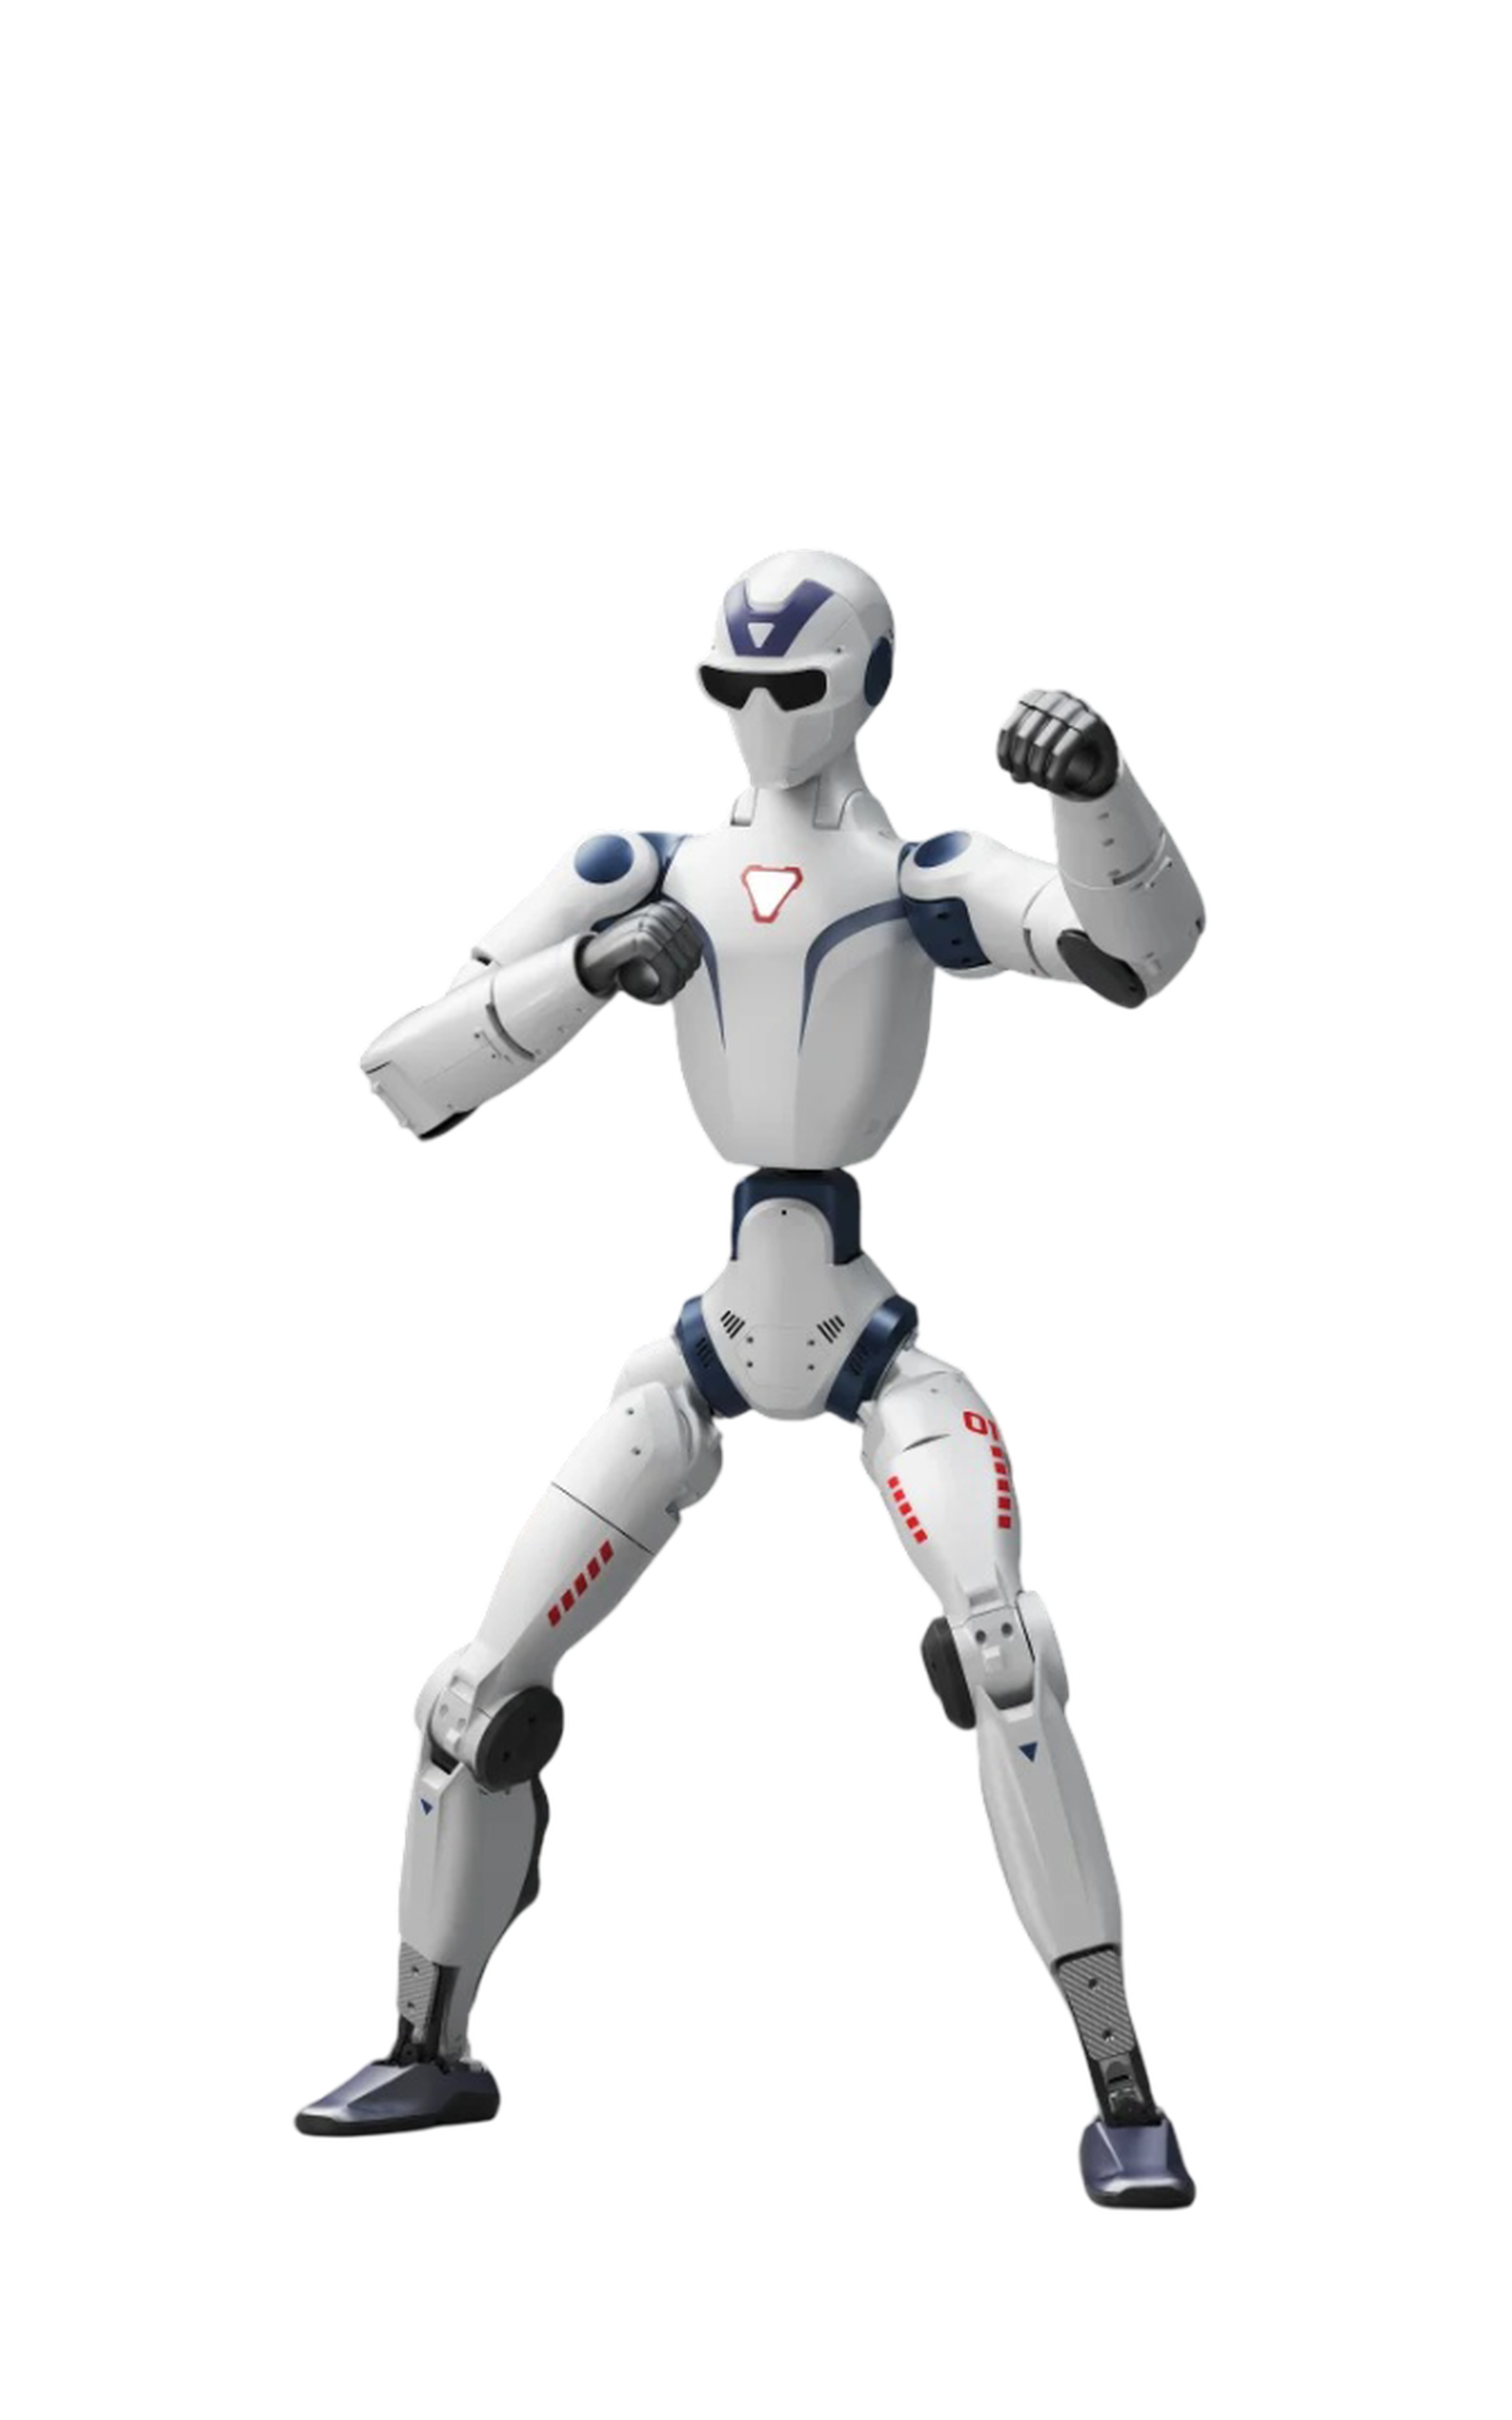
Unitree R1 EDU U1:面向研发的 ROS 2 人形机器人
Unitree R1 EDU U1 是可编程 R1 开发平台中的入门版本。与 Air 和 Basic 型号不同,只有 EDU 系列官方支持二次开发,并可直接访问传感器、关节数据和 Unitree SDK2 接口。该机器人集成了 26 个自由度、AI 算力为 40 TOPS 的板载开发计算机,并支持 ROS 2、CycloneDDS 以及 C++ 和 Python API。因此,U1 是人形机器人、具身智能、人机交互和全身控制等研究项目的理想平台。开发者可获得一个开放平台,用于实现自定义算法、行为模型、感知应用和自主功能,无需额外的外部计算硬件。
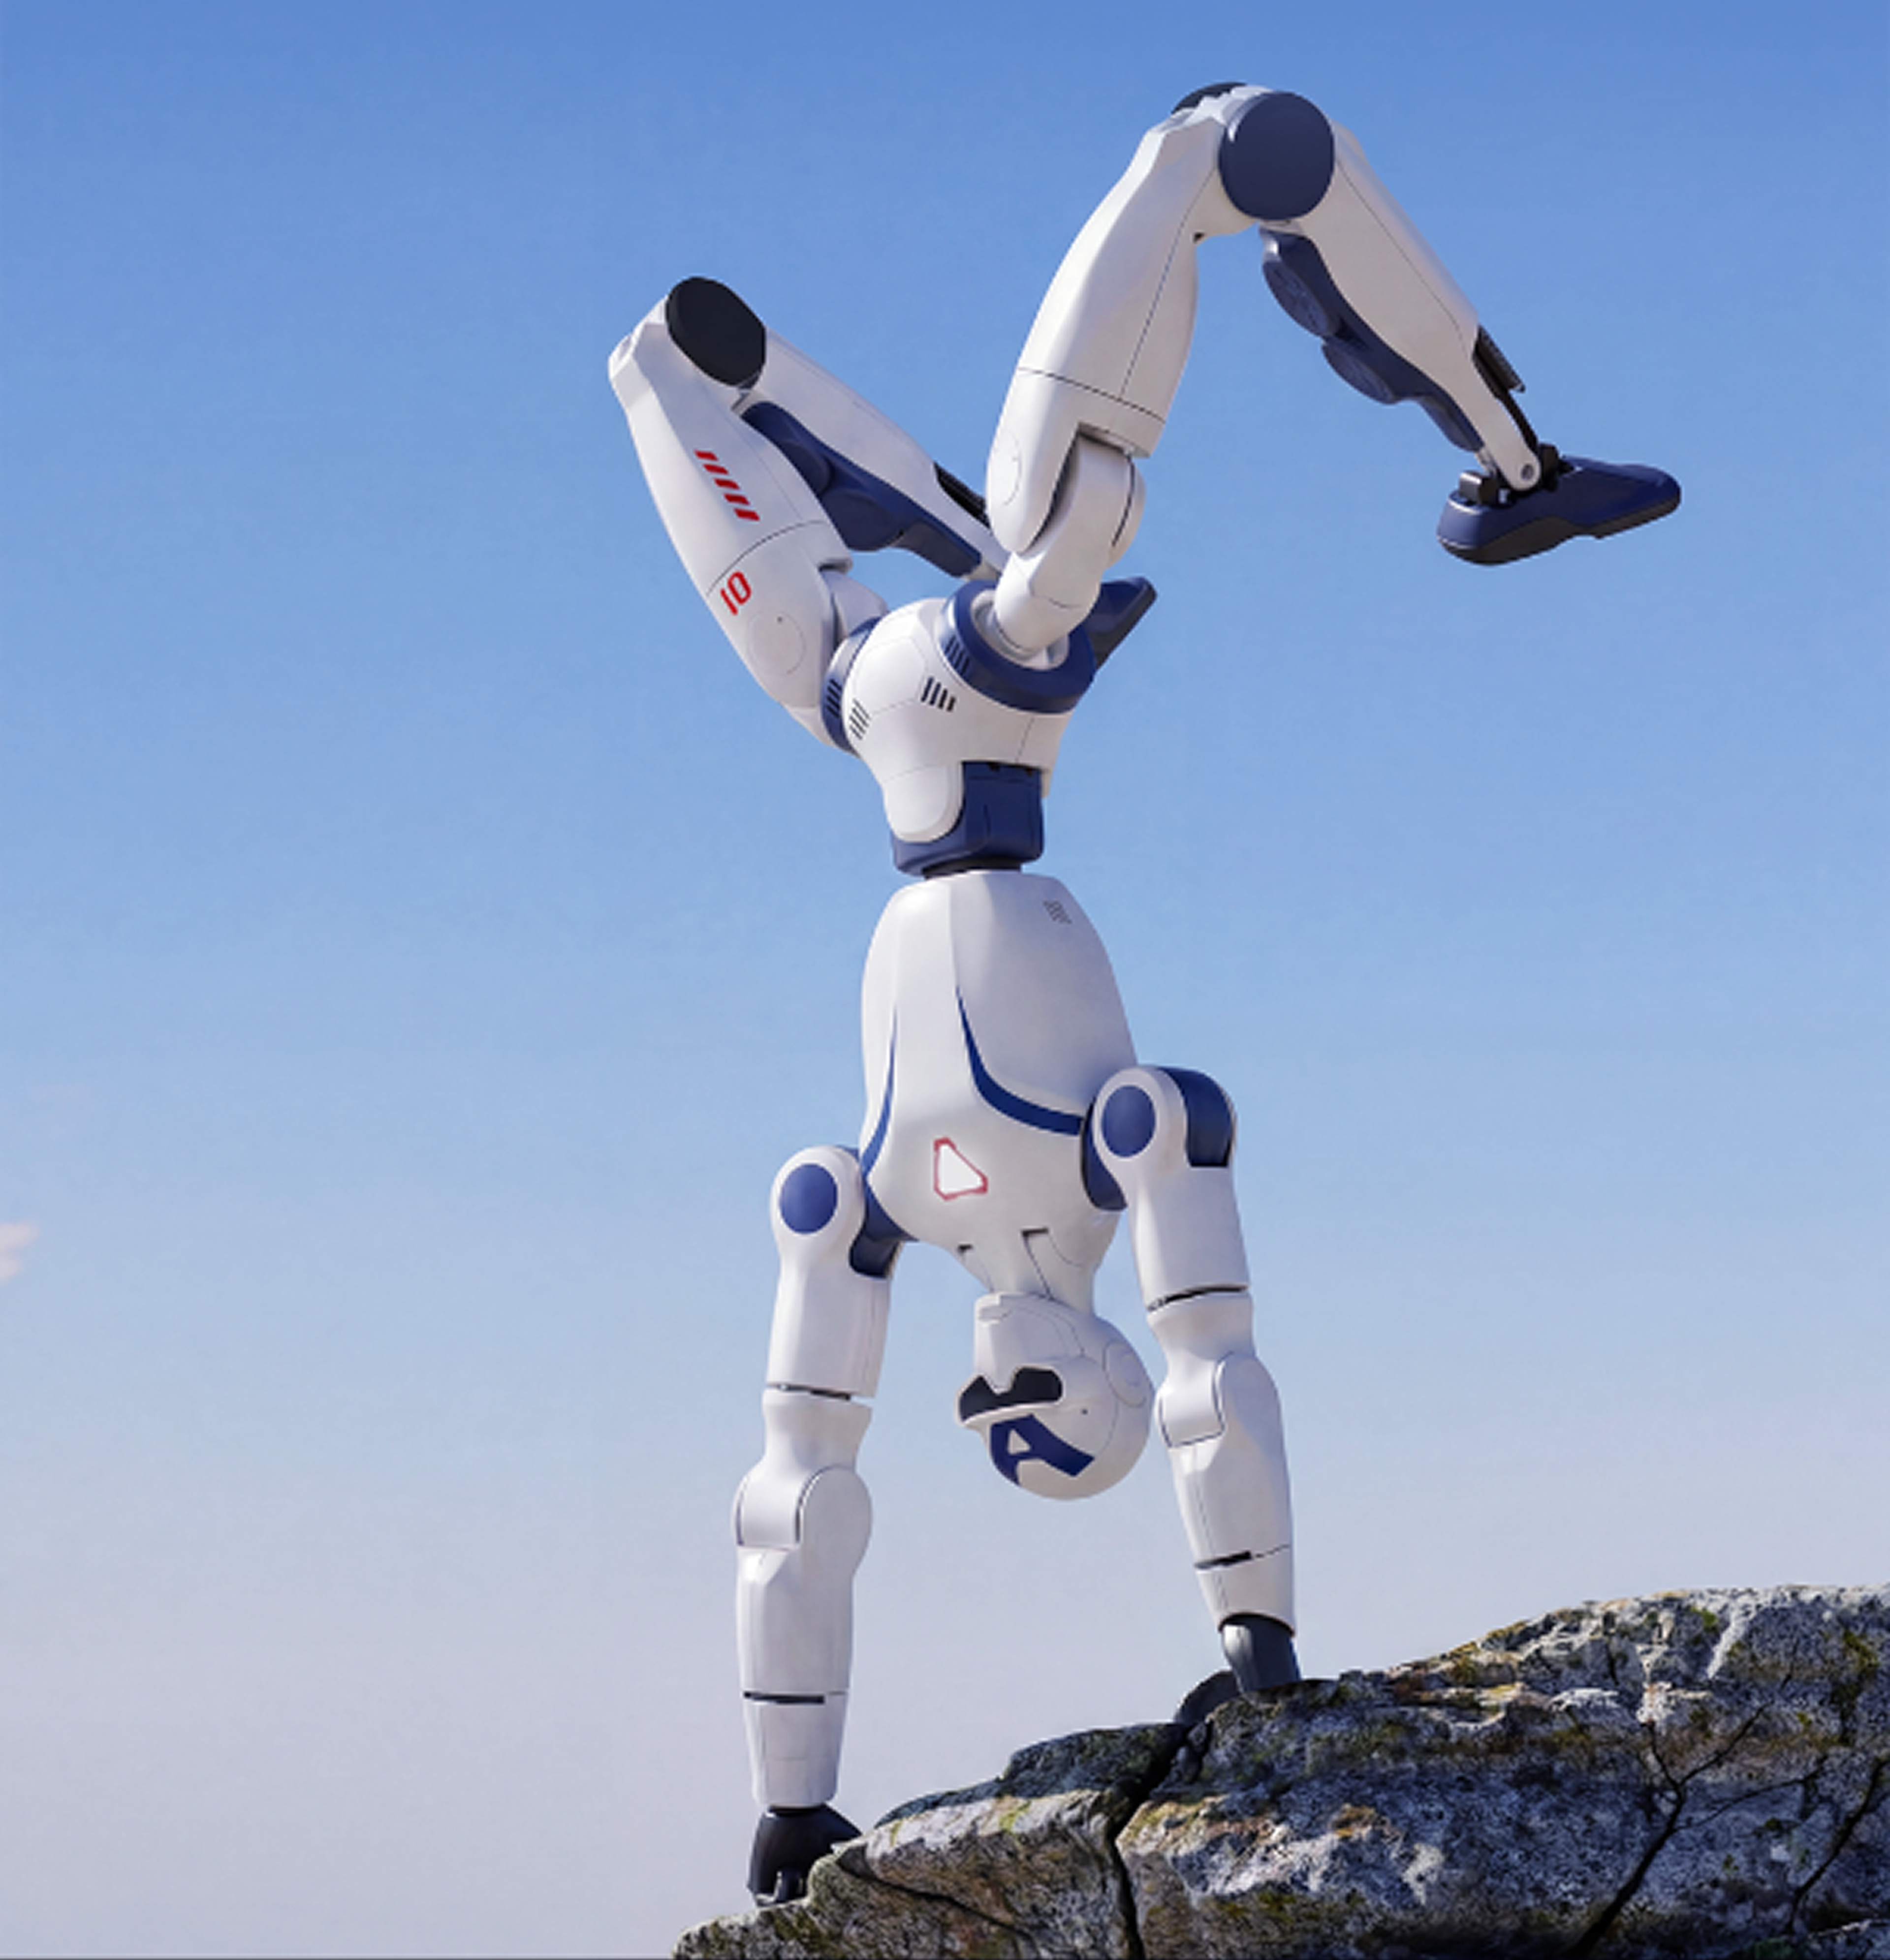
动态人形机器人平台 R1 EDU U1,具备 26 个自由度
R1 EDU U1 高 1,230 mm,重约 29 kg,共有 26 个自由度,是一款紧凑的人形机器人研究平台。每条腿六个自由度,可实现动态行走与平衡控制;每条手臂五个自由度,腰部与头部各两个自由度,支持自然的全身运动。机械设计采用 PMSM 执行器、集成式走线、交叉滚子轴承和双列轴承,在紧凑的结构中实现高动态性能。得益于便于运输的外形尺寸和约一小时续航的可更换电池,该平台可灵活部署于实验室、教学环境和演示应用。
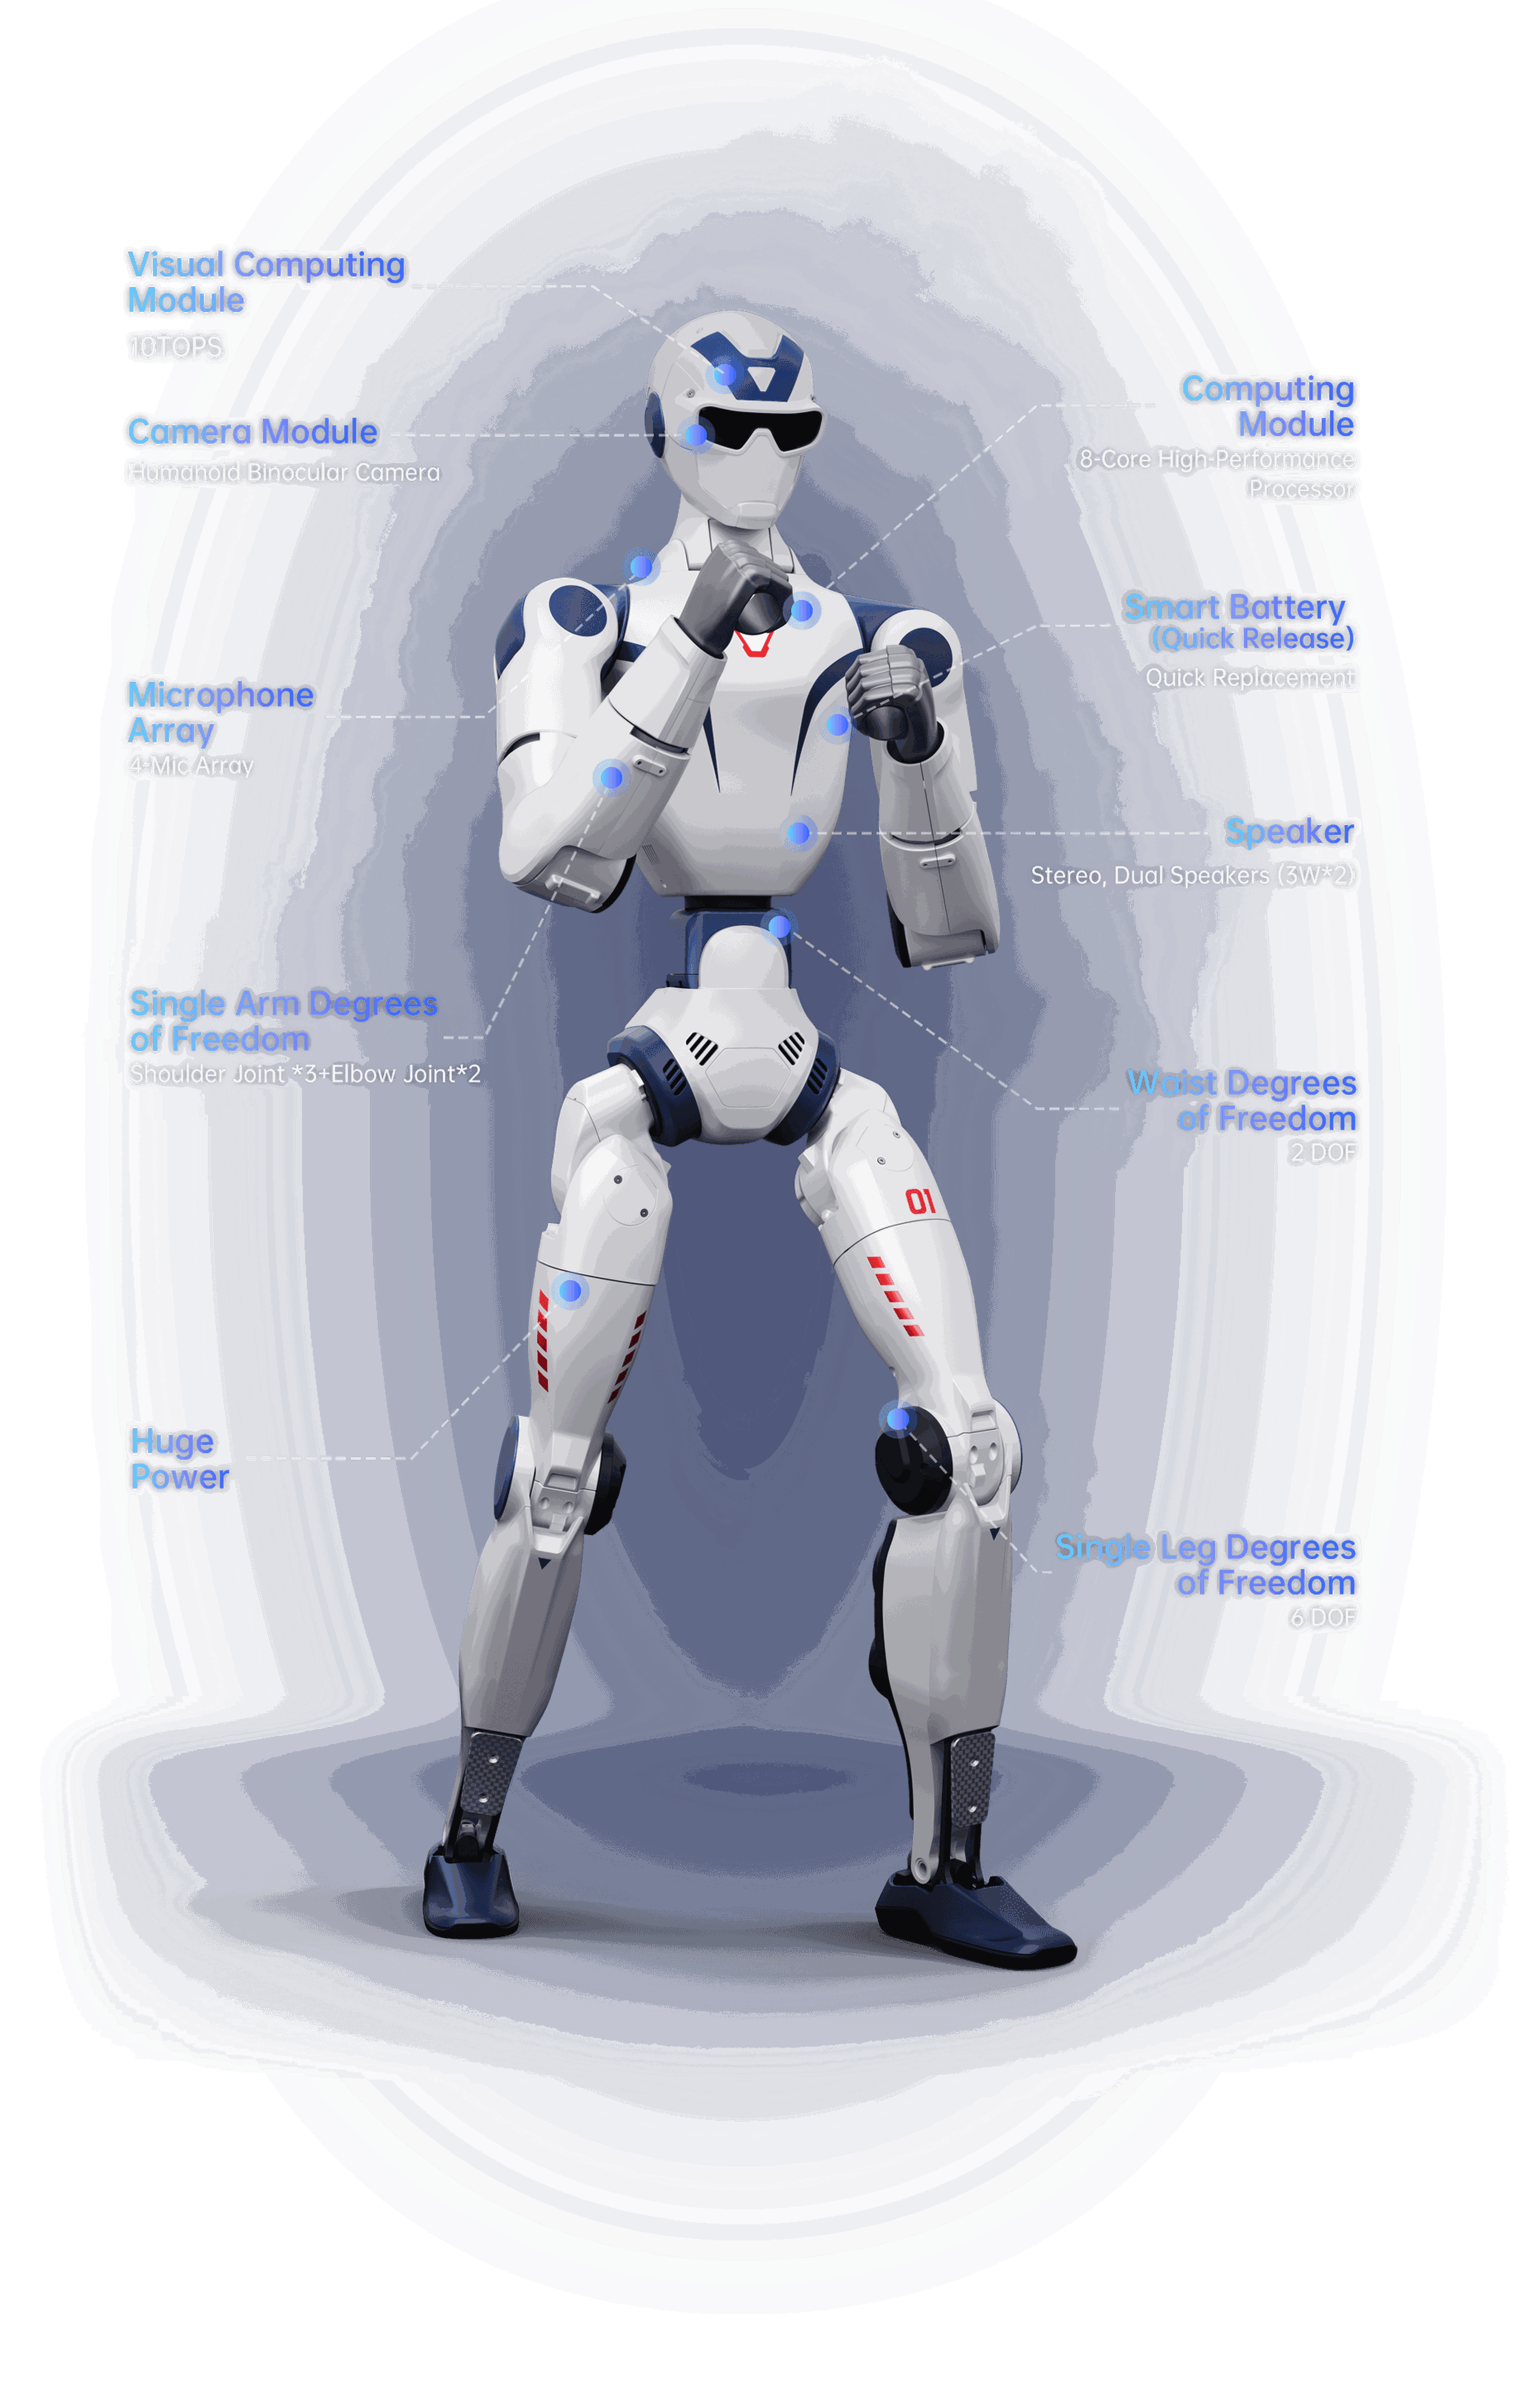
立体视觉与先进的通信接口
面向感知和 AI 应用,R1 EDU U1 配备双目深度相机,水平视场角最大 146°,垂直视场角最大 124°。传感器配置还包括 IMU、关节编码器、四麦克风阵列和内置扬声器。该相机可提供 1280 × 1080 分辨率的 RGB 数据以及深度信息,并支持 HDR 模式和 NIR 补光。系统集成方面提供千兆以太网、Wi-Fi 6 和蓝牙 5.2。借助 SDK2 架构,可使用 ROS 2、DDS、Python 或 C++ 开发应用。因此,U1 非常适合自主导航、语音交互、计算机视觉、机器人学习以及各类基于 AI 的研究应用。
面向教学、AI 与具身智能研究
R1 EDU U1 专为高校、科研机构和开发团队打造,帮助他们以高性价比的方式进入人形机器人领域。其开放的软件架构允许用户直接在机器人上实现自定义运动控制系统、感知算法和 AI 模型。官方 URDF 模型、Gazebo 支持以及与 Unitree ROS 环境的集成,可简化仿真、验证以及向真实硬件的部署。U1 尤其适用于强化学习、人机交互、遥操作、多模态 AI 系统和自主决策等研究领域。其紧凑的体积和相对较低的入门成本,有助于在探索首批人形机器人应用时降低空间需求和项目风险。
与其他 EDU 版本的差异
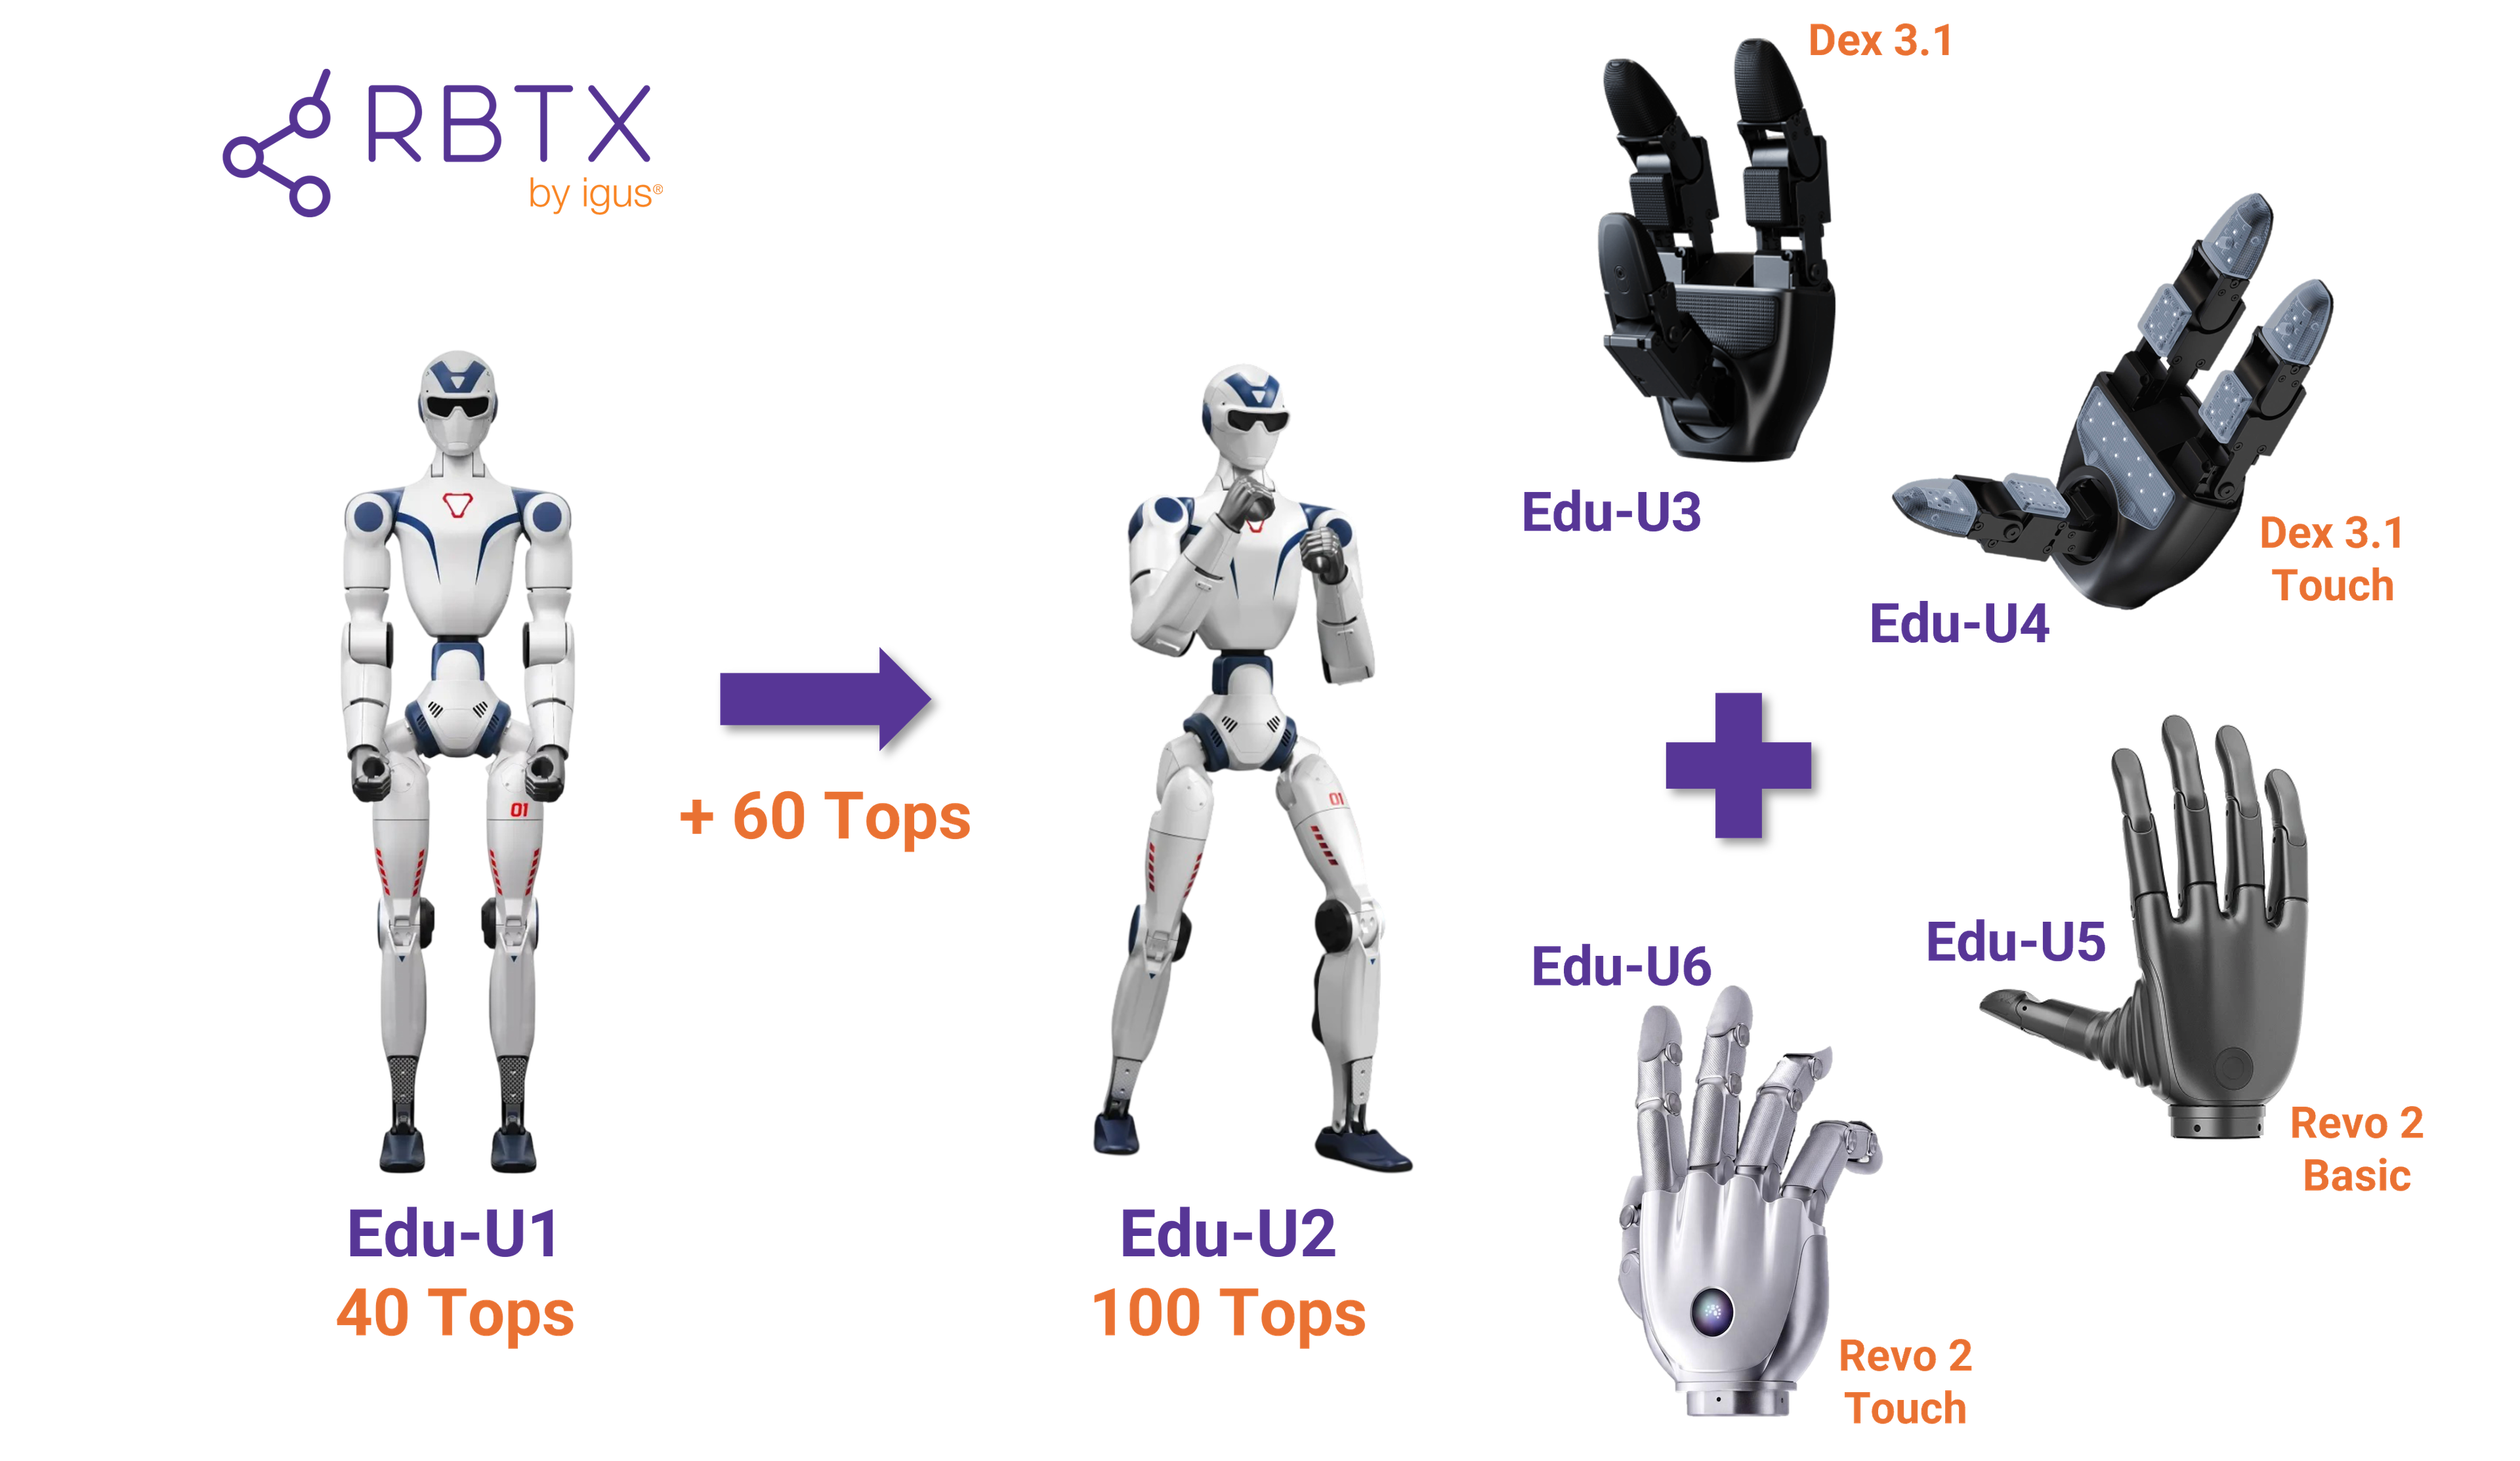
在 EDU 系列中,U1 是入门级配置,具备 40 TOPS 算力,面向研究与软件开发。所有 EDU 型号的机械平台完全相同,差异主要来自板载算力与可选的操作硬件。
- EDU U1:配备 40 TOPS 开发计算机,不含手部,适合 ROS 2、SDK2 及 AI 开发入门项目。
- EDU U2:平台相同,算力为 100 TOPS ,适用于要求更高的板载 AI 工作负载与推理任务。
- EDU U3:配置两只 Dex3-1 三指机器人手,不带触觉传感。
- EDU U4:配置带触觉的 Dex3-1 手,集成压力传感器,用于视触觉研究。
- EDU U5:配置两只 Revo 2 Basic 五指机器人手,用于拟人抓取与模仿学习应用。
- EDU U6:配置 Revo 2 Touch 手,含触觉传感、EtherCAT 支持及扩展研究功能。
供货范围
1× Unitree R1
1× 电池
1× 控制器
1× 充电器
物品重量:约 25 kg
运输重量:约 40 kg
使用RBTX构建低成本的解决方案
与我们的RBTXpert预约免费视频通话


