Unitree G1 - Comp | 人形机器人 | 竞赛版

多种规格: 足球
面向 RoboCup 的竞赛级人形机器人,具备高速运动能力与出色的稳定性
G1-Comp 是一款重 35 kg 的人形机器人,拥有 25–45 DOF 和 120 Nm 膝关节扭矩,可实现快速加速、稳定转向和受冲击后的恢复。其可折叠机身可从 1320×450×200 mm 折叠至 690×450×300 mm,便于运输并提升场上灵活性。它可实现 3.3 m/s 的冲刺速度,并在不平整草坪上保持 ±2° 的俯仰与横滚稳定性。LIVOX MID-360 LiDAR、RealSense 深度视觉和 YOLO11 赛场检测功能可实现建图、目标跟踪和对手定位。
其软件生态包括算力为 100–157 TOPS 的 Jetson Orin NX 模块、unitree_rl_gym 强化学习框架、Isaac Gym 和 Mujoco 仿真流程,以及专用的 RoboCup SDK,提供运动控制、空间定位、视觉处理和比赛规则集成等 API。双编码器关节提升了精度,快换电池可支持约 2 小时的连续运行,并支持快速充电。
非常适合 RoboCup 参赛队伍、运动控制研究团队、强化学习实验室,以及需要在动态多智能体环境中实现高速人形机器人自主运行的开发者。
亮点
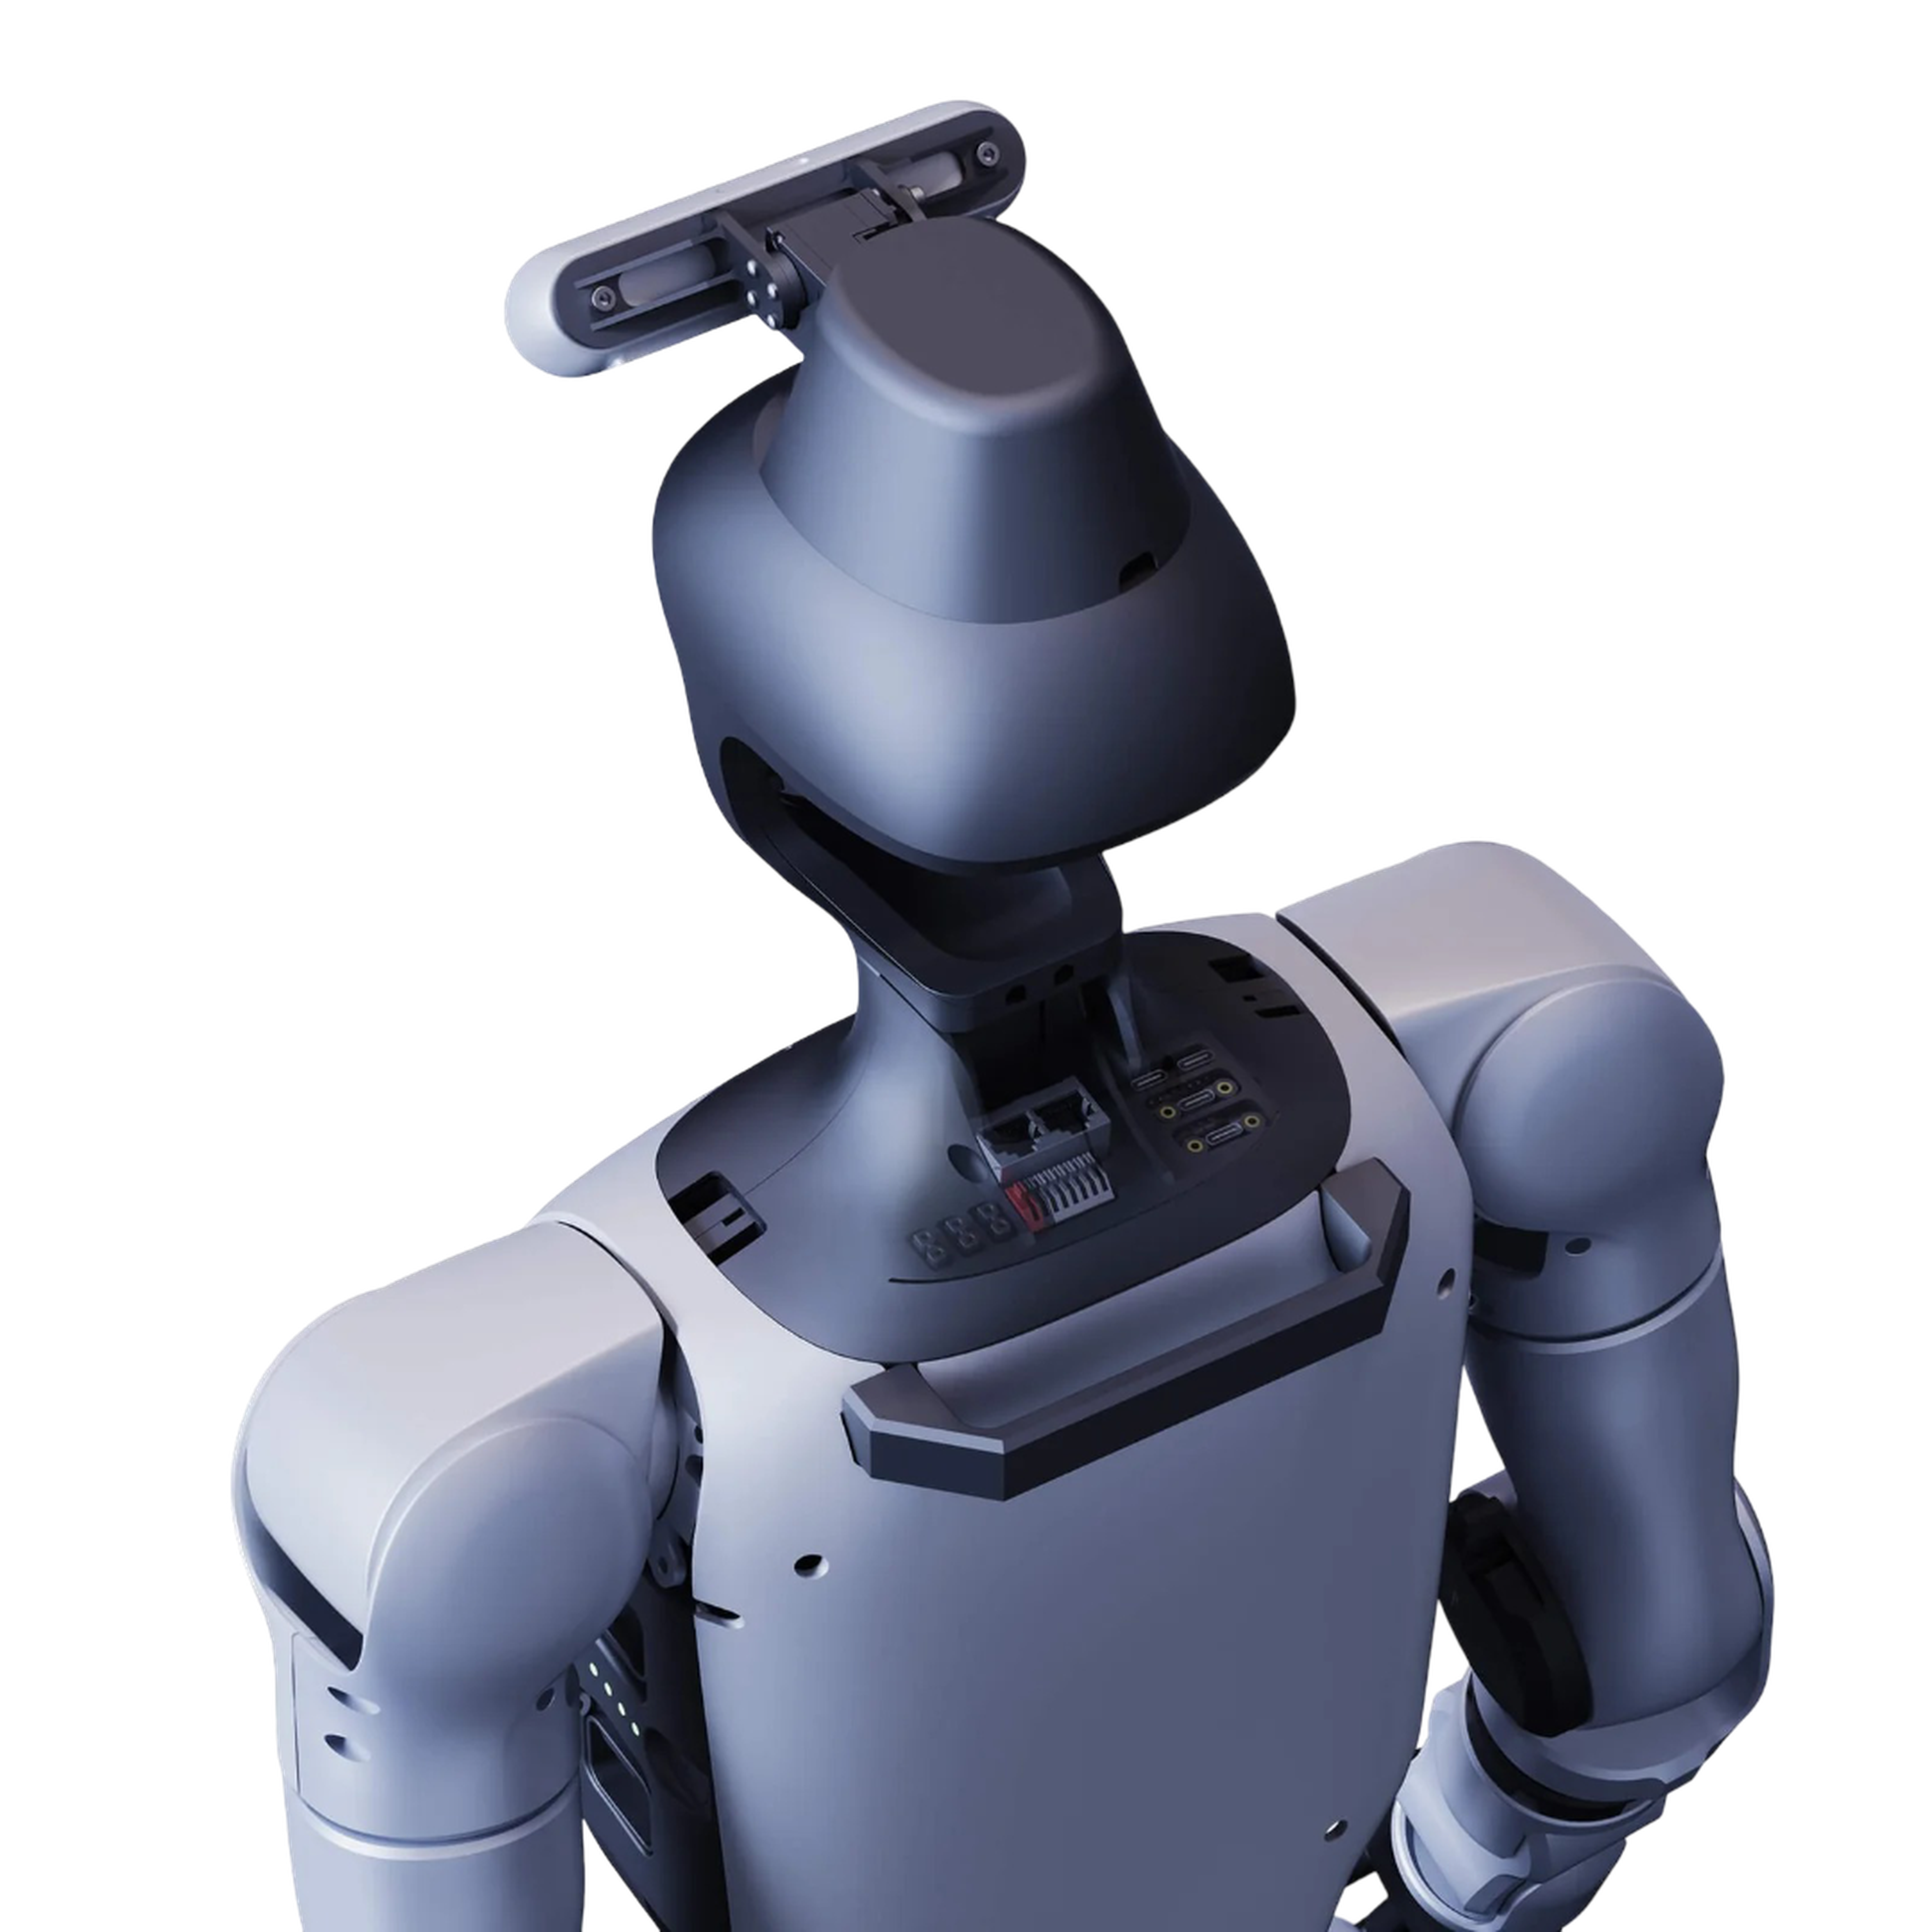
25 DOF,面向竞技机器人
在所提供的配置中,Unitree G1 Comp 具有 25 个自由度。每条腿提供六个自由度,每条手臂五个,另有一个腰部关节和两个主动头部关节。该人形机器人高 1,320 mm,直立时尺寸为 1,320 × 450 × 200 mm。最大膝关节扭矩为 120 N·m,手臂最大负载约为 3 kg。双轴头部可在动态运动过程中主动调整传感器朝向。凭借 25-DOF 配置,G1 Comp 为人形机器人行走、机器人足球以及自定义运动控制策略的开发提供了所需的运动能力。
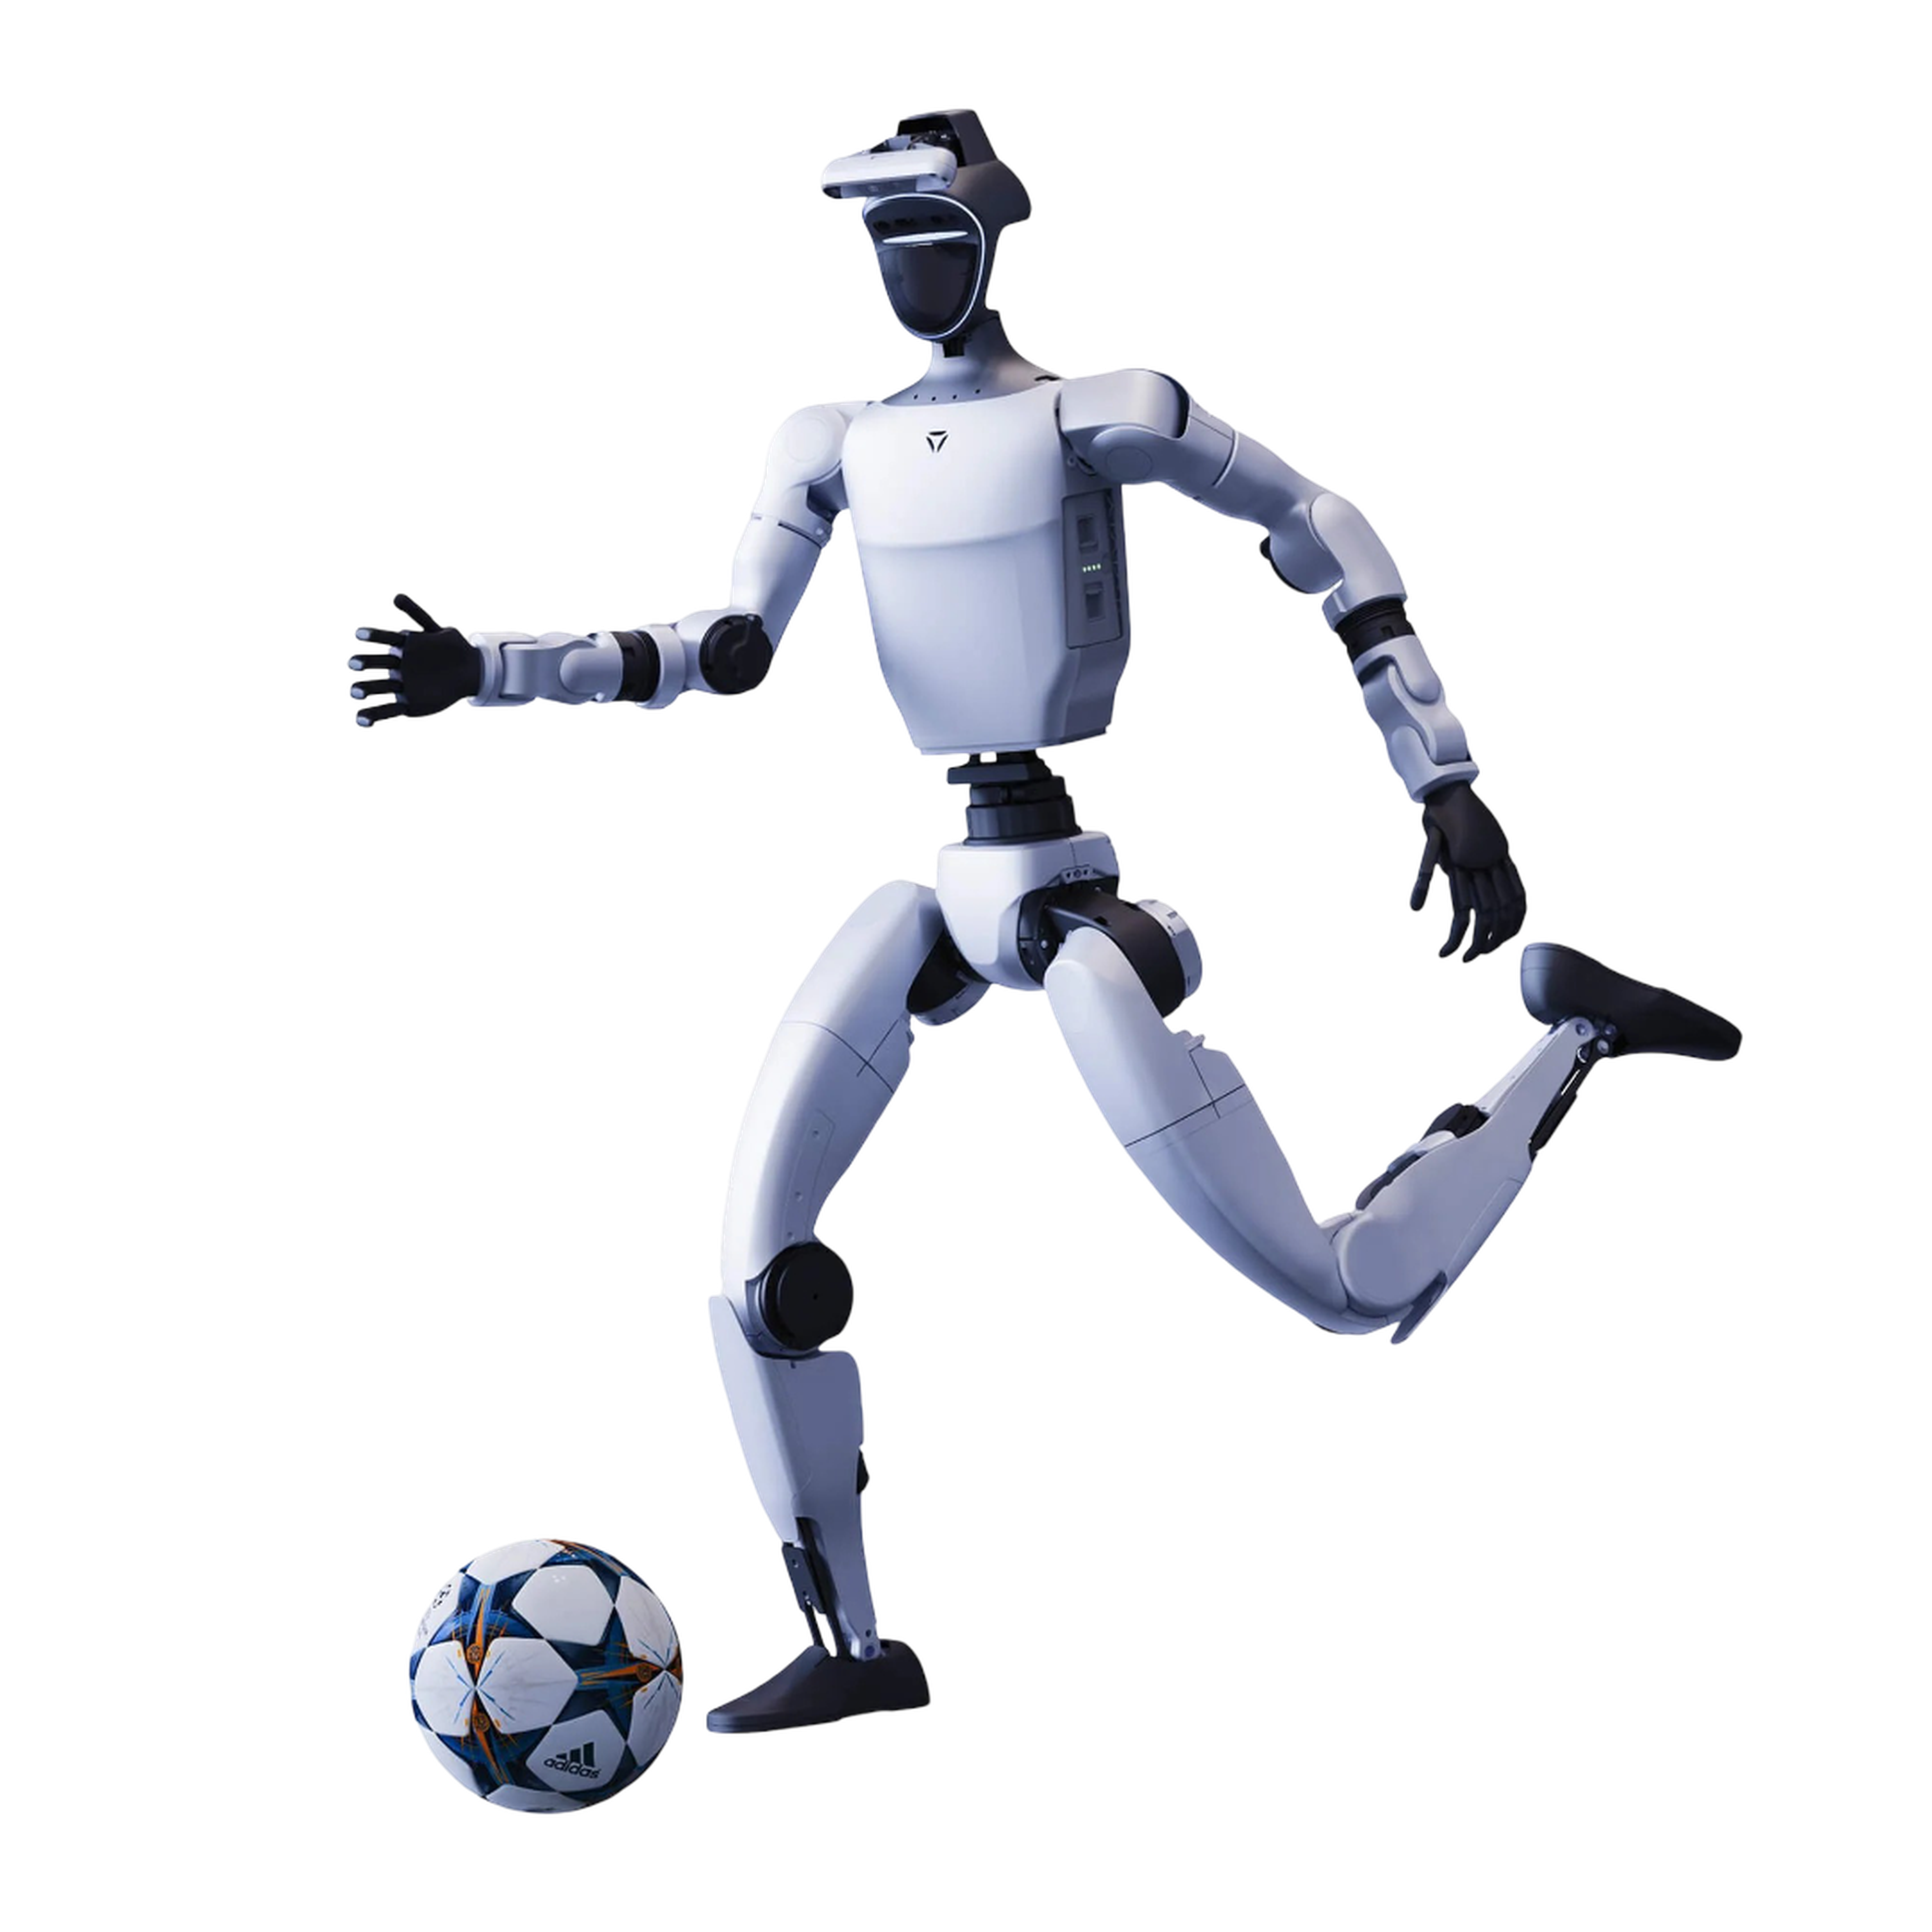
100 TOPS 与面向自主机器人的 RoboCup SDK
在 AI 和感知任务方面,Unitree G1 Comp 搭载算力为 100 TOPS 的 NVIDIA Jetson Orin NX 开发计算单元。Unitree 将该计算平台与 YOLO11 以及专为竞赛类机器人应用设计的 RoboCup SDK 相结合。Visual Recognition API 提供计算机视觉功能,Spatial Positioning API 则支持单目几何定位和双目深度定位。通过 Motion Control API,感知和定位数据可直接纳入机器人的运动控制。该平台还配备 3D LiDAR 和深度相机。开发者因此可以在同一机器人平台上整合感知、定位和运动控制。
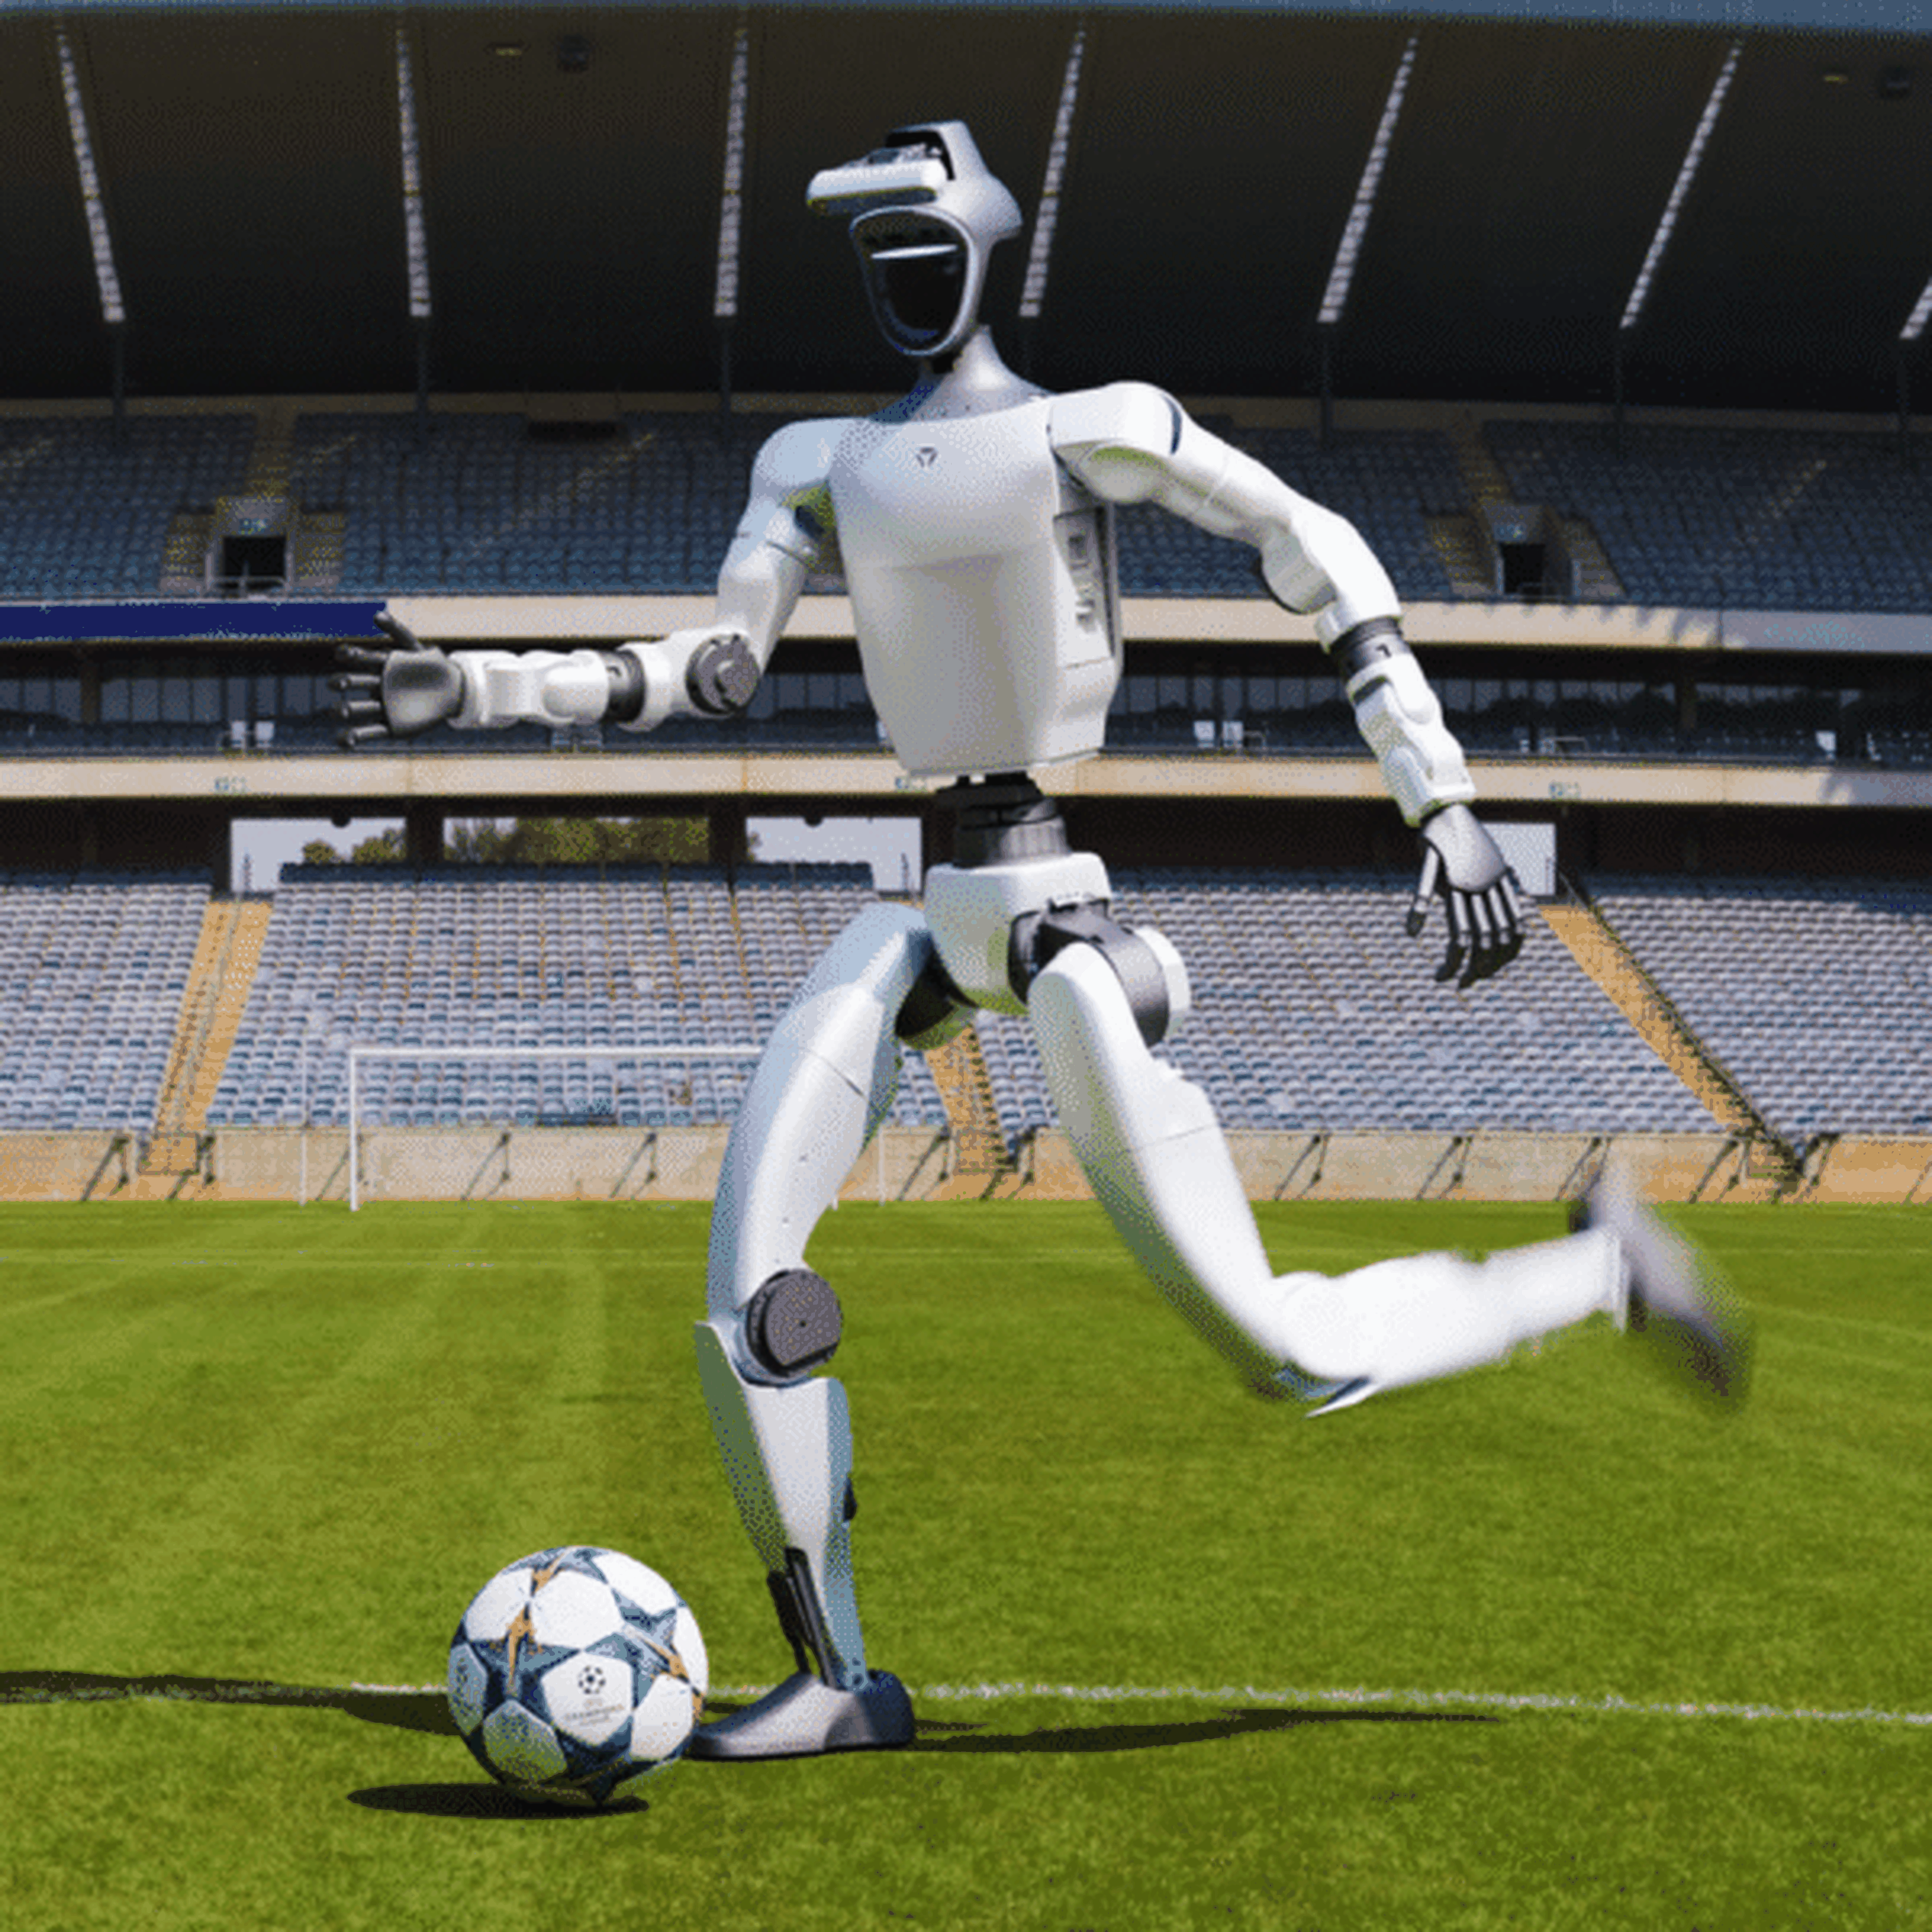
强化学习与 Sim2Real
Unitree G1 Comp 支持使用强化学习开发自定义运动策略。Unitree 提供 unitree_rl_gym 框架,并支持 Isaac Gym 和 MuJoCo 作为仿真环境。文档化的开发流程涵盖从仿真训练、Sim2Sim 验证到在实体机器人上完成 Sim2Real 部署的全过程。机器人控制可使用高层和低层操作控制接口以及 Status Service。DDS 通信和 ROS 兼容性使其能够集成到现有的机器人软件环境中。可配置的环境、随机种子和训练迭代次数,为人形机器人行走和竞技机器人的训练与开发流程提供可复现的支持。
使用RBTX构建低成本的解决方案
与我们的RBTXpert预约免费视频通话


